 技术应用
EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心
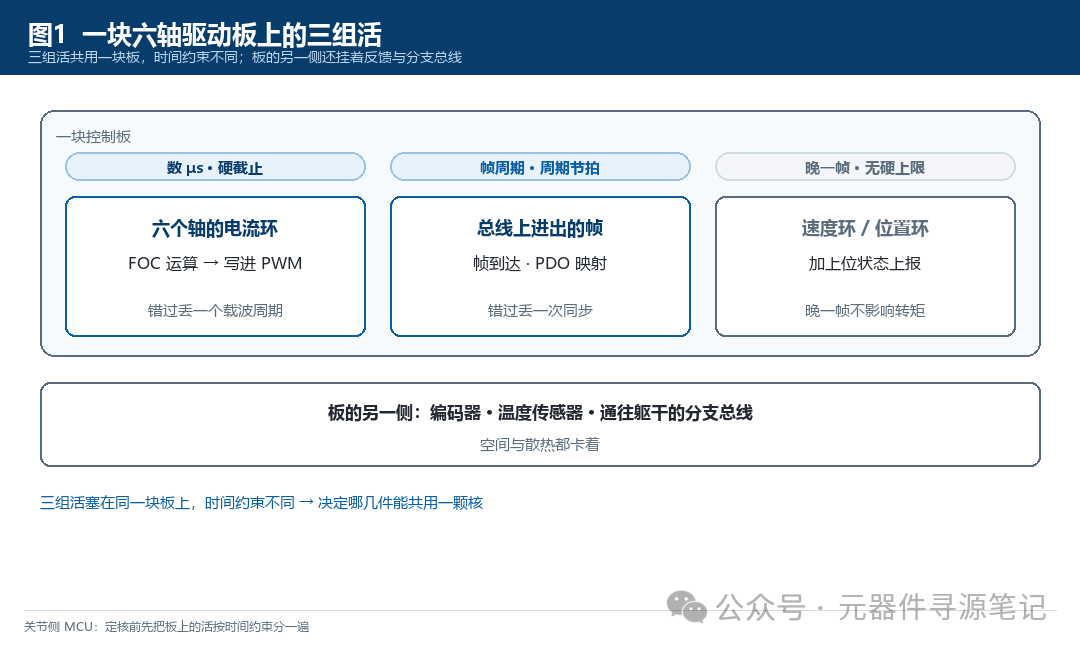
六轴机器人单块驱动板要同时承载六路关节电流采样、编码器反馈、母线电压采集,并以 125μs EtherCAT 同步周期为基准,并行完成三类任务:数微秒硬截止的电流环 FOC 运算、严格帧周期的总线收发、以及速度环 + 位置环与上位状态上报。三类任务实时约束差异极大,再叠加板上编码器、温度采集与分支总线负载,CPU 核心如何划分成为硬件选型首要问题。本文先拆解一个控制周期内五步执行流程,再依次给出单核、双核、三核的任务分配方案,区分同构 / 异构双核的差异,最后给出一套可直接对照硬件参数执行的定核判定流程,仅限关节侧实时 MCU 讨论,不含整机 MPU 主控。