目前,
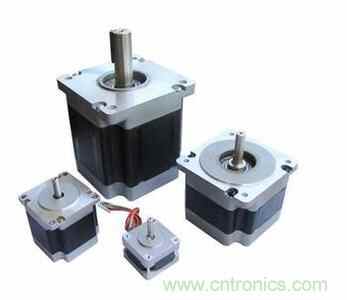
步进电机相关知识在当代的应用可谓是越来越广泛,步进电机相关知识是值得我们好好学习的,现在我们就深入了解步进电机相关知识。
1.什么是步进电机?
步进电机步进电机是一种将电脉冲转化为角位移的执行机构。通俗一点讲:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。您可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时您可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
2.步进电机分哪几种?
步进电机分三种:永磁式(PM) ,反应式(VR)和混合式(HB)永磁式步进一般为两相,转矩和体积较小,步进角一般为7.5度 或15度;反应式步进一般为三相,可实现大转矩输出,步进角一般为1.5度,但噪声和振动都很大。在欧美等发达国家80年代已被淘汰;混合式步进是指混合了永磁式和反应式的优点。它又分为两相和五相:两相步进角一般为1.8度而五相步进角一般为 0.72度。这种步进电机的应用最为广泛。
3.什么是保持转矩(HOLDING TORQUE)?
保持转矩(HOLDING TORQUE)是指步进电机通电但没有转动时,定子锁住转子的力矩。它是步进电机最重要的参数之一,通常步进电机在低速时的力矩接近保持转矩。由于步进电机的输出力矩随速度的增大而不断衰减,输出功率也随速度的增大而变化,所以保持转矩就成为了衡量步进电机最重要的参数之一。比如,当人们说2N.m的步进电机,在没有特殊说明的情况下是指保持转矩为2N.m的步进电机。
4.什么是DETENT TORQUE?
DETENT TORQUE 是指步进电机没有通电的情况下,定子锁住转子的力矩。DETENT TORQUE 在国内没有统一的翻译方式,容易使大家产生误解;由于反应式步进电机的转子不是永磁材料,所以它没有DETENT TORQUE。
5.步进电机精度为多少?是否累积?
一般步进电机的精度为步进角的3-5%,且不累积。
6.步进电机的外表温度允许达到多少?
步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。
7.为什么步进电机的力矩会随转速的升高而下降?
当步进电机转动时,电机各相绕组的电感将形成一个反向电动势;频率越高,反向电动势越大。在它的作用下,电机随频率(或速度)的增大而相电流减小,从而导致力矩下降。
8.为什么步进电机低速时可以正常运转,但若高于一定速度就无法启动,并伴有啸叫声?
步进电机有一个技术参数:空载启动频率,即步进电机在空载情况下能够正常启动的脉冲频率,如果脉冲频率高于该值,电机不能正常启动,可能发生丢步或堵转。在有负载的情况下,启动频率应更低。如果要使电机达到高速转动,脉冲频率应该有加速过程,即启动频率较低,然后按一定加速度升到所希望的高频(电机转速从低速升到高速)。
9.如何克服两相混合式步进电机在低速运转时的振动和噪声?
步进电机低速转动时振动和噪声大是其固有的缺点,一般可采用以下方案来克服:
A.如步进电机正好工作在共振区,可通过改变减速比等机械传动避开共振区;
B.采用带有细分功能的驱动器,这是最常用的、最简便的方法;
C.换成步距角更小的步进电机,如三相或五相步进电机;
D.换成交流伺服电机,几乎可以完全克服震动和噪声,但成本较高;
E.在电机轴上加磁性阻尼器,市场上已有这种产品,但机械结构改变较大。
10.细分驱动器的细分数是否能代表精度?
步进电机的细分技术实质上是一种电子阻尼技术(请参考有关文献),其主要目的是减弱或消除步进电机的低频振动,提高电机的运转精度只是细分技术的一个附带功能。比如对于步进角为1.8°的两相混合式步进电机,如果细分驱动器的细分数设置为4,那么电机的运转分辨率为每个脉冲0.45°,电机的精度能否达到或接近0.45°,还取决于细分驱动器的细分电流控制精度等其它因素。不同厂家的细分驱动器精度可能差别很大;细分数越大精度越难控制。
11.四相混合式步进电机与驱动器的串联接法和并联接法有什么区别?
四相混合式步进电机一般由两相驱动器来驱动,因此,连接时可以采用串联接法或并联接法将四相电机接成两相使用。串联接法一般在电机转速较的场合使用,此时需要的驱动器输出电流为电机相电流的0.7倍,因而电机发热小;并联接法一般在电机转速较高的场合使用(又称高速接法),所需要的驱动器输出电流为电机相电流的1.4倍,因而电机发热较大。
12.如何确定
步进电机驱动器的直流供电电源?
A.电压的确定
混合式步进电机驱动器的供电电源电压一般是一个较宽的范围(比如IM483的供电电压为12~48VDC),电源电压通常根据电机的工作转速和响应要求来选择。如果电机工作转速较高或响应要求较快,那么电压取值也高,但注意电源电压的纹波不能超过驱动器的最大输入电压,否则可能损坏驱动器。
B.电流的确定
供电电源电流一般根据驱动器的输出相电流I来确定。如果采用线性电源,电源电流一般可取I的1.1~1.3倍;如果采用开关电源,电源电流一般可取I 的1.5~2.0倍。
13.混合式步进电机驱动器的脱机信号FREE一般在什么情况下使用?
当脱机信号FREE为低电平时,驱动器输出到电机的电流被切断,电机转子处于自由状态(脱机状态)。在有些自动化设备中,如果在驱动器不断电的情况下要求直接转动电机轴(手动方式),就可以将FREE信号置低,使电机脱机,进行手动操作或调节。手动完成后,再将FREE信号置高,以继续自动控制。
14.如果用简单的方法调整两相步进电机通电后的转动方向?
只需将电机与驱动器接线的A+和A-(或者B+和B-)对调即可。
步进电机的主要特性:
1 步进电机必须加驱动才可以运转, 驱动型号必须为脉冲信号,没有脉冲的时候, 步进电机静止, 如果加入适当的脉冲信号, 就会以一定的角度(称为步角)转动。转动的速度和脉冲的频率成正比。
2 腾龙版步进电机的步进角度为7.5 度,一圈360 度, 需要48 个脉冲完成。
3 步进电机具有瞬间启动和急速停止的优越特性。
4 改变脉冲的顺序, 可以方便的改变转动的方向。因此,目前打印机,绘图仪,机器人,等等设备都以步进电机为动力核心。
步进电机原理
通常电机的转子为永磁体,当电流流过定子绕组时,定子绕组产生一矢量磁场。该磁场会带动转子旋转一角度,使得转子的一对磁场方向与定子的磁场方向一致。当定子的矢量磁场旋转一个角度。转子也随着该磁场转一个角度。每输入一个电脉冲,电动机转动一个角度前进一步。它输出的角位移与输入的脉冲数成正比、转速与脉冲频率成正比。改变绕组通电的顺序,电机就会反转。所以可用控制脉冲数量、频率及电动机各相绕组的通电顺序来控制步进电机的转动。
步进电机小知识(新看到的,与大家共享)
1.什么是步进电机?
步进电机是一种将电脉冲转化为角位移的执行机构。通俗一点讲:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。您可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时您可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
2.步进电机分哪几种?
步进电机分三种:永磁式(PM) ,反应式(VR)和混合式(HB)永磁式步进一般为两相,转矩和体积较小,步进角一般为7.5度 或15度;反应式步进一般为三相,可实现大转矩输出,步进角一般为1.5度,但噪声和振动都很大。在欧美等发达国家80年代已被淘汰;混合式步进是指混合了永磁式和反应式的优点。它又分为两相和五相:两相步进角一般为1.8度而五相步进角一般为 0.72度。这种步进电机的应用最为广泛。
3.什么是保持转矩(HOLDING TORQUE)?
保持转矩(HOLDING TORQUE)是指步进电机通电但没有转动时,定子锁住转子的力矩。它是步进电机最重要的参数之一,通常步进电机在低速时的力矩接近保持转矩。由于步进电机的输出力矩随速度的增大而不断衰减,输出功率也随速度的增大而变化,所以保持转矩就成为了衡量步进电机最重要的参数之一。比如,当人们说2N.m的步进电机,在没有特殊说明的情况下是指保持转矩为2N.m的步进电机。
4.什么是DETENT TORQUE?
DETENT TORQUE 是指步进电机没有通电的情况下,定子锁住转子的力矩。DETENT TORQUE 在国内没有统一的翻译方式,容易使大家产生误解;由于反应式步进电机的转子不是永磁材料,所以它没有DETENT TORQUE。
5.步进电机精度为多少?是否累积?
一般步进电机的精度为步进角的3-5%,且不累积。
6.步进电机的外表温度允许达到多少?
步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。
7.为什么步进电机的力矩会随转速的升高而下降?
当步进电机转动时,电机各相绕组的电感将形成一个反向电动势;频率越高,反向电动势越大。在它的作用下,电机随频率(或速度)的增大而相电流减小,从而导致力矩下降。
8.为什么步进电机低速时可以正常运转,但若高于一定速度就无法启动,并伴有啸叫声?
步进电机有一个技术参数:空载启动频率,即步进电机在空载情况下能够正常启动的脉冲频率,如果脉冲频率高于该值,电机不能正常启动,可能发生丢步或堵转。在有负载的情况下,启动频率应更低。如果要使电机达到高速转动,脉冲频率应该有加速过程,即启动频率较低,然后按一定加速度升到所希望的高频(电机转速从低速升到高速)。
9.如何克服两相混合式步进电机在低速运转时的振动和噪声?
步进电机低速转动时振动和噪声大是其固有的缺点,一般可采用以下方案来克服:
A.如步进电机正好工作在共振区,可通过改变减速比等机械传动避开共振区;
B.采用带有细分功能的驱动器,这是最常用的、最简便的方法;
C.换成步距角更小的步进电机,如三相或五相步进电机;
D.换成交流伺服电机,几乎可以完全克服震动和噪声,但成本较高
E.在电机轴上加磁性阻尼器,市场上已有这种产品,但机械结构改变较大。
10.细分驱动器的细分数是否能代表精度?
步进电机的细分技术实质上是一种电子阻尼技术(请参考有关文献),其主要目的是减弱或消除步进电机的低频振动,提高电机的运转精度只是细分技术的一个附带功能。比如对于步进角为1.8°的两相混合式步进电机,如果细分驱动器的细分数设置为4,那么电机的运转分辨率为每个脉冲0.45°,电机的精度能否达到或接近0.45°,还取决于细分驱动器的细分电流控制精度等其它因素。不同厂家的细分驱动器精度可能差别很大;细分数越大精度越难控制。
11.四相混合式步进电机与驱动器的串联接法和并联接法有什么区别?
四相混合式步进电机一般由两相驱动器来驱动,因此,连接时可以采用串联接法或并联接法将四相电机接成两相使用。串联接法一般在电机转速较的场合使用,此时需要的驱动器输出电流为电机相电流的0.7倍,因而电机发热小;并联接法一般在电机转速较高的场合使用(又称高速接法),所需要的驱动器输出电流为电机相电流的1.4倍,因而电机发热较大。
12.如何确定步进电机驱动器的直流供电电源?
A.电压的确定
混合式步进电机驱动器的供电电源电压一般是一个较宽的范围(比如IM483的供电电压为12~48VDC),电源电压通常根据电机的工作转速和响应要求来选择。如果电机工作转速较高或响应要求较快,那么电压取值也高,但注意电源电压的纹波不能超过驱动器的最大输入电压,否则可能损坏驱动器。
B.电流的确定
供电电源电流一般根据驱动器的输出相电流I来确定。如果采用线性电源,电源电流一般可取I的1.1~1.3倍;如果采用开关电源,电源电流一般可取I 的1.5~2.0倍。
13.混合式步进电机驱动器的脱机信号FREE一般在什么情况下使用?
当脱机信号FREE为低电平时,驱动器输出到电机的电流被切断,电机转子处于自由状态(脱机状态)。在有些自动化设备中,如果在驱动器不断电的情况下要求直接转动电机轴(手动方式),就可以将FREE信号置低,使电机脱机,进行手动操作或调节。手动完成后,再将FREE信号置高,以继续自动控制。
14.如果用简单的方法调整两相步进电机通电后的转动方向?
只需将电机与驱动器接线的A+和A-(或者B+和B-)对调即可。
综上所述,本文已为讲解
步进电机相关知识,相信大家对步进电机相关知识的认识越来越深入,希望本文能对各位读者有比较大的参考价值。
浏览过本文<
步进电机相关知识>的人也浏览了
步进电机驱动电路
http://baike.cntronics.com/abc/4106
高手亲传:如何利用PLC控制步进电机?
http://www.cntronics.com/motor-art/80024330
步进电机控制器
http://baike.cntronics.com/abc/4364
 新品速递

 业界新闻
 新品速递
 选型指南
 选型指南