【导读】人形机器人流畅的类人运动,本质是数十个自由度之间的协同涌现行为,关节耦合、信号延迟、扰动传递极易引发失稳与振荡。想要实现稳定平衡、姿态自适应调节,离不开关节层级高集成、低延迟的实时电机控制,以及断电不掉位的多圈绝对位置感知。本文从自由度耦合痛点切入,拆解扭矩控制、电流采样、位置反馈等核心环节,介绍 ADI 电机控制平台、ADMT4000 多圈位置传感器、TMC6460 伺服驱动方案如何提供确定性执行底座,支撑全身多关节同步协同,让高层智能策略可靠落地为物理动作。
电子元件技术网获悉:人们评价人形机器人,往往看它的运动表现:迈步是否轻盈流畅,运动中能否随机应变,姿态调整是否不着痕迹。真正令人叹服的,并非力气多大或跑得多快,而是各自由度(DoF)之间的协同配合。
现代人形机器人在全身集成了数十个自由度。每个自由度均提升了能力,但也增加了复杂性。关节越多,交互越频繁,耦合越紧密,失稳风险也越大。流畅的运动不再是单一指令的结果,而是贯穿整个系统的涌现行为。
正因如此,人形机器人的运动必须建立在实时电机控制的基础之上。
自由度:能力与代价
高自由度使人形机器人实现类人运动成为可能:持续调整姿态、稳定操作、在干扰下保持平衡。但协调开销会迅速攀升。单个关节的误差或延迟不会局限于局部,而是会传播到全身。踝关节校正延迟会影响膝关节扭矩,腕关节扰动会传递至肩部,躯干调整则会影响整体平衡。
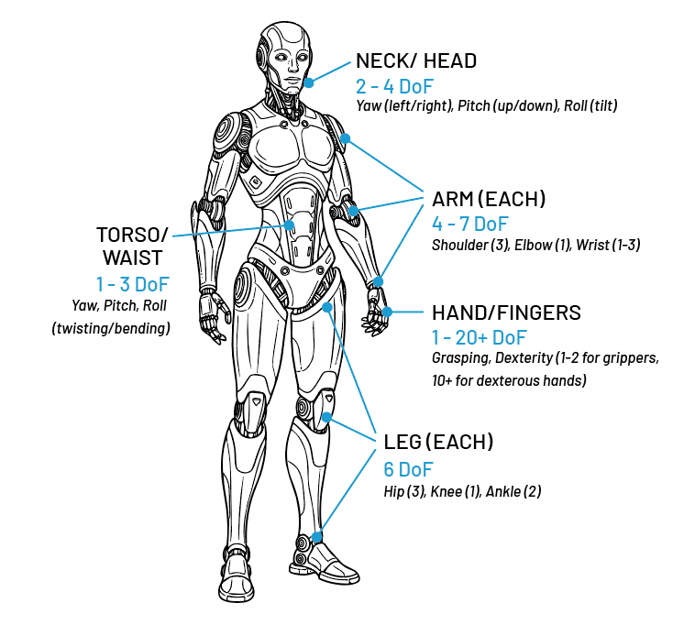
图1:人形机器人:自由度概览
为何运动是智能中最具挑战的部分
人形机器人需要持续调节力、扭矩、电流及位置,以对抗重力、惯性、摩擦及外部扰动。微小的时序误差可能级联引发振荡或不稳定,使得即便静止站立也成为需要主动控制的问题。
在高自由度系统中,各关节处微小的效率损失经累积后会迅速表现为明显的系统负担。有效的电机控制依赖于:
高保真电流检测,用于实现平滑的扭矩控制
低噪声的集成电机控制回路,用于实现稳定的微调
高效紧凑的电机控制架构,用于降低热约束和空间限制
实现此类连续调节需要在关节层级进行高度集成的电机控制。现代人形机器人日益依赖紧凑的实时电机控制解决方案,将电流检测、控制回路及运动序列集成于单一架构中。ADI电机控制平台等解决方案能够以极低延迟实现确定性扭矩和速度控制,即便系统复杂性增加,仍有助于维持稳定性。随着人形机器人设计方案在不增加系统尺寸或功率预算的前提下追求更高关节密度,紧密集成变得愈发关键。
确定性始于关节感知
精确控制始于准确的关节位置感知。人形机器人依赖于旋转执行器(髋部、肩部、头部)和线性执行器(肘部、膝部、踝部、手指)的绝对位置检测。
此层级的确定性日益需要多圈绝对位置检测。ADMT4000等技术能够在无供电情况下实现多圈非接触式跟踪,配合单圈传感器使用时可省去外部线性传感器或备用电池,同时减小执行器尺寸、重量及系统复杂性。
关键在于,绝对位置感知在断电后依然有效。每个关节均能保持自身状态,使控制回路无需回零或执行回退行为,即可从首个周期起确定性地恢复运行;对于复杂系统而言,更是迅速响应和可靠运行的基础。
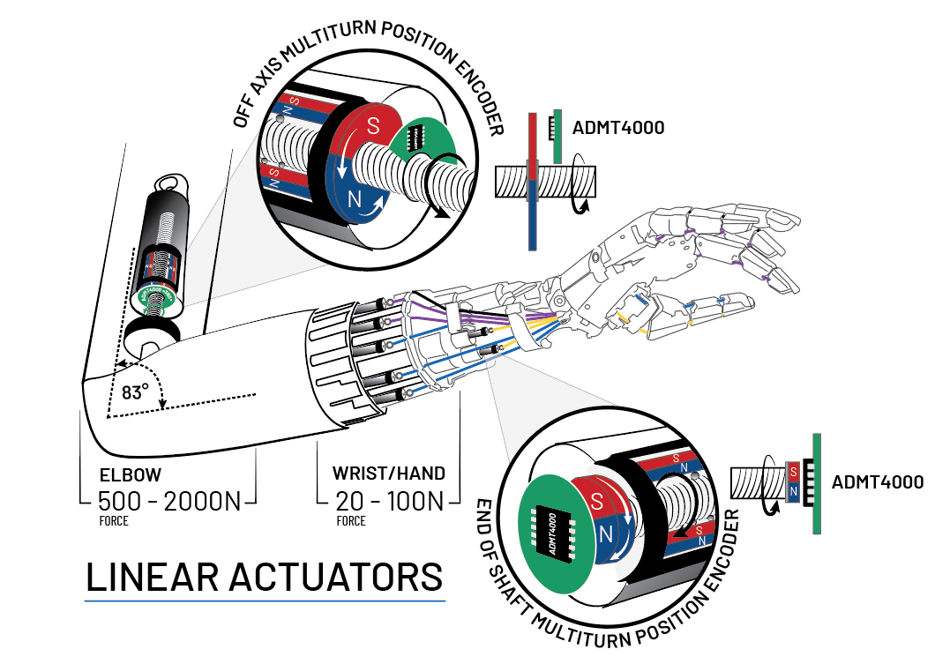
图2:腱驱动人形手臂中的多圈磁感应
将数字意图转化为物理运动
当人形机器人在伸展时调整姿态:
躯干重新定位以维持平衡
腿部重新分配负载
肩部补偿伸展动作
手腕及手指微调对准
此类校正无需等待中央决策。通过学习获得的策略可定义动作意图,但稳定执行依赖于确定性电机控制回路。
电机控制是系统功能在伺服驱动器、关节模块及嵌入式控制器中落地的关键环节,用于将数字命令转化为平稳安全的运动。ADI Trinamic TMC6460等高度集成的电机控制解决方案可在此过程中发挥关键作用。通过将实时控制回路、电流检测及运动控制集成于紧凑架构中,此类解决方案可在关节层级实现精确低延迟执行。配合可靠的位置反馈,能够提供协调数十个关节所需的确定性基础,确保时序稳定。
智能运动的基础
人形机器人将在感知、连接及高层策略方面持续进步,但若缺乏精确执行,一切皆无意义。智能运动的关键不在于自由度的数量,而在于如何有效地控制和同步各个自由度,真正做到放心可靠。
为此,需要各个层级(电机控制、位置检测及嵌入式智能)同步运行,实时提供稳定可预测的运动控制。
此乃实现智能运动的基石:步步稳健,行稳致远。
结论
人形机器人的高层感知、AI 策略、大模型规划,最终都需要伺服系统精准落地。高自由度带来强大动作能力的同时,也放大了耦合、延迟、扰动带来的失控风险。流畅可靠的智能运动,核心是一套从位置感知、电流检测到电机驱动的确定性关节控制链路:依靠多圈绝对位置传感器省去回零流程,依靠高度集成伺服芯片实现低延迟扭矩闭环,让各个关节同步响应、互相补偿。无论算法如何迭代,稳定、可预测的底层运动控制,都是人形机器人安全作业、走向商业化的必备基石。


 业界新闻