基础知识

交通灯控制系统及交通灯控制系统word下载

发布时间:2011-07-05 17:08:30

交通灯控制系统及交通灯控制系统word下载

交通灯控制系统

    当今 ,社会上的汽车越来越多,并且交通事故愈演愈烈,为了要减少此类的事情的发生,必须加强道路的管理。因此、合理设计交通灯控制系统可以大大减少此类事情发生。
一、   交通灯控制系统之 系统功能要求:
1.设计任务在一十字路口设置交通灯,并用单片机对其进行合理的控制。时间 方向 控制要求白天 东西 绿灯 黄灯 红灯 南北 红灯 绿灯 黄灯夜晚 东西 黄灯 南北 黄灯
2.总体设计方案现在流行的一种设计为两主干线相交的十字路。本设计采用一主干道(南北方向),一从干道(东西方向)的路口,即主干道的通行时间为从干道的2倍。在正常情况下,两干道的交通灯按图1进行转换,并以倒计数的方式将剩余时间显示在每个干道对应的两位LED上;另发挥部分为当出现紧急情况时,路口的交通灯全为红灯,紧急情况解除时,恢复到原来的状态。

二、    交通灯控制系统之总体设计方案提示:
1.假设一个十字路口为东西南北走向。初始状态0为东西红灯,南北红灯。然后转状态1东西绿灯通车,南北红灯。过一段时间转状态。
2.东西绿灯灭,黄灯闪烁几次,南北仍然红灯。再转状态。
3.南北绿灯通车,东西红灯。过一段时间转状态。
4.南北绿灯灭,闪几次黄灯,延时几秒,东西仍然红灯。最后循环至状态1。

三.交通灯控制系统之硬件设计
电路原理图如下:
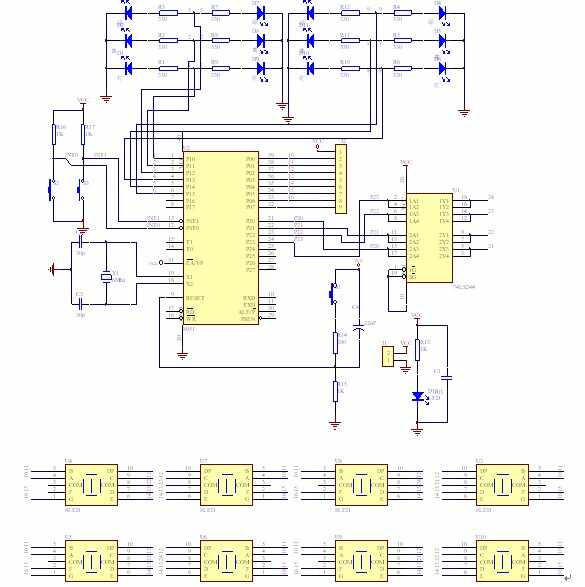
交通灯控制系统
 
四、交通灯控制系统之软件设计
1、    流程图
          完整流程图详情见交通灯控制系统的附件。

2、程序设计
  ORG 0000H
        MOV P0,#00H                 ;确保P0为低电位
        lJMP MAIN0
        ORG 0030H
MAIN0:MOV 30H,#08H
        MOV R6,#00H
        MOV R7,#00H
        MOV DPTR,#TABLE             ;取数码管的译码
        MOV TMOD,#01H               ;设计定时方式及时间
        MOV TL0,#0CDH
        MOV TH0,#0BH
        SETB TR0
        MOV IE,#00H
   MAIN:MOV P1,#0F3H                ;南北绿灯,东西红灯
        MOV R6,#1EH                 ;红灯30s倒计时
        MOV R7,#19H                 ;绿灯25s倒计时
  MAIN1:CALL DELAY                  ;1S延时子程序
        JB P0.1,REL1                ;判断是否有东西方向按钮按下
        CJNE R7,#00H,MAIN1          ;判断绿灯25s是否倒计完
        MOV P1,#0F5H                ;南北黄灯,东西红灯
  MAIN2:CALL DELAY
        MOV R7,#00H                 ;红灯继续倒计时,黄灯闪烁,保持0s
        CPL P1.1                    ;黄灯闪烁
        CJNE R6,#00H,MAIN2          ;判断红灯是否倒计时完
        MOV P1,#0DEH                ;南北红灯,东西绿灯
        MOV R7,#1EH
        MOV R6,#19H
  MAIN3:CALL DELAY
        JB P0.0,REL2
        CJNE R6,#00H,MAIN3
        MOV P1,#0EEH
  MAIN4:CALL DELAY
        MOV R6,#00H
        CPL P1.4
        CJNE R7,#00H,MAIN4
        JMP MAIN
   REL1:MOV P1,#0F5H                ;东西方向按钮按下,南北方向强制由绿灯变成黄灯警告
        MOV R6,#05H
        MOV R7,#00H                
        JMP MAIN2                  
   REL2:MOV P1,#0EEH                ;南北方向按钮按下,东西方向强制由绿灯变成黄灯警告
        MOV R7,#05H
        MOV R6,#00H
        JMP MAIN4
  ;1s延时子程序
  DELAY:MOV A,R6                    ;进行南北方向倒计时时间的十进制调整
        MOV B,#0AH
        DIV AB
        MOVC A,@A+DPTR              ;找寻相应的数码管代码
        MOV P2,#01H
        MOV P3,A                    ;输出个位
        MOV R4,#4                   ;降低动态显示频率
  LOOP2:MOV R3,#125
  LOOP3:DJNZ R3,LOOP3
        DJNZ R4,LOOP2
        MOV A,B
        MOVC A,@A+DPTR
        MOV P2,#02H                 ;输出十位
        MOV P3,A
        MOV R4,#4
  LOOP4:MOV R3,#125
  LOOP5:DJNZ R3,LOOP5
        DJNZ R4,LOOP4
        MOV A,R7                    ;进行东西方向倒计时时间的十进制调整
        MOV B,#0AH
        DIV AB
        MOVC A,@A+DPTR
        MOV P2,#04H
        MOV P3,A
        MOV R4,#4
  LOOP6:MOV R3,#125
  LOOP7:DJNZ R3,LOOP7
        DJNZ R4,LOOP6
        MOV A,B
        MOVC A,@A+DPTR
        MOV P2,#08H
        MOV P3,A
        MOV R4,#4
  LOOP8:MOV R3,#125
  LOOP9:DJNZ R3,LOOP9
        DJNZ R4,LOOP8
        JBC TF0,LOOP                ;判断是否计满125ms
        AJMP DELAY
   LOOP:MOV TL0,#0CDH               ;计满125ms重新给定时器赋值
        MOV TH0,#0BH
        MOV A,30H
        DEC A
        MOV 30H,A
        JNZ DELAY                   ;判断是否计满8次125ms,即1s
        DEC R6                      ;计满1s,东西倒计时减1,南北倒计时减1
        DEC R7
        MOV 30H,#08H                ;重新1s次数,重新计时
        RET
  TABLE:DB 0C0H,0F9H,0A4H,0B0H,99H  ;相应数值的数码管代码
        DB 92H,82H,0F8H,80H,90H    
        END

交通灯控制系统word下载:


为您推荐

意法半导体升级 ST87M01 NB‑IoT 模块,新增 SoftSIM、SGP.32 工厂配置与 Zephyr 生态支持 业界新闻

意法半导体升级 ST87M01 NB‑IoT 模块,新增 SoftSIM、SGP.32 工厂配置与 Zephyr 生态支持

意法半导体宣布为 ST87M01 工业 NB‑IoT 模块新增多项软件能力:集成 Onomondo SoftSIM 软件 SIM 方案、支持 SGP.32 标准工厂端预置 SIM 配置文件,同时发布 Zephyr 操作系统驱动。SoftSIM 无需实体 SIM 器件,可降低生产成本与设备功耗;依托 SGP.32,厂商可在产线直接写入运营商配置,统一工厂预置与后期远程管理。Zephyr 驱动支持 MQTT、CoAP、GNSS 定位等功能,降低开发者集成难度。该模块将在 Enlit Europe、electronica 2026 展会现场进行功能演示,面向表计、资产追踪等空间受限的大规模物联网场景。

AI&loT 通信广电 电源管理 电机驱动 ST(意法半导体)

东芝推出 TLX9909 光伏输出型光耦,可外部调节关断时间面向车载 SSR 应用 新品速递

东芝推出 TLX9909 光伏输出型光耦,可外部调节关断时间面向车载 SSR 应用

东芝电子元件及存储装置株式会社发布车载光伏输出型光耦 TLX9909 并开启批量出货。该器件符合 AEC‑Q101 车载标准,最小开路电压可达 13.5V,无需隔离侧电源与电荷泵电路;可借助外部栅极放电电路灵活调节关断时间,扩大高压功率 MOSFET 适配范围。搭配外置 MOSFET 可搭建高压大电流固态继电器 SSR,适用于电池管理系统 BMS、车载充电器 OBC、车载逆变器等场景,与 TLX9910 形成产品组合,方便工程师根据元器件数量、设计自由度选型。

汽车电子 能源电路 电源管理 光电显示 继电器 TOSHIBA(东芝)

Skyworks 推出 SKY4680x 多核车载音频 DSP,单核‑三核覆盖入门至高端整车平台 新品速递

Skyworks 推出 SKY4680x 多核车载音频 DSP,单核‑三核覆盖入门至高端整车平台

Skyworks(思佳讯)正式发布 SKY4680x 车载音频 DSP 系列,包含单核、双核、三核多种配置,覆盖从入门级到高端车型。该系列基于 Cadence HiFi 5 内核,三核版本总算力超 1.2GHz,集成 8MB 带 ECC 的 SRAM,多数场景无需外接 DRAM,可支持最高 64 路音频通道。器件支持自研算法、第三方音频 IP 以及边缘 AI 音频应用,搭配图形化音频开发环境与 SDK,帮助车企与 Tier1 实现跨车型软件复用,平衡座舱音频性能与 BOM 成本。目前工程样片与评估板已开放申请。

汽车电子 互联技术 处理器 SKYWORKS

MathWorks 取得 TÜV 南德认证扩展,智能体 AI 融入 ISO 26262 汽车功能安全开发流程 业界新闻

MathWorks 取得 TÜV 南德认证扩展,智能体 AI 融入 ISO 26262 汽车功能安全开发流程

MathWorks 宣布扩展 MATLAB、Simulink 等工具的 TÜV 南德认证范围,新增依据 ISO 26262 制定的 AI 工具分类指南,成为首家为功能安全场景下 AI 辅助工程工作流提供评估指南的工具供应商。借助 Simulink Agentic Toolkit 与 Polyspace Agentic Toolkit,可将 AI 智能体嵌入基于模型的完整开发链路,完成模型搭建、评审、测试生成、代码缺陷检测等工作。方案基于 Model Context Protocol(MCP),兼容 GitHub Copilot、Gemini CLI、Claude Code 等主流 AI 平台,在引入 AI 提效的同时,保障汽车安全关键项目所需的可审计、可追溯能力。

汽车电子 EMC安规 测试测量 MathWorks

Ceva NeuPro‑Nano NPU 实现首次量产,Mobilint REGULUS 边缘 AI SoC 采用 Ceva AI IP 新品速递

Ceva NeuPro‑Nano NPU 实现首次量产,Mobilint REGULUS 边缘 AI SoC 采用 Ceva AI IP

随着物理 AI 发展,AI 算力持续向功耗受限的边缘终端下沉。智能边缘 IP 厂商 Ceva 宣布,Mobilint 的 REGULUS 边缘 AI SoC 采用 Ceva SensPro™ AI DSP 以及 NeuPro‑Nano™ NPU,这也是 NeuPro NPU 系列产品的首次量产落地。REGULUS 在低于 3W 功耗下可实现 10TOPS AI 算力,支持最高 8GB 内存;采用感知 DSP 与神经网络 NPU 多引擎分工架构,面向机器人、无人机、机器视觉、智能摄像头等场景。基于该芯片的 MLD‑R1 AI USB 加速器已经正式出货,兼容主流 AI 开发框架,助力物理 AI 设备商用化。

安防监控 电源管理 互联技术 SoC CEVA

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆




