【导读】世界机器人大会的一场主题演讲里,Arm的Federico Pecora把话题拉回了一个老问题:机器人到底卡在哪儿了。他的判断是,感知、操控这些单项能力这些年进步不小,但真正拦住机器人走进超市、商场这类开放场景的,已经不是某个模型够不够好,而是整个系统能不能把一堆能力串起来,稳定地跑起来。围绕这个判断,他拆解了四个层面的系统挑战,也讲了Arm打算从计算底座入手做什么。
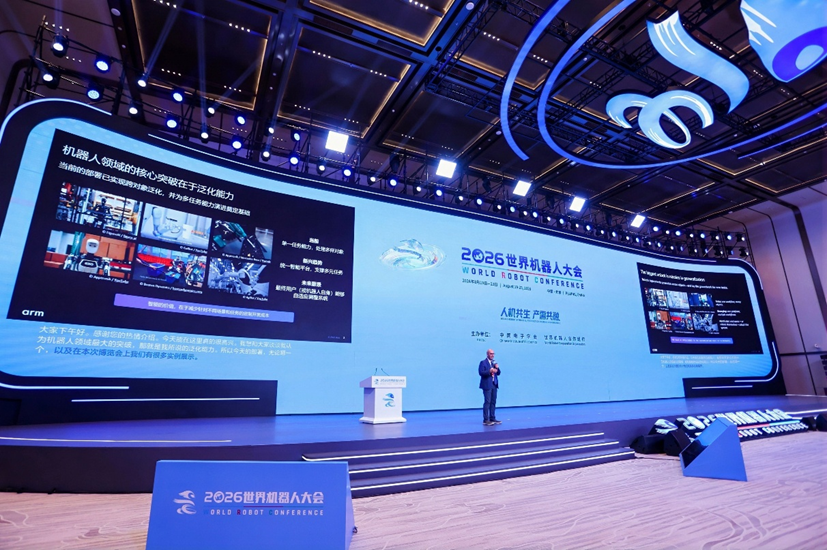
图:Federico Pecora 发表主题演讲
过去几年,机器人在感知、认知和运动控制等领域取得了显著进展。从工厂产线到仓储物流,从零售服务到公共空间,机器人正在不断拓展应用边界,部署越来越成熟。但当机器人脱离预设规则环境,进入人流密集、充满随机变量的真实世界时,单一感知、操控技能的突破不足以支撑商用落地。真正的挑战,是让机器人能够在未知场景中,自主完成多类能力的动态组合,构建一套稳定可靠、可自适应调整的完整智能系统。
在 2026 世界机器人大会 (WRC) 开发者日主题演讲中,Arm 物理 AI 机器人技术研究全球负责人 Federico Pecora 围绕上述议题展开深度剖析,分享物理 AI 从“能力堆叠”走向“系统级自适应”的行业洞察,引发业界对机器人产业未来发展的深度探讨。
泛化能力是行业核心突破口
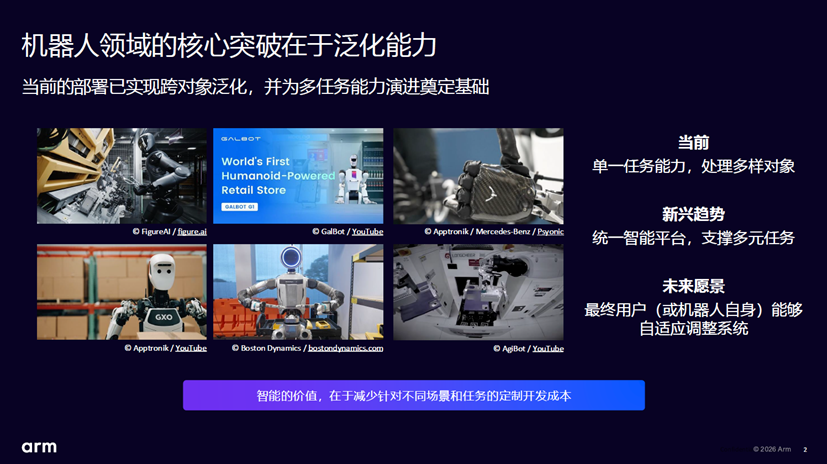
从产业发展趋势来看,机器人能力演进正在经历三个阶段。第一阶段是跨对象泛化,即机器人能够在同一任务流程中处理不同类型的对象,而无需针对每个对象重新训练或编程。这一能力目前已在分拣、物流、零售等结构化场景中得到验证。第二阶段是多任务智能。统一智能平台支持多种任务执行,机器人不再服务于单一固定工作流,而是能够根据任务需求切换不同能力组合。第三个阶段则是实现系统级自适应。届时,无论是终端用户还是机器人自身,都能够根据环境变化完成能力调整,而无需重新开发、训练或部署系统。
泛化能力的商业价值在于能够显著降低机器人适配和部署到新场景、新流程及新任务的成本与复杂性。因此,泛化能力被视为推动机器人技术实现规模化落地的关键能力,而如何以高效计算支撑这种能力,也成为 Arm 重点聚焦的核心挑战之一。
一个日常场景便可以直观体现泛化能力的现实价值。想象一名用户带着人形机器人去超市购物,并下达指令:“推辆购物车,跟我来”“你去取一袋 10 公斤的大米,我去挑选蔬菜,稍后在乳制品区会合。”这类指令在日常生活中并不复杂,却会给机器人系统带来极高要求。公共场所人流密集、无预先构建的环境地图,机器人也未必接受过“推购物车”这类专项训练。要完成任务,机器人必须在执行过程中实时构建或调整自己的能力结构,而不是调用一个提前训练好的固定方案。
如今,许多单项能力已经可以通过针对性的训练、模型优化和工程化实现。然而,真正的挑战在于如何让机器人自主地将这些能力协调和组合起来,在真实世界中完成复杂任务。例如,在购物场景中,它不仅要能够推车跟随用户、无地图自主寻路、识别商品、搬运重物,还要能够实时调整自身行为和运动模型,在与人协作时遵守既定行为约束,并在动态变化的环境中持续提供可靠、稳定的结果。
机器人规模化落地面临的四大系统级挑战
随着机器人从技术演示走向现实世界部署,产业需要解决的问题已经不再是单个模型是否足够先进,而是如何让大量异构能力在同一系统中高效协同。
Arm 认为,下一阶段机器人规模化部署将围绕四大系统级挑战展开。
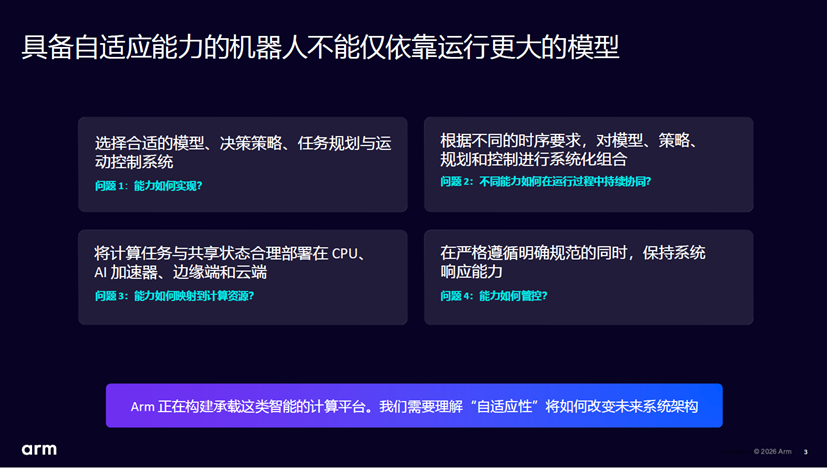
第一, 能力如何实现
机器人无法依靠单一模型完成所有任务,而是需要为不同环节匹配合适的模型、策略、规划器和控制器。例如,视觉语言动作模型可以用于生成试探性动作,视觉语言模型用于识别环境中的可操作对象,大语言模型可以辅助生成控制器逻辑,而参数化控制器则负责输出安全可靠的动作。这些模块需要共驻运行、共享内存与带宽资源,并协同生成最终行为。
第二, 不同能力如何在运行过程中持续协同
真实世界中的机器人工作负载具有不同时间尺度:碰撞检查必须即时响应,导航和操控需要持续更新,而“定位大米位置”这样的高层推理则往往以突发、异步的方式出现。如果缺乏明确的时序结构和优先级调度,这些能力就可能相互争抢计算资源,导致响应延迟,不仅影响系统效率,甚至可能带来安全风险。
第三, 能力如何映射到计算资源
在没有预先构建环境地图的情况下,机器人需要依靠本地智能完成感知、场景理解和路径规划,同时逐步构建可供多个模型共享的语义地图。虽然边缘和云计算资源能够为设备端处理提供补充,但现实部署中的机器人不能依赖周边基础设施始终在线、能够实时响应且适用于当前任务场景。对于机器人而言,实时响应能力、自主性和安全性往往都需要依赖强大的本地计算能力。因此,系统架构面临的核心挑战在于,如何在 CPU、专用加速器、内存和通信链路之间合理划分计算负载,使数据传输带来的开销不会抵消异构计算所带来的性能和能效优势。
第四, 能力如何管控
随着机器人具备更强自适应能力,行业需要关注的不再只是碰撞规避、速度限制和力控制等基础安全问题,还包括空间与时间规则、任务偏好以及特定场景下的行为规范等更高层次的约束。黑盒策略往往难以对机器人行为进行检查、诊断和约束。因此,即使系统持续演进,安全屏障、运行时保障、控制问题建模和备用控制器必须能够随系统变化保持有效,这就要求定制化开发从依赖经验和临时性工程实现,转变为清晰可落地、具备强制约束力的行为防护框架。
Arm 为机器人系统能力提供统一计算基础
机器人产业面临的,不只是技术与系统难题,同样存在创新侧重点与产业需求之间的落差。长期以来,学术界倾向于拆解课题开展专项研究,推动感知、规划、控制、学习等单项能力持续突破;产业界则更加关注产品落地与商业价值验证,优先集成满足当前业务需求的功能。这使得能力创新与可部署的机器人系统之间存在一道鸿沟。行业需要一个通用的计算基础,能够在大规模部署场景下连接、组织和协调这些能力。Arm 正在这一关键环节发挥作用。通过提供开放的计算平台和强大的生态系统支持,Arm 致力于帮助产业将单项技术突破转化为可靠的系统级智能,加速机器人技术从实验室走向规模化落地。
说到底,机器人行业现在不缺单项突破,缺的是能把各种能力装在一起、还能不出乱子的系统框架。谁先把这个框架搭好,谁就有机会把机器人从演示样品变成真正能用的产品。Arm在这个节点强调计算基础的统一性和可扩展性,瞄准的正是这个缺口。对中国市场来说,产业链够全、场景够多,但要在系统层面追上,可能得在调度、约束、资源管理这些“看不见的地方”多下功夫。

 业界新闻



