 技术应用
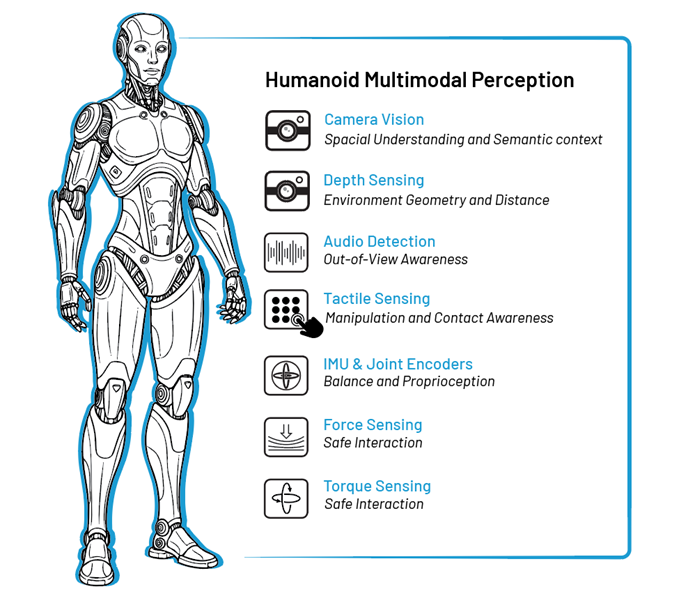
人形机器人的 “神经系统”:多模态感知 + 确定性连接,构建时序统一的环境认知
多模态感知是人形机器人适配真实人机环境的基础,而高性能确定性连接是感知融合的核心前提。视觉、触觉、力传感、IMU 等传感器持续产生海量数据,依靠分布式通信骨干网完成时序同步,避免延迟、抖动带来的失控与安全风险。当多模态感知与可靠通信结合,机器人才能形成连贯的环境认知,支撑稳定行走、安全交互与智能规划。

业界新闻
发布时间:2018-09-14 00:00:00 责任编辑:wenwei
为您推荐
技术应用
多模态感知是人形机器人适配真实人机环境的基础,而高性能确定性连接是感知融合的核心前提。视觉、触觉、力传感、IMU 等传感器持续产生海量数据,依靠分布式通信骨干网完成时序同步,避免延迟、抖动带来的失控与安全风险。当多模态感知与可靠通信结合,机器人才能形成连贯的环境认知,支撑稳定行走、安全交互与智能规划。
 业界新闻
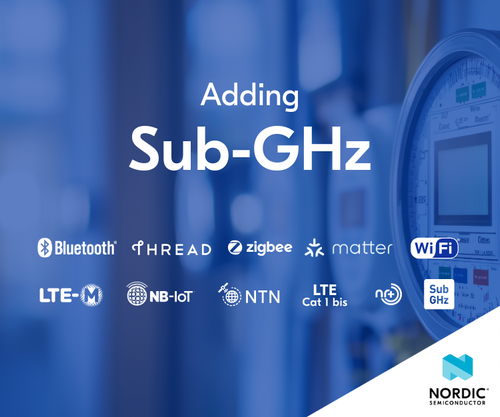
低功耗无线物联网厂商 Nordic Semiconductor 正式进军免许可远距离 Sub‑GHz 赛道,推出集成超低功耗、安全机制与端侧 AI 的通信方案。Sub‑GHz 信号穿墙、地下表井通信能力突出,免许可频段无需运营商网络,水表、资产追踪器、楼宇传感器依靠单节电池即可长年工作。该方案归入 Nordic 芯片到云端平台,沿用原有 SDK、开发工具与云服务,以开放标准为主同时兼容存量私有协议,丰富其多协议无线产品矩阵。
 业界新闻
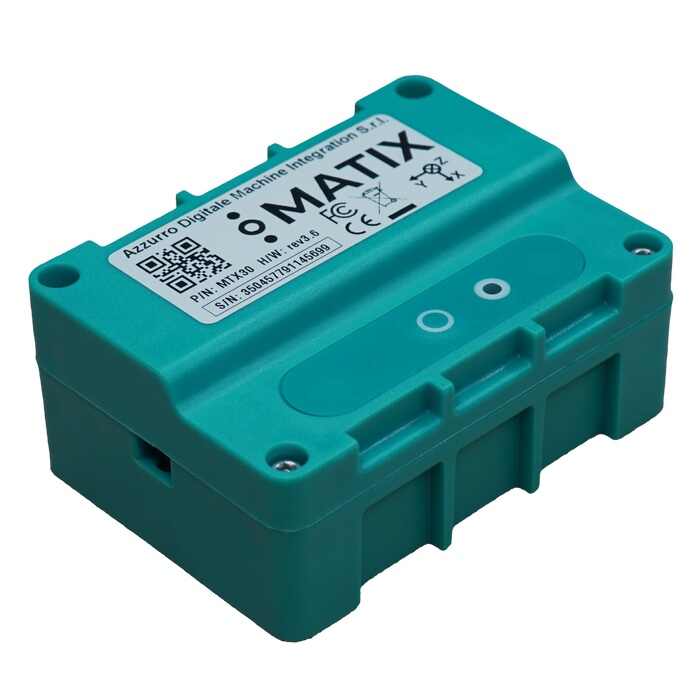
工业现场网络条件差异大,不少偏远、屏蔽场景蜂窝信号不足,给资产在线监测带来阻碍。Azzurro Digitale 推出的 MATIX Box 资产监控终端,选用 Nordic nRF9151 蜂窝模组与 nRF54L15 多协议 SoC 组合方案。nRF9151 支持 LTE-M、NB-IoT 以及 DECT NR + 本地专网,蜂窝信号差时可切换本地组网;内置加速度计采集设备运行、停机数据,提前预警故障。搭配 nRF54L15,可扫描蓝牙信标做室内定位,同时和卫星传感器节点通信,采集温度、压力等环境参数。整机采用锂亚电池供电,低功耗设计支撑最长两年免换电池,加密直连云端,部署简单安全,配套 EAM 平台实现资产运维、预防性维护与供应链追踪。
 技术应用
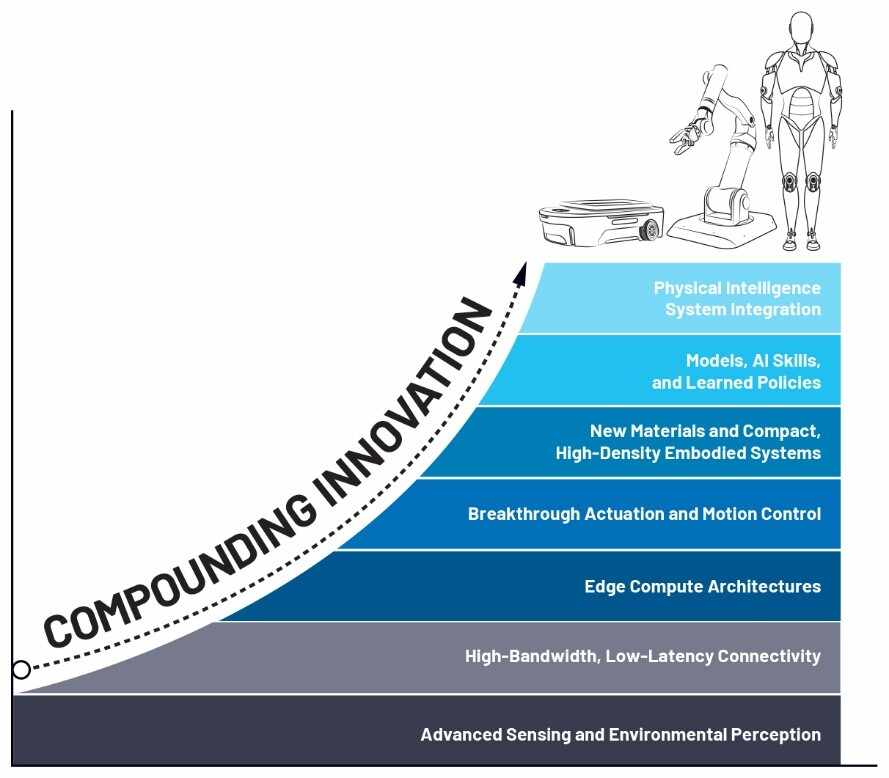
人形机器人正从演示场景逐步落地至工厂、仓库、医疗及其他人机共用空间。在这类场景中,运行成效的核心标准是:在现实环境的各类不确定因素下保持持续、稳定运转。移动能力拓展行动范围,灵活操作能力丰富作业功能,但人形机器人的规模化应用,离不开数据与信任两大基石。数据为AI模型、习得策略及传感器融合系统提供支撑,持续提升自主能力;而信任,则建立在整套系统能够在物理世界中稳定可靠运行的基础之上。这正是物理智能的价值所在:将AI推理与物理约束相结合,依托持续感知、确定性通信、实时控制和遵循物理定律作出的响应来实现运作。
 行业活动
6月22日——传感器边缘神经形态处理器领域领导厂商Innatera(注:Innatera中文注册商标为“利塔纳”)今日宣布:公司将参加2026上海世界移动通信大会(MWC26上海),并将在展会上展示其新一代计算范式如何赋能物理AI(Physical AI)。随着中国加速投资于智能设备、智慧空间、AI可穿戴设备、机器人以及端侧智能等领域,下一阶段的竞争焦点已不再局限于更大规模的AI模型,而是转向在感知物理世界时实现更高效的智能处理。