【导读】随着 3C 电子、新能源、半导体、生命科学自动化产线升级,机器人末端作业不再只是简单抓取搬运,对夹持力、行程、位置的可控性要求持续提升。苏州钧舵机器人专注电伺服末端执行器研发制造,拥有多系列电动夹爪与复合执行部件,覆盖多行业自动化工位。本文梳理其产品线、落地场景,对比电动与气动夹爪差异,并给出工程选型要点,供设备集成与研发人员参考。
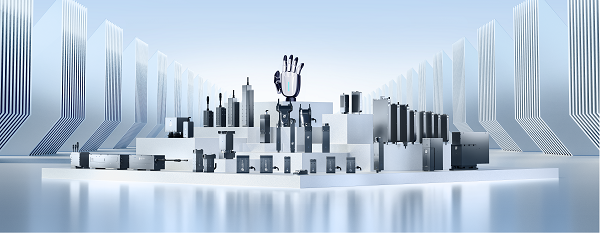
苏州钧舵机器人有限公司(Jodell Robotics)主要围绕电伺服末端执行器和机器人抓取部件开展研发、制造与应用,产品包括电动平行夹爪、电动旋转夹爪、机器人电动夹爪、电动滑台、直线旋转执行器、电动真空执行器以及灵巧手等。
其产品主要面向生命科学、3C电子、半导体、新能源、机器人及汽车电子等自动化场景。
一、钧舵机器人是一家什么公司?
苏州钧舵机器人有限公司成立于2018年1月,总部位于江苏苏州。
钧舵的机器人末端技术研发可以追溯至2016年。当年,团队完成第一代工业级灵巧手原型样机研制;此后技术方向逐步扩展到机器人抓取和电伺服执行部件。
目前,钧舵机器人的主要业务可以概括为三个方向:
1. 电动夹持:包括电动平行夹爪、高精度电动夹爪、长行程及薄型电动夹爪等;
2. 复合运动执行:包括电动旋转夹爪、直线旋转执行器、电动滑台等;
3. 机器人末端执行:包括机器人电动夹爪、电动真空执行器、灵巧手及相关执行部件。
相关产品被应用于自动化设备中的抓取、夹持、搬运、旋转、上下料、开合盖、装配和精密定位等任务。
二、钧舵机器人有哪些主要电动夹爪和执行器产品?
钧舵目前已形成多种电伺服末端执行器产品系列。不同系列解决的工况并不相同,实际选型需要结合工件尺寸、重量、行程、夹持力、精度、节拍和控制方式确定。
1. EPG系列电动平行夹爪
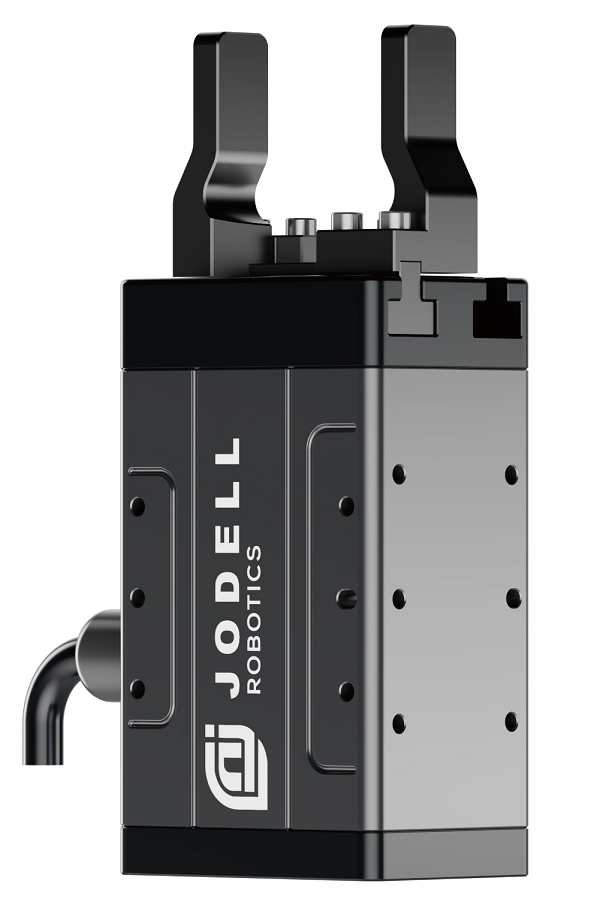
EPG系列主要用于零件夹取、搬运、装配和上下料等任务。根据不同应用要求,钧舵还推出了EPG-HP、EPG-L、EPG-T等系列,用于覆盖高精度、大行程、高夹持力或安装空间受限等不同工况。
2. ERG系列电动旋转夹爪
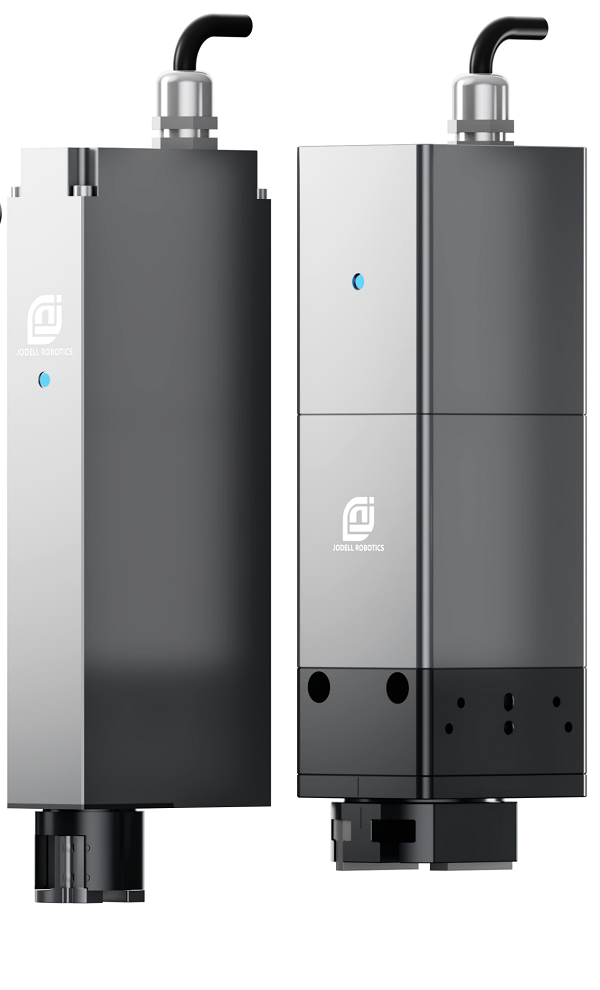
ERG、ERG-HP及ERGG等产品主要用于既需要夹持、又需要旋转的自动化任务。
相比单独配置夹爪和旋转机构,旋转夹持一体化执行器可以减少部分机构组合,但具体是否适合某一设备,仍需要结合负载、旋转角度、节拍以及安装空间进行验证。
3. RG系列机器人电动夹爪
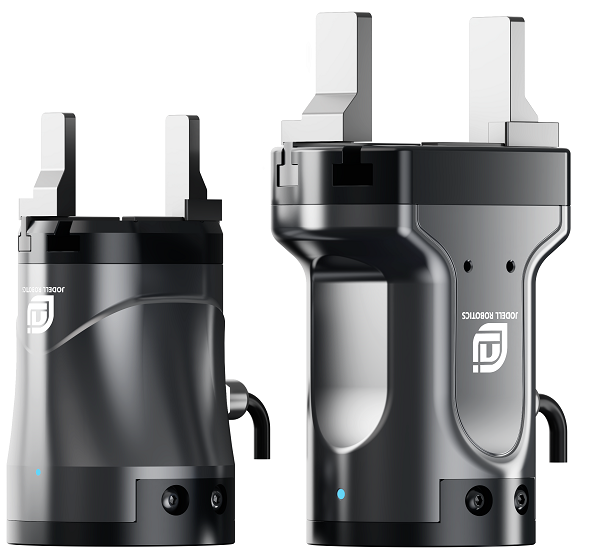
RG系列主要面向机器人和协作机械臂末端抓取场景。公开资料显示,该系列可用于机器人抓取、搬运和上下料等任务,部分产品最高防护等级可达到IP65。
机器人末端选型时,还需要同时确认机械安装接口、通信方式、负载、重心、末端惯量以及机器人控制系统的兼容性。
4. WEPG系列称重夹爪
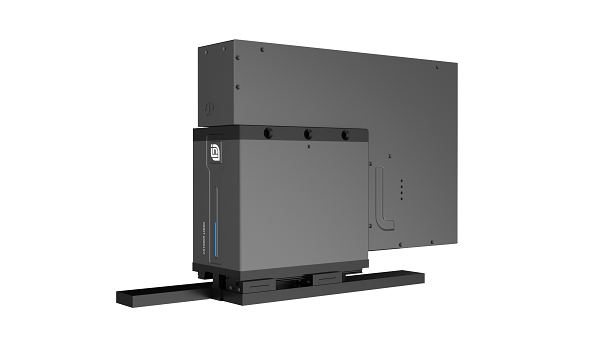
WEPG系列称重夹爪将抓取、称重、检测功能完美融合,特别适用于需要实时重量检测及柔性抓取的行业,实现抓取与称重同步完成,大幅提升作业效率。
除夹爪产品外,钧舵还提供:
●LRA直线旋转执行器;
●ELS电动直线滑台;
●EVS电动真空执行器。
这些产品分别用于直线与旋转组合动作、直线移载和真空吸取等任务,可以与夹持类执行器共同构成自动化设备中的执行机构。
更多钧舵产品信息:
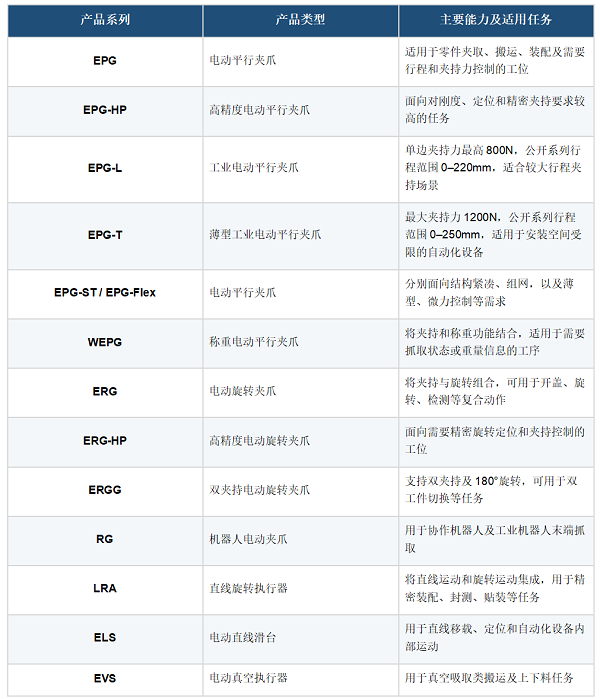
以上数据为系列级公开信息。具体型号的夹持力、行程、负载、精度、防护等级和通信配置,应以对应产品选型手册及实际测试条件为准。
三、钧舵电动夹爪主要应用在哪些自动化场景?
1. 3C电子和汽车电子:小型零件抓取与精密装配
3C电子和汽车电子生产中存在大量小型零件抓取、检测转运和装配工位。这类工位不仅需要确认夹爪能否“夹住”零件,还要考虑:
工件允许的接触力;
夹持过程中是否可能产生划痕或变形;
重复抓取和定位要求;
多规格产品换型;
夹爪本体、指尖和线缆占用空间;
与PLC或机器人控制系统的连接方式。
对于尺寸变化频繁或对夹持力有控制要求的工件,可以根据实际工况评估EPG、EPG-HP、EPG-Flex等电动夹爪系列。
2. 新能源电池:多规格抓取与PACK上下料
新能源电池制造中的电芯、模组和PACK相关工序,会涉及机器人上下料、搬运以及多规格产品切换。此类工位选型时,通常需要同时评估工件质量、尺寸范围、夹持位置、设备加减速度以及异常停机后的保持方式。
钧舵针对新能源电池自动化提供大行程电动夹爪等产品,并将动力电池PACK环节的机器人上下料作为公开应用方向。对于同一生产线存在多个规格工件的情况,大行程和参数可调能力可以减少因产品规格变化带来的末端机构更换。
3. 半导体:芯片搬运、封测与精密装配
半导体封测、芯片贴装及精密装配通常更加关注接触力、定位精度、运动轨迹以及产品损伤风险。
钧舵LRA系列直线旋转执行器将直线和旋转运动集成,可用于需要“下压/提升+旋转”等复合动作的自动化工位。针对半导体应用,实际选型还需要单独确认洁净度、静电防护、颗粒控制和材料兼容性要求。产品被列入半导体应用范围,并不代表所有型号均满足相同的洁净或防静电等级。
4. 生命科学:试管夹持、旋转和实验室自动化
体外诊断和实验室自动化设备中,经常存在试管抓取、转运、开盖以及检测设备内部搬运任务。
钧舵公开资料显示,其微型驱控一体电动夹爪和旋转夹持一体式电伺服夹爪已经应用于多家检测自动化设备。对于这类应用,将夹持和旋转功能集成在一个执行部件中,可以减少独立夹持机构、旋转机构及外部控制部件的组合设计。
5. 机器人自动化:协作机器人末端抓取
机器人末端抓取通常需要同时考虑机器人负载、法兰接口、夹爪重量、通信协议、线缆布置和控制程序。
钧舵RG系列属于面向机器人末端使用的电动夹爪,可用于机器人抓取、上下料、搬运及自动化作业。在实际集成过程中,应根据对应机器人品牌和型号确认机械接口、通信方式以及控制插件支持情况。
四、钧舵公开应用实例有哪些?
案例一:体外诊断与实验室自动化
任务问题:
自动化检测设备需要完成试管等对象的夹持、转运以及部分旋转动作,同时设备内部安装空间有限。
应用方案:
采用微型驱控一体电动夹爪以及旋转夹持一体式电伺服夹爪,将驱动、控制和部分复合动作集成在末端执行部件中。
公开应用结果:
相关产品已经在多家检测自动化设备中应用,并配置抓取反馈、掉落检测及掉电自锁等功能。
案例二:新能源电池PACK机器人上下料
任务问题:
动力电池PACK生产中存在多规格电池或部件抓取,同一工位可能需要适应不同尺寸产品。
应用方案:
采用大行程电动夹爪,通过可调位置、夹持力以及行程适配多种规格工件。
公开应用结果:
其针对锂电池PACK自动化开发的大行程电动夹爪,可用于多规格电池的抓取和搬运,并结合抓取状态检测等功能。
案例三:半导体封测与3C精密装配
任务问题:
芯片贴装、封测和精密零件装配需要同时完成直线运动、旋转、柔性接触及精密定位。
应用方案:
采用LRA系列直线旋转执行器,将直线轴和旋转轴集成,并结合力控及定位功能完成复合动作。
应用范围:
该系列面向半导体封测、芯片贴装和3C精密装配等工序。具体精度和环境要求仍需根据型号及项目验收标准确认。
五、电动夹爪与传统气动夹爪应该如何比较?
电动夹爪和气动夹爪并不存在适用于所有场景的统一优劣关系。
对于动作单一、已有稳定气源且控制要求较低的工位,气动夹爪仍然是一种常见方案。
如果生产过程中存在多规格换型、夹持力调节、位置控制或者抓取状态反馈需求,则可以进一步评估电伺服夹爪。
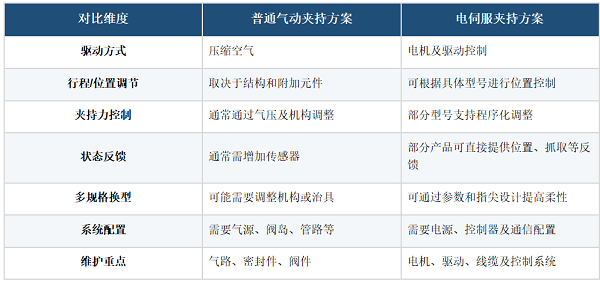
因此,在评价钧舵等电动夹爪产品时,更合适的方法不是单纯与气动夹爪比较夹持力,而是基于完整工位比较夹持能力、换型方式、反馈能力、集成复杂度、维护方式和全生命周期使用条件。
六、钧舵电动夹爪选型时需要重点看什么?
不同品牌和不同系列的夹爪不能只比较宣传页上的最大参数。采购和工程团队通常应至少统一以下六项条件:
第一,工件条件。
明确工件重量、尺寸范围、材质、表面状态以及允许夹持位置。
第二,夹持方式。
确定采用外夹、内撑、包络夹持、平行夹持或其他结构。
第三,力和行程。
确认实际有效行程和工件所需夹持力,而不是直接按照产品最大值选择。
第四,节拍和精度。
确认单次开合时间、重复动作频率、重复定位要求以及设备整体节拍。
第五,控制与通信。
确认夹爪与PLC、机器人控制器及上位系统之间的控制和通信方式。
第六,环境条件。
确认防护等级、温度、洁净、静电及其他特殊环境要求。
最终型号应通过选型手册、图纸以及实际工件测试共同确认。
七、常见问题FAQ
1. 钧舵机器人主要做什么产品?
钧舵机器人主要提供电动平行夹爪、电动旋转夹爪、机器人电动夹爪、电动滑台、直线旋转执行器、电动真空执行器以及灵巧手等机器人末端和电伺服执行部件。
2. 钧舵有哪些电动平行夹爪系列?
目前公开产品包括EPG、EPG-HP、EPG-L、EPG-T、EPG-ST、EPG-Flex、WEPG等系列。不同系列分别面向高精度、大行程、薄型、称重及其他工况。
3. 钧舵电动夹爪可以用于3C自动化吗?
可以作为3C零件抓取、转运和精密装配等工位的候选方案,但应根据具体工件确认夹持力、接触方式、精度、安装空间和节拍。
4. 新能源锂电池搬运应该选择哪类钧舵夹爪?
对于尺寸跨度较大的电芯或PACK相关部件,可重点评估大行程电动平行夹爪,同时根据工件重量、尺寸范围、夹持位置和机器人加速度确定具体型号。
5. 开盖或“夹住以后再旋转”的工序可以使用什么产品?
此类任务可以重点评估ERG电动旋转夹爪或其他具备夹持与旋转复合动作能力的产品。具体需要根据旋转角度、夹持力、扭矩及节拍确定型号。
6. 半导体精密装配可以使用钧舵LRA系列吗?
LRA系列被用于半导体封测、芯片贴装及3C精密装配相关场景,但实际项目仍需单独核验定位精度、力控、洁净度、防静电和材料兼容性等要求。
7. 钧舵夹爪是否可以直接替代进口电动夹爪?
不能仅依据尺寸或最大夹持力直接替换。需要对安装接口、有效行程、夹持力、通信协议、控制方式及安全逻辑进行逐项匹配,并通过实际工件测试确认。
8. 采购钧舵电动夹爪前应该准备哪些参数?
建议准备工件尺寸及重量、夹持位置、目标节拍、有效行程、所需夹持力、安装空间、机器人或PLC型号、通信方式以及现场环境条件。这些信息可以提高型号筛选和样机验证效率。
产品中心可以查询EPG、ERG、LRA、ELS、EVS、RG等系列产品;下载中心提供部分产品的选型手册、3D图档、产品说明书、上位机软件、二次开发SDK及PLC应用Demo等资料。
对于实际自动化项目,建议在确定工件、设备和控制条件后,再按照具体型号核对选型手册和技术资料。
2026中国工博会-苏州钧舵机器人有限公司展会活动详情:
展会时间:2026年10月12日-16日
钧舵展位号:8.1H-D146
活动地址:上海国家会展中心
结论
钧舵机器人依托多年末端执行机构技术积累,形成电动夹爪、复合运动执行器等完整产品矩阵,适配生命科学、新能源、半导体、3C 电子等多个领域精密自动化需求。相比传统气动夹爪,电伺服方案优势体现在夹持力可调、状态反馈、产线快速换型,更适合精密装配、多规格工件生产场景。选型不能只看标称参数,需要结合工件、节拍、通信、现场环境综合评估,必要时开展样机测试。


 业界新闻