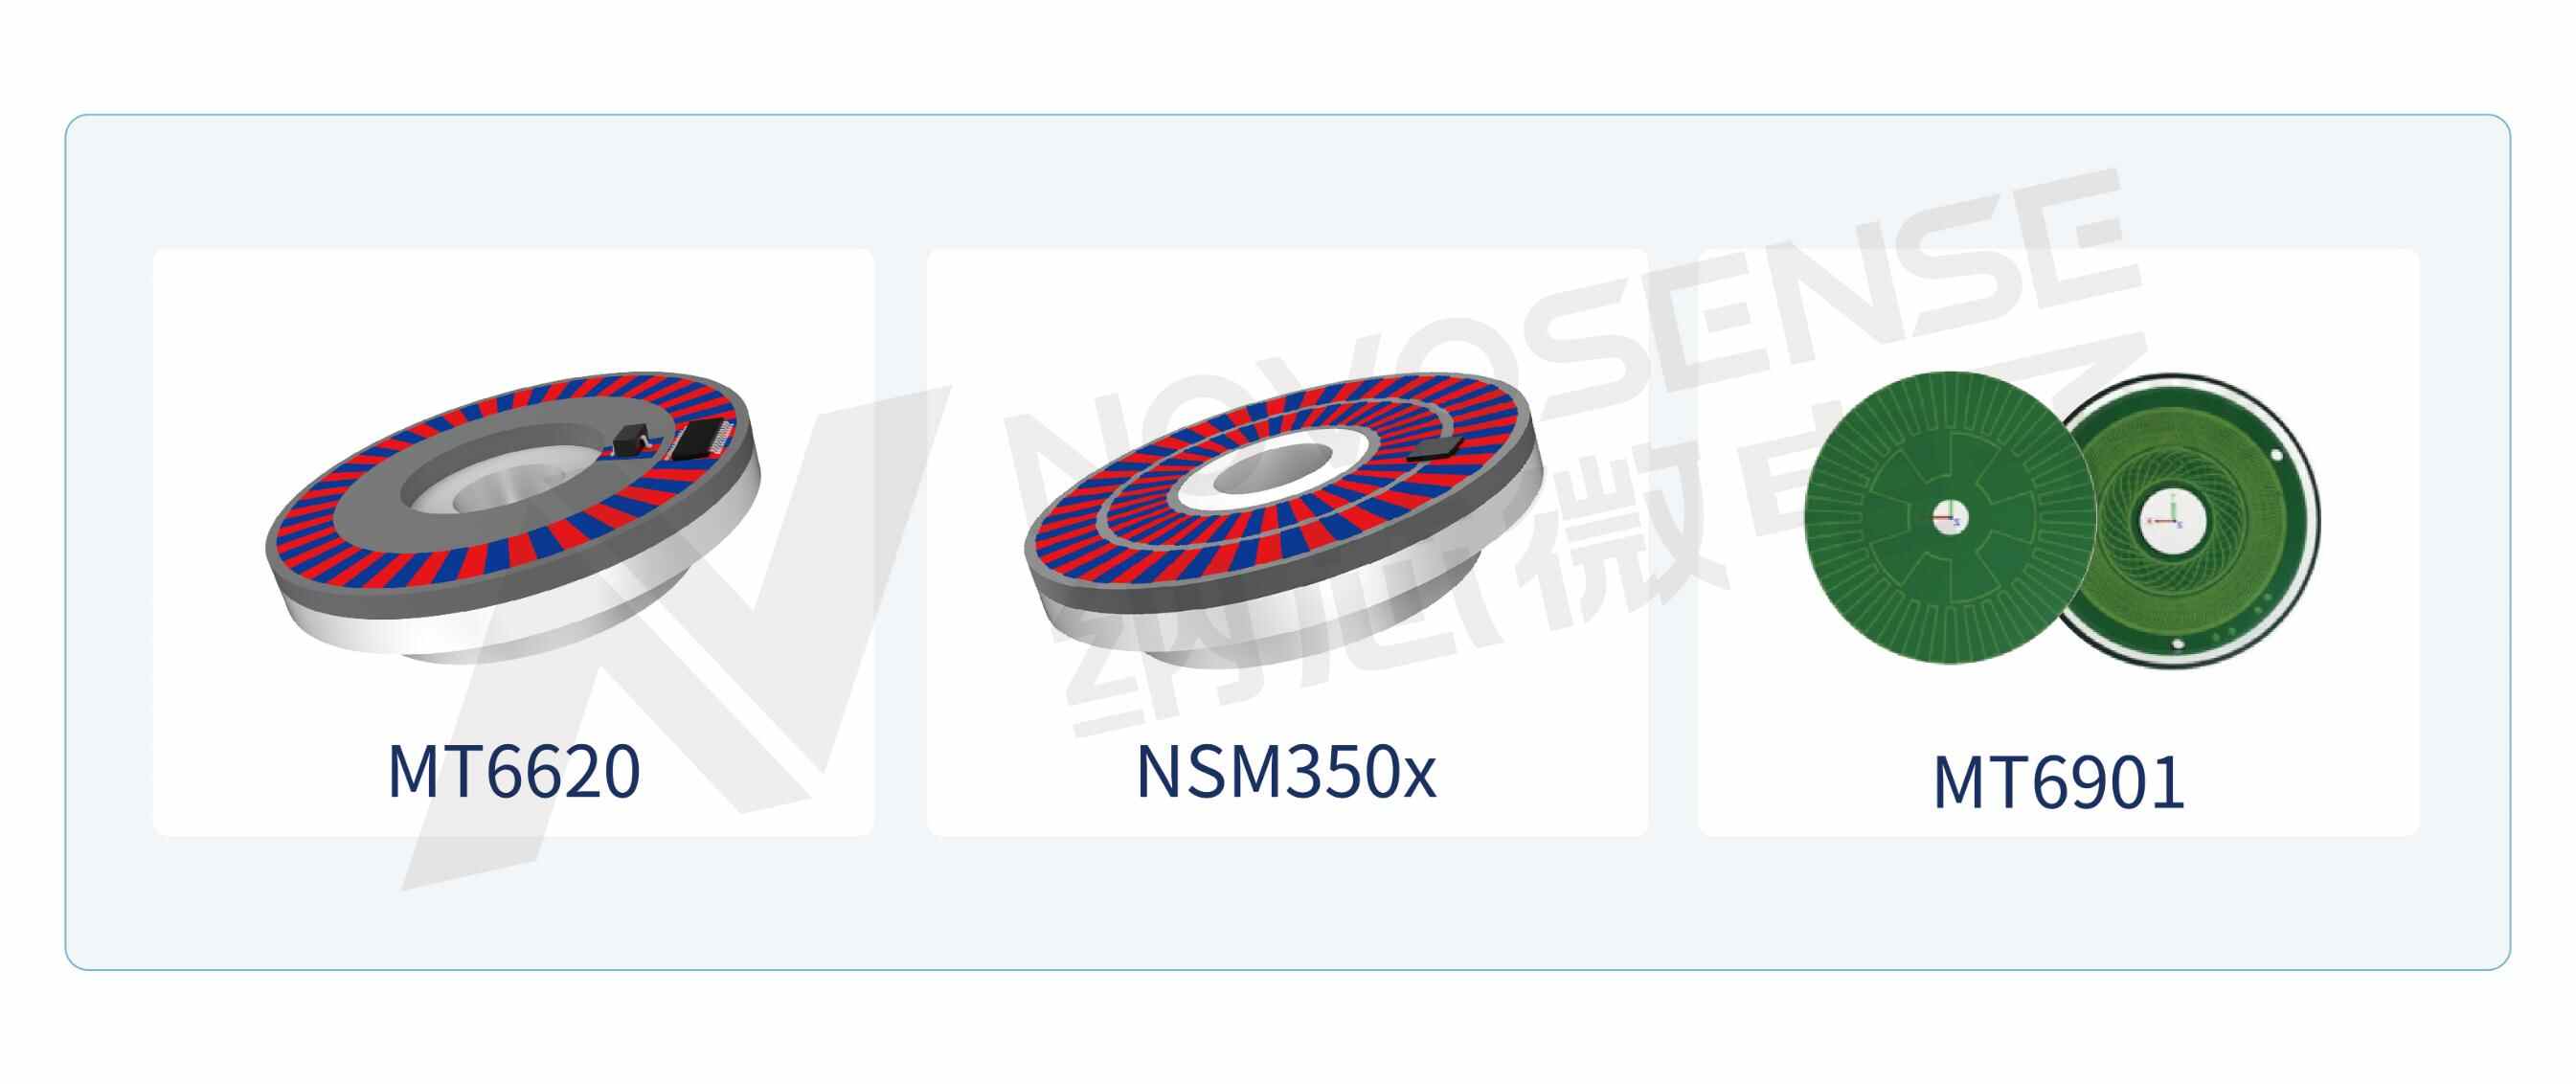
 新品速递
国产首款!纳芯微发布霍尔双码道游标算法磁编码器NSM350x系列
随着机器人、工业自动化及智能装备向小型化与中空化方向快速演进,高精度角度检测已成为提升运动控制性能的关键。近日,纳芯微正式推出国产首款基于霍尔原理的双码道游标算法磁编码器芯片NSM350x系列。该产品的发布不仅实现了高精度单圈绝对值角度检测,更标志着纳芯微成为国内首家同时掌握磁感应与电涡流感应双技术路线的编码器芯片企业,为复杂工业场景提供了更加丰富、灵活的角度检测解决方案。

业界新闻
发布时间:2023-11-29 00:00:00 责任编辑:lina
【导读】旋转编码器是用来测量转速的装置,因其人性化的操作被用于越来越多的电子设备中,旋转编码器有多种分类:以编码器工作原理可分为:光电式、磁电式和触点电刷式。以码盘刻孔方式不同分为:增量式和绝对式两类。
旋转编码器是用来测量转速的装置,因其人性化的操作被用于越来越多的电子设备中,旋转编码器有多种分类:
以编码器工作原理可分为:光电式、磁电式和触点电刷式。
以码盘刻孔方式不同分为:增量式和绝对式两类。
关于以上各类编码器的区别,大家自行查阅资料,这里就不多做介绍了。
我们STEP-BaseBoard底板上集成的EC11的旋转编码器就属于增量式触电电刷编码器,其工作原理如下:
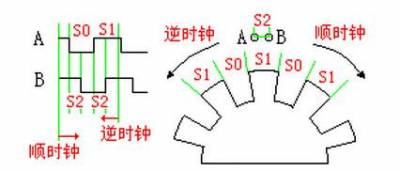
如上图所示,当顺时针旋转时A信号提前B信号90度相位,当逆时针旋转时B信号提前A信号90度相位,FPGA接收到旋转编码器的A、B信号时,可以根据A、B的状态组合判定编码器的旋转方向。
程序设计中我们可以对A、B信号检测,检测A信号的边沿及B信号的状态,
当A信号上升沿时B信号为低电平,或当A信号下降沿时B信号为高电平,证明当前编码器为顺时针转动
当A信号上升沿时B信号为高电平,或当A信号下降沿时B信号为低电平,证明当前编码器为逆时针转动
本设计实际电路连接如下:
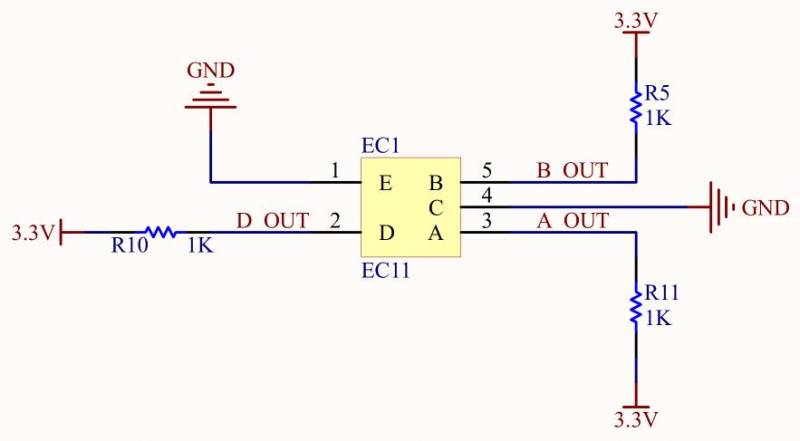
// --------------------------------------------------------------------
// >>>>>>>>>>>>>>>>>>>>>>>>> COPYRIGHT NOTICE <<<<<<<<<<<<<<<<<<<<<<<<<
// --------------------------------------------------------------------
// Module: Encoder
//
// Author: Step
//
// Description: Driver for rotary encoder

// --------------------------------------------------------------------
// Code Revision History :
// --------------------------------------------------------------------
// Version: |Mod. Date:   |Changes Made:
// V1.0     |2016/04/20   |Initial ver
// --------------------------------------------------------------------
module Encoder
(
input					clk_in,			//系统时钟
input					rst_n_in,		//系统复位,低有效
input					key_a,			//旋转编码器A管脚
input					key_b,			//旋转编码器B管脚
input					key_ok,			//旋转编码器D管脚
output	reg				Left_pulse,		//左旋转脉冲输出
output	reg				Right_pulse,	//右旋转脉冲输出
output					OK_pulse		//按动脉冲输出
);
localparam				NUM_500US	=	6_000;
reg				[12:0]	cnt;//计数器周期为500us,控制键值采样频率
always@(posedge clk_in or negedge rst_n_in) begin
	if(!rst_n_in) cnt <= 0;
	else if(cnt >= NUM_500US-1) cnt <= 1'b0;
	else cnt <= cnt + 1'b1;
	end
	reg				[5:0]	cnt_20ms;
	reg						key_a_r,key_a_r1;
	reg						key_b_r,key_b_r1;
	reg						key_ok_r;
	//针对A、B、D管脚分别做简单去抖操作,
	//如果对旋转编码器的要求比较高,建议现对旋转编码器的输出做严格的消抖处理后再来做旋转编码器的驱动
	//对旋转编码器的输入缓存,消除亚稳态同时延时锁存
	always@(posedge clk_in or negedge rst_n_in) begin
	if(!rst_n_in) begin
		key_a_r		<=	1'b1;
		key_a_r1	<=	1'b1;
		key_b_r		<=	1'b1;
		key_b_r1	<=	1'b1;
		cnt_20ms	<=	1'b1;
		key_ok_r	<=	1'b1;
	end else if(cnt == NUM_500US-1) begin
		key_a_r		<=	key_a;
		key_a_r1	<=	key_a_r;
		key_b_r		<=	key_b;
		key_b_r1	<=	key_b_r;
		if(cnt_20ms >= 6'd40) begin	//对于按键D信号还是采用20ms周期采样的方法,40*500us = 20ms
			cnt_20ms <= 6'd0;
			key_ok_r <= key_ok;
		end else begin
			cnt_20ms <= cnt_20ms + 1'b1;
			key_ok_r <=	key_ok_r;
		end
	end
	end
	reg						key_ok_r1;//对按键D信号进行延时锁存
	always@(posedge clk_in or negedge rst_n_in) begin
	if(!rst_n_in) key_ok_r1 <= 1'b1;
	else key_ok_r1 <= key_ok_r;
	end
	wire	A_state		= key_a_r1 && key_a_r && key_a;	//旋转编码器A信号高电平状态检测
	wire	B_state		= key_b_r1 && key_b_r && key_b;	//旋转编码器B信号高电平状态检测
	assign	OK_pulse	= key_ok_r1 && (!key_ok_r);		//旋转编码器D信号下降沿检测
	reg						A_state_reg;//延时锁存
	always@(posedge clk_in or negedge rst_n_in) begin
	if(!rst_n_in) A_state_reg <= 1'b1;
	else A_state_reg <= A_state;
	end
	//旋转编码器A信号的上升沿和下降沿检测
	wire	A_pos	= (!A_state_reg) && A_state;
	wire	A_neg	= A_state_reg && (!A_state);
	//通过旋转编码器A信号的边沿和B信号的电平状态的组合判断旋转编码器的操作,并输出对应的脉冲信号
	always@(posedge clk_in or negedge rst_n_in)begin
	if(!rst_n_in)begin
		Right_pulse <= 1'b0;
		Left_pulse <= 1'b0;
	end else begin
		if(A_pos && B_state) Left_pulse <= 1'b1;
		else if(A_neg && B_state) Right_pulse <= 1'b1;
		else begin
			Right_pulse <= 1'b0;
			Left_pulse <= 1'b0;
		end
	end
	end
	endmodule
本节主要为大家讲解了旋转编码器的工作原理及软件设计,需要大家掌握的同时自己创建工程,通过整个设计流程,生成FPGA配置文件加载测试。
免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请联系小编进行处理。
推荐阅读:
炬芯科技周正宇博士:存内计算是突破AI芯片算力和功耗矛盾的关键
为您推荐
新品速递
随着机器人、工业自动化及智能装备向小型化与中空化方向快速演进,高精度角度检测已成为提升运动控制性能的关键。近日,纳芯微正式推出国产首款基于霍尔原理的双码道游标算法磁编码器芯片NSM350x系列。该产品的发布不仅实现了高精度单圈绝对值角度检测,更标志着纳芯微成为国内首家同时掌握磁感应与电涡流感应双技术路线的编码器芯片企业,为复杂工业场景提供了更加丰富、灵活的角度检测解决方案。
 新品速递
在人形机器人关节向小型化、中空化快速迭代,工业自动化与汽车电子对运动控制精度要求持续攀升的当下,高精度角度检测早已成为决定终端设备性能上限的核心关键。纳芯微全新推出的NSM350x系列双码道游标算法磁编码器芯片,打破了传统方案的诸多局限,也标志着国产传感芯片在高精度位置检测领域迈出了里程碑式的一步。
 技术应用
业界出现了一种新的产品类型,即数字低压差(LDO)线性稳压器。此类解决方案尺寸非常小,能够提供线性电源的遥测功能和可调性,常用于射频和仪器仪表领域的超低噪声应用。
 选型指南
在5G通信、航空航天、高端仪器仪表等前沿领域,射频工程师们始终在追逐一个看似矛盾的“铁三角”目标:更高的输出频率、更低的相位噪声、更紧凑的系统尺寸。 任何一方面的提升,往往都以牺牲其他两者为代价。这一系统级痛点,长久以来制约着高端设备的创新步伐。如今,亚德诺半导体(ADI)推出的ADF4382 22GHz频率综合器,正是为了破解这一难题而生,它通过一系列创新设计,在这三者之间找到了一个令人瞩目的平衡点。
 选型指南
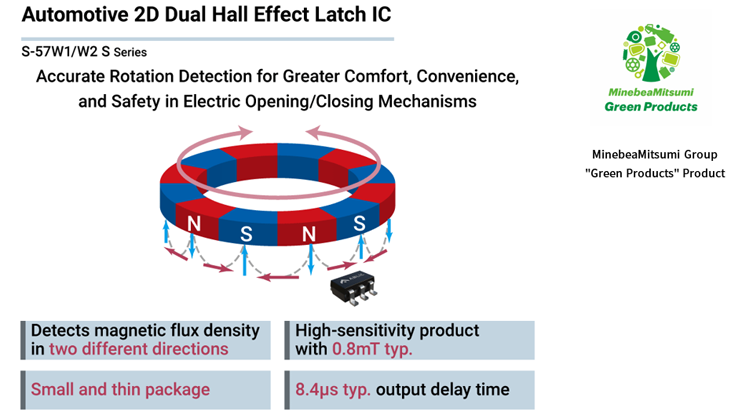
ABLIC(艾普凌科)最新推出面向汽车电子应用的2D双霍尔效应锁存IC——S-57W1与S-57W2系列。该产品能够在单芯片上同步检测两个方向的磁通密度,实时输出电机的旋转速度、旋转方向或双路磁场极性信号,极大简化了增量式编码器及电机位置检测系统的设计。