【导读】对于消费级无人机来说,更多的是满足航拍需求,主打轻便可携带,而对于植保无人机来讲,就有较高的性能要求,夜间避障也显得尤为重要。因此,小编集齐了大疆/零度/昊翔/极飞4大无人机逐一对比。那么夜间避障技术到底哪家强呢?
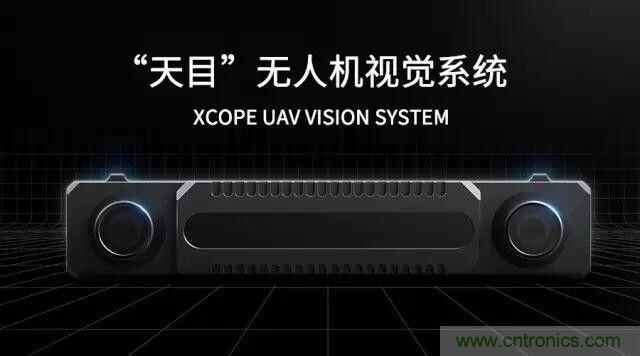
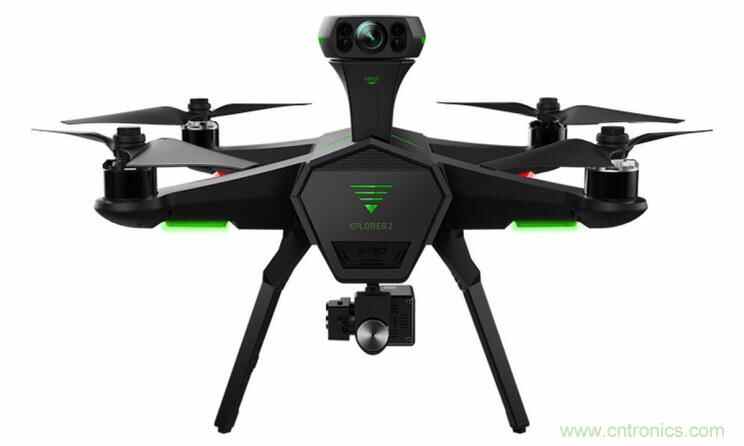
最近,一直植根于无人机在农业中应用的极飞科技有了新动作,他们发布了 XCope「天目」无人机视觉系统(XAIRCRAFT XCope UAV Vision System)。这个系统融合了双目避障和地形视觉模块,让植保无人机拥有了感知环境的能力,进一步提升了它的作业效率和安全性。
技术参数:
- 双目避障,30 米有效识别距离;
- 地形视觉模块,无 GPS 条件下也能全天候获得位置信息和飞行信息;
- 风帘阻断技术,主动除尘,专为植保无人机设计,适应极端复杂环境;
- 主动近红外照射技术,具有夜视功能。
我们发现一个很有趣的点是它能够实现夜间避障,为什么这很有趣?因为如果你有大疆,它的双目避障在晚上可能就完全「瞎掉」,而且不仅是晚上,据说是照度小于 300 lux 就会关闭。
所以当然大疆是不推荐你晚上玩无人机去做一些「猎奇的事情」,想做只能靠自己的技术了。但考虑到 Inspire 2 已经可以定制 4G 通讯功能,实现远程控制飞行器这样的黑科技,所以如果再实现夜间避障,我们的黑客和极客们又有好玩的事情做了。
所以这里我们先来聊聊「夜间避障」。
极飞 & 主动近红外照射技术?
极飞做夜间避障是因为他们的多数植保作业是在夜间进行。其实他们实现「夜间避障」的原理并不复杂。
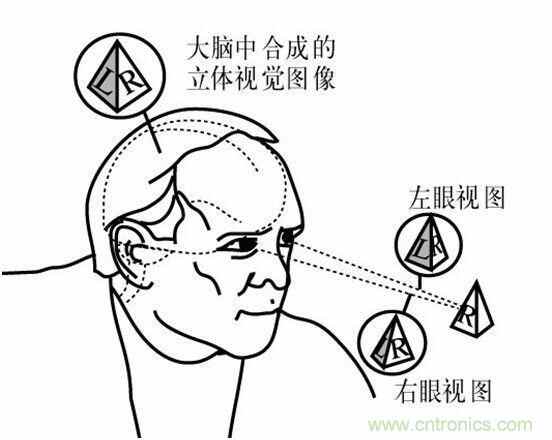
先说避障原理,向前避障是双目避障,它利用成像设备的两只「眼睛」来获取被测物体的两幅图像,通过计算图像对应点间的位置偏差来获取物体的三维信息,包括摄像头与物体的距离和物体之间的距离等。是基于视差原理,是计算机视觉的一种重要形式,这和人眼感知物体三维信息的原理相似。参照下面这个恶趣味的图片。
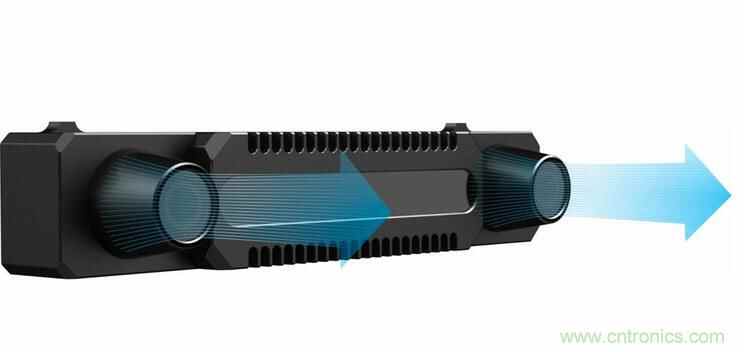
而夜间避障,是采用了这个主动近红外照射技术,简单来说就是加了一个特殊的「手电筒」和并改造了「眼睛」。夜间这个「眼睛」几乎看不到(和现有大疆产品一样),而极飞采用的双目是由两个黑白镜头组成,从 380-1080nm 波段都可以成像,也就意味着不仅能「看见」可见光,还能看见人眼也看不见的红外线。
(中间长条装为发射,两侧为接收)
无人机会主动发射近红外线光线,近红外光是介于可见光和中红外光之间的电磁波,虽然人眼看不到,但能作为夜晚的光源,双目的每一个镜头就能接收到环境中的红外线的反馈,经过双目计算后(和白天的计算处理相同)就可以「感知」到环境和障碍物了。而且避障距离和白天相比没有变化,都是 30 米(角度:水平 FOV 65°)。
其实这个原理并不是极飞所创造,它在军事当中运用很早,在美、德等国二战期间,第一代的主动红外探测装置用在了战场上,通过自带的光源设备主动产生近红外辐射照射目标区域,然后接收目标返回的红外信号,转换为可视图像进行观察分析。例如德国研制的车载主动红外夜视仪可用于夜间无灯光条件下隐蔽行进,并通过这种手段避开同盟国的监视,秘密地把 V-2 导弹运送到前线。
而说到这里,目前所有的民用无人机都不能在夜间或者说光线不好的情况下避障吗?其实不然,我们可以看看那些本来「见光死」的避障无人机,在晚上是不是能够活过来。
昊翔 & RealSense 技术?
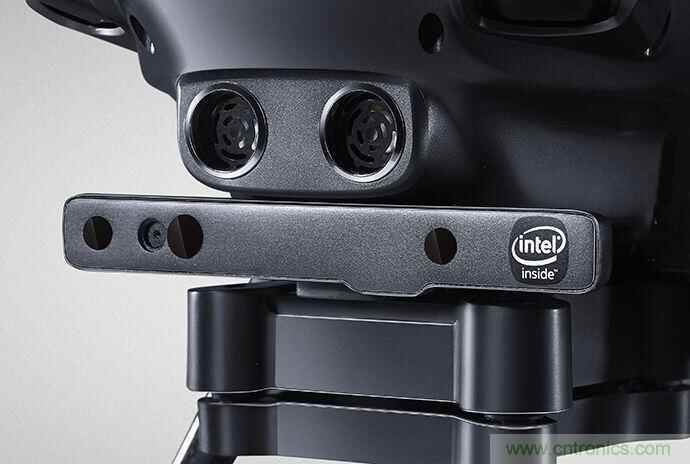
说到红外夜间避障,很容易让我联想到的就是昊翔所采用的这个 Intel 的 RealSense 技术,这项技术应用在他们的 Typhoon H 上用来实现避障。
为什么想到它?因为 RealSense 的硬件搭载了:两个红外镜头 + RGB 镜头 + 红外结构光(就是红外激光发射器),同时用超声波
传感器来辅助。
简单来说,它避障的一部分是和极飞用了同样的方式,只是这双「眼睛」是只能看到红外,同样是发射红外结构光,用这双「红外眼睛」来接收,进行环境感知。但不同的是,这双「红外眼睛」接收到的信息会给 RealSense 的「大脑」做思考,用来和其他传感器信息配合,进行 3D 建模,然后「思考」出绕过障碍物的方式,也就是常说的路径规划。
这也是为什么坊间传闻它是「见光死」了,因为红外受可见光的影响也比较大,白天强光环境下的效果并不一定理想,所以会有辅助超声波传感器,当然是没有「见光死」这么夸张了。
说回到「夜间避障」,所以它在夜间同样能够实现夜间避障,而且表现也许会比白天更好,因为 RGB 镜头晚上看不见,在 3D 建模的时候就少了一个传感器信息,所以运算速度会更快,但精度可能就会降低一些。
我们好像一不小心发现了一个昊翔的优点?当然,我需要有空找个夜晚来实际试试效果。
大疆 & Inspire 2 、Phantom 4 Pro?
什么?Inspire 2 和 Phantom 4 Pro 还有这个隐藏技能?
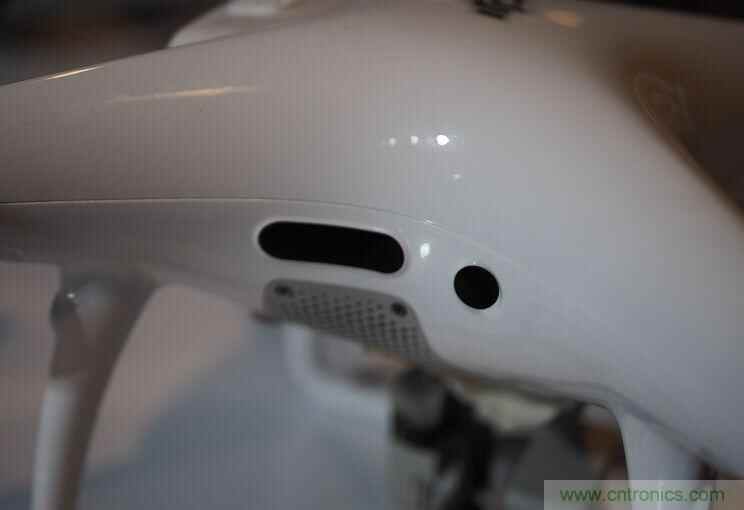
不不不,其实还是「夜盲症」患者,即使是 Inspire 2 上新搭载的双目避障在晚上依旧看不见,我在这里想说的是 Phantom 4 Pro 两侧、Inspire 2 向上的避障感知系统,他们的原理都是红外感知。
一发一收,长条发射。「有效探测距离达 7 米,感知范围为水平方向 70°、垂直方向 20°的锥体形状。」
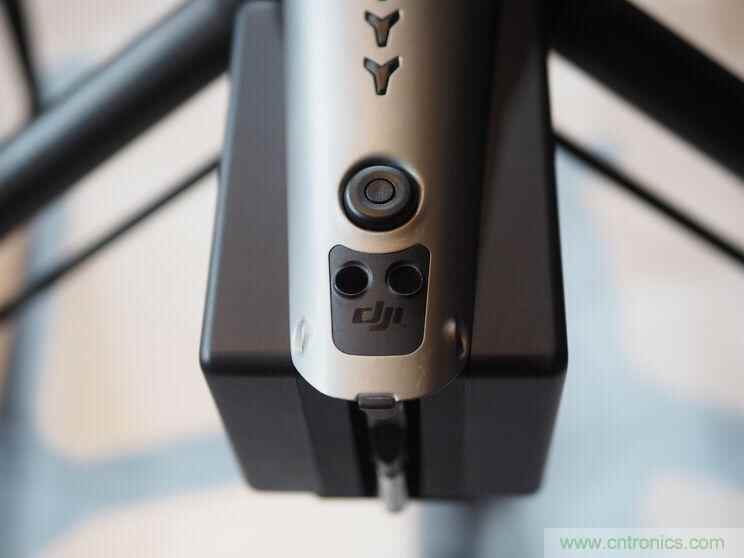
「Inspire 2 顶部红外感知系统,能有效感知上方 5 米范围内的物体,可以在上升过程中,大概率避免飞行器撞击顶部障碍物的情况发生。(FOV ±5°)」
因为传统的超声波避障,检测精度低,且由于其结构特性容易受飞机桨频振动的影响而产生不稳定性。相比之下,红外感知系统不仅探测面积更大,而且能够准确识别距离飞行器最近的物体距离,有更强的抗干扰能力,所以大疆用它来做辅助,当然也只是辅助,强光直射情况下还是会失效的。
所以说了这么多其实要义只有一个就是「红外在夜间好使!」,其它方案呢?还有激光雷达。
零度 & TOF 避障系统 ?
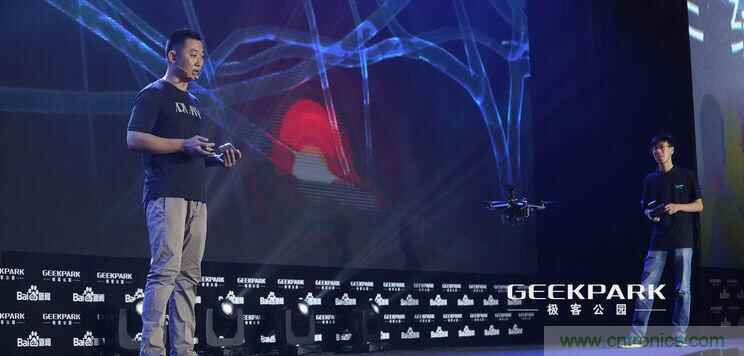
在去年极客公园的奇点大会上,零度的杨建军展示了名为 TOF 避障系统(激光雷达测距的一种)。是 time of flight 的简写,也就是飞行时间法 3D 成像,是通过给目标连续发送光脉冲,然后用传感器接收从物体返回的光,通过探测光脉冲的飞行时间来得到目标物距离。
但使用这种方式夸张的说也算是「见光死」的一种吧,光波容易受到干扰,系统发出的光,必须避开太阳光的主要能量波段。「目前,TOF 在室内测量距离最大可以到 10 米,室外强光干扰的话,5 米左右吧。」
(就是头顶上的这个装置)
所以同样在夜间用来「避障」也是极好的。但苦于该原理需要非常精准的时间测量,需要专用处理芯片,而芯片价格则较为高昂,零度也并没有量产它。
最后
其实说到最后,发现「夜间避障」并不是一个解决不了的难题,现成的就有很多解决方案,所以而它更像是一个产品经理的抉择。
极飞有真实的需求,测绘避障能提前预估农田里的电线杆,但是却往往忽略了田地里一个长的很高的高粱...... 所以什么时候推出这样的功能,大家的需求真的达到这样的标准了吗?所以目前需求才是唯一的变量。
但就像手机上刚出现摄像头的时候,谁会想到未来居然会有人把「夜间成像素质」列为它很重要的一个考量因素一样,我能想到 Phantom 5 也许是全向避障,让它成为不会撞的无人机,但也许想不到的是未来谁会推出一个「夜用无人机」也说不定呢。
最后也许你现在就能自己解决。#万能的某宝。
本文来源于极客公园。

 技术应用



