 业界新闻
东芝TB67Z833SFTG在四足机器人关节驱动中的应用评估
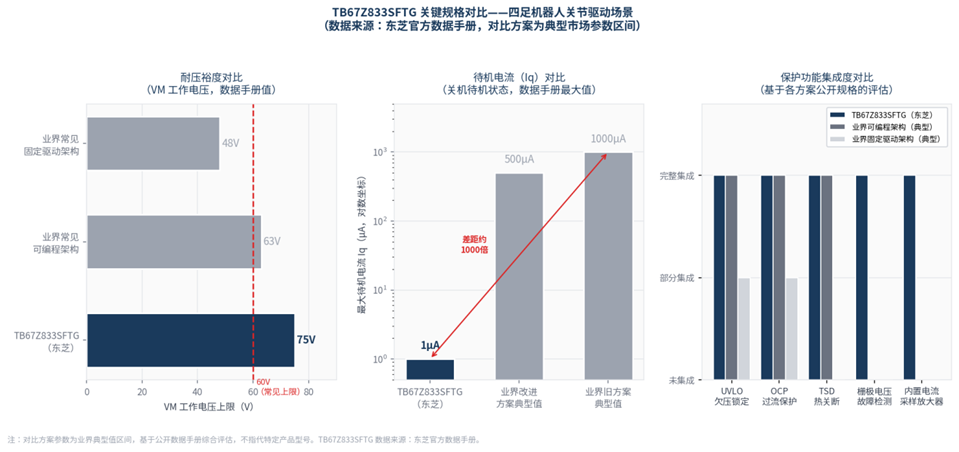
四足机器人关节驱动的可靠性,在设计阶段容易被两类风险低估:一是跳跃落地产生的再生制动浪涌对驱动IC耐压的冲击,二是振动环境下外置运放走线引入的EMI对闭环控制精度的影响。本文基于东芝TB67Z833SFTG的数据手册规格,对这两类风险的工程应对方案进行逐项解析。所有规格数据均来源于东芝官方数据手册,不含未经验证的性能估算。

选型指南
发布时间:2020-08-11 00:00:00 责任编辑:wenwei
为您推荐
业界新闻
四足机器人关节驱动的可靠性,在设计阶段容易被两类风险低估:一是跳跃落地产生的再生制动浪涌对驱动IC耐压的冲击,二是振动环境下外置运放走线引入的EMI对闭环控制精度的影响。本文基于东芝TB67Z833SFTG的数据手册规格,对这两类风险的工程应对方案进行逐项解析。所有规格数据均来源于东芝官方数据手册,不含未经验证的性能估算。
 业界新闻
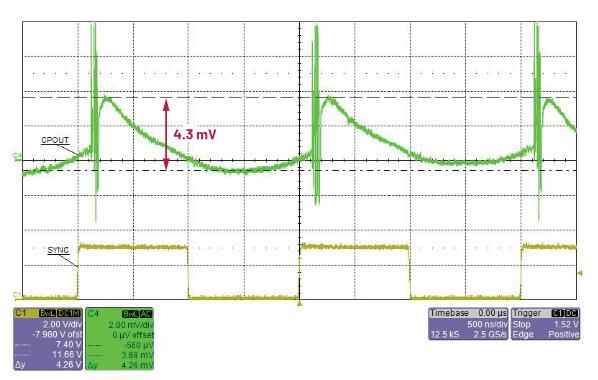
集成电路中使用IICP来生成较小的负偏置轨。ADP5600独特地将低噪声IICP与其他低噪声特性和高级故障保护功能结合在一起。本文将借助ADP5600深入探讨交错式反相电荷泵(IICP)的实际例子。我们将ADP5600的电压纹波和电磁辐射干扰与标准反相电荷泵进行比较,以揭示交错如何改善低噪声性能。
 选型指南
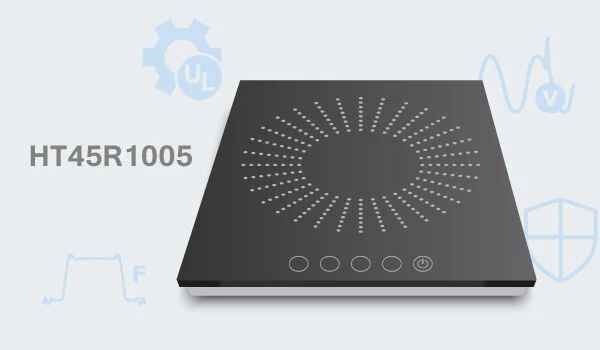
Holtek持续精进电磁炉产品技术开发,再推出更具性价比的电磁炉OTP MCU HT45R1005。HT45R1005封装引脚与HT45F0058相互兼容,相较于前代产品提供更丰富的资源,如硬件辅助UL认证功能及台阶电压侦测功能等,同时也保留前代产品优势,如电磁炉所需的硬件保护电路(电压/电流浪涌保护、IGBT过压保护)、PPG含硬件抖频功能,使电磁炉工作于高功率时,可以有效减小IGBT反压以及降低EMI电磁干扰,减少抗EMI元件成本,并通过EMI标准测试。
 选型指南
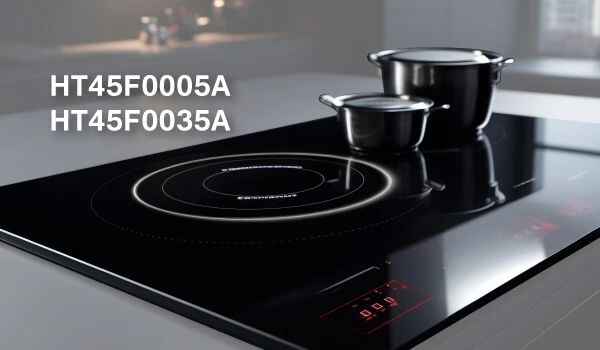
Holtek持续精进电磁炉产品技术开发,再推出更具性价比的电磁炉Flash MCU 系列有HT45F0005A/HT45F0035A。相较于前代产品提供更丰富的资源,如硬件辅助UL认证功能、硬件I²C可与面板通信及过电流保护及台阶电压侦测功能等,同时也保留前代产品优势,如电磁炉所需的硬件保护电路(电压/电流浪涌保护、IGBT过压保护)、PPG含硬件抖频功能,使电磁炉工作于高功率时,可以有效减小IGBT反压以及降低EMI电磁干扰,减少抗EMI元件成本,并通过EMI标准测试。
 业界新闻
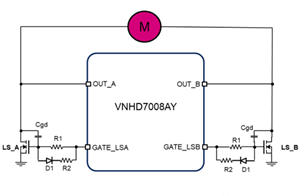
随着汽车市场不断发展,车企对自动化、安全性和功率优化的需求日益增长。在这种背景下,直流电机在车身应用中发挥着重要作用。在油车和电动车门锁、车窗升降、油液泵、方向盘调节、电动后备箱等各种功能设备都会用到直流电机。在可靠性、易用性、监测和保护方面,用专用驱动芯片控制直流电机具有优势,并且能够提供先进的驱动功能,例如,用PWM输入信号驱动电机,通过改变占空比调节电机转速和转矩,最终实现高级的功能。