技术应用

如何处理CAN现场总线的同步控制问题?

发布时间:2021-02-23 00:00:00 责任编辑:lina

【导读】随着机电一体化技术的发展,现场总线技术不断应用到各个领域并得到了广泛的应用。本文针对机组式印刷机械的同步需求,提出了一种基于CAN现场总线的同步控制解决方案,并得以验证。
   
在工控行业中,多电机的同步控制是一个非常重要的问题。今天我们就以印刷机械行业为例,来详细说明一下!
 
由于印刷产品的特殊工艺要求,尤其是对于多色印刷,为了保证印刷套印精度(一般≤0.05mm),要求各个电机位置转差率很高(一般≤0.02%)。在传统的印刷机械中,以往大都采用以机械长轴作为动力源的同步控制方案,但机械长轴同步控制方案易出现振荡现象,各个机组互相干扰,而且系统中有许多机械零件,不方便系统维护和使用。
 
随着机电一体化技术的发展,现场总线技术不断应用到各个领域并得到了广泛的应用。本文针对机组式印刷机械的同步需求,提出了一种基于CAN现场总线的同步控制解决方案,并得以验证。
 
无轴传动印刷机控制系统的同步需求
 
机组式卷筒印刷机一般由给纸机组、印刷机组、张力机组、加工机组和复卷机组等机组组成。在传统的有轴传动印刷机中,动力源由异步电机通过皮带轮带动一根机械长轴(约10-20m),然后通过长轴带动各机组的齿轮、凸轮、连杆等传动元件,再通过传动元件带动设备的执行元件完成设备的输人、输出任务。
 
卷筒印刷机要求印刷速度为300m/min,套印精度≤0.03mm,为了满足套印精度,要求在各个机组定位精度≤0.03mm。在印刷机印刷过程中,要求各机组轴与机械长轴保持一定的同步运动关系,能否很好的实现各个机组轴的同步关系,将直接影响到印刷速度、套印精度等。
 
其中,给纸机组、印刷机组要求与主轴转动速度成一定的比例关系,张力机组根据不同的印刷速度调整张力系数,加工机组需要与主轴保持凸轮运动关系,而复卷机组的运动规律,要求随着纸卷直径的增大而减小。
 
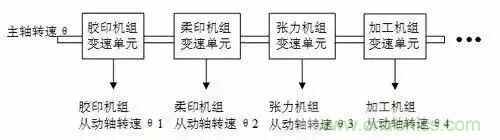
我们把机械长轴作为主轴(参考轴),各印刷机组轴为从动轴,如图1,各从动轴与主轴要满足同步关系θ1=f1(θ) ,θ2=f2(θ) ,θ3=f3(θ) ··· ,其中,θ为主轴位置转角,θ1、θ2、θ3···为从动轴位置转角。
 
 
如何处理CAN现场总线的同步控制问题?
图 1 主从轴同步关系

控制系统设计
 
考虑到印刷机中同步运动关系复杂,套印精度高、印刷机组点多、分散,多操作子站,印刷生产线长等特点,采用全分散、全数字、全开放的现场总线控制系统FCS,总线的选择选用CAN总线。
 
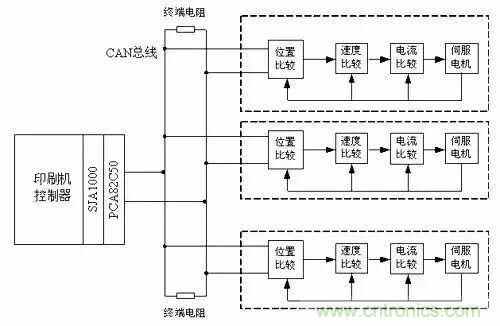
为了实现各个印刷机组的复杂同步关系,将主控制器和各个电机的伺服驱动器都挂接到CAN总线上,构成以印刷机控制器为核心的CAN现场总线系统,如图2。
 
控制器和伺服驱动器都配有CAN总线控制器SJA1000和收发器PCA82C250的通讯适配卡,通过连接在印刷机控制器上的CAN通讯适配卡,控制器可以方便、快速的与各伺服驱动器通讯,向各个伺服单元发送控制指令和位置给定指令,并实时获得各个伺服电机的状态信息,按照需要实时地对伺服参数进行修改,各个伺服单元也可以通过CAN总线及时的进行数据交换。
 
各个伺服驱动器在获得自己的位置参考指令后,紧密的跟随位置指令。由于控制器的位置指令直接输入到各个伺服驱动器,因此每个伺服驱动器都获得同步运动控制指令,不受其他因素影响,即任一伺服单元都不受其他伺服单元的扰动影响。
 
在这个系统中,控制器和各个伺服驱动器都作为一个网络节点,形成CAN控制网络。同时,由于采用现场总线控制系统,可以根据印刷规模,扩展网络节点个数。
  
如何处理CAN现场总线的同步控制问题?
图2 同步控制系统图
 
编码器和伺服电机的选择
 
在大惯量负载印刷系统中,编码器和伺服系统的选择尤为重要。以BF4250卷筒纸印刷机为例,其负载转动惯量很大,其中柔印机组为0.13 kg·m2,胶印机组转动惯量最大,为0.33 kg·m2。
 
由于系统定位精度要求≤0.03mm,考虑到负载的大惯量性,把控制周期定为2ms,要求位置环稳态误差为±1个脉冲。
 
根据定位精度和稳态误差,可以折算出编码器线数为17000线,可是考虑到在实际印刷过程中,要不断调整不同机组的位置,如果编码器分辨率选17000线,在调整印辊时,由于机组转动惯量很大,将会产生很大的角加速度,进而产生很大的转矩。例如对于胶印机组,调整角加速度超过700 rad/s2,调整转矩超过200N·m,一般的电机无法满足要求。
 
综合考虑,选择编码器分辨率为40000线,这样在调整过程中,减小了电机的调整加速度,进而减小了调整转矩。例如在负载惯量最大的胶印机组中,调整角加速度为78.6rad/s2,调整转矩为26 N·m,凯奇电气公司的90M系列伺服电机完全可以满足要求。
 
时钟同步机制
 
在分布式无轴传动同步控制系统中,需要各个印刷机组之间统一协调地工作,所以各个机组必须要有统一的时间系统,以保证各个印刷机组协调工作,完成印刷任务。
 
具体的时钟同步实现方法分为硬件时钟同步,同步报文授时同步和协议授时同步。
 
(1)硬件时钟同步。硬件时钟同步是指利用一定的硬件设施(如GPS接收机、UTC接收机、专用的时钟信号线路等)进行的局部时钟之间的同步,操作对象是计算机的硬件时钟。硬件同步可以获得很高的同步精度(通常为10-9 秒至10-6秒)。
 
(2)同步报文授时同步。在每个通讯周期开始,主站以广播形式发送一次同步报文。例如在SERCOS协议数据传输层中,每个SERCOS的通讯周期开始都以主战发送的同步报文MST为标志。MST的数据域非常短,只占1个字节。MST报文的同步精度很高,如果用光缆做传输介质,同步精度可在4微妙之内。
 
(3)协议授时同步。协议授时也叫软件授时,指利用网络将主时钟源,通过网络,发给其他的子系统,以达到整个系统的时间同步性。通过计算从发出主时钟信息到发送到目标节点接受该信息并产生中断之间的时间差,可以得出延迟时间。然后通过延时补偿来达到时间同步。软件授时成本低,可由于同步信息在网络上传输的延迟大且有很大的不确定性,所以授时精度低(通常为10-6秒到10-3秒)。
 
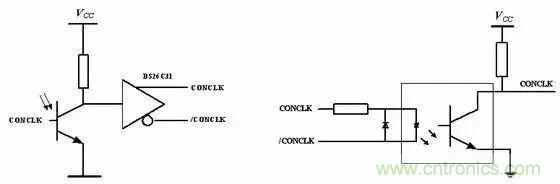
综合考虑,本文的时钟同步方案采用的是硬件时钟同步,各节点根据系统中指定的主时钟来调整它们的时钟,具体实现方法是:添加硬件时钟同步信号线CONCLK用来传输时间同步信号,同步控制信号周期为2ms,以同步信号的上升沿作为同步点。在控制器中设置同步信号发生器,并在各个驱动器内部设置同步接受单元。驱动器从站的同步接受单元检测到主战的CONCLK上升沿后,各从站时钟同时清零。
 
这样定期清零不仅保持了各从站时钟的一致性,同时也避免了同步误差的累计。为了提高模块同步信号的抗干扰能力,采用平衡差分驱动方式传输同步信号。使用光耦隔离,可以使主站和从站的信号互不干扰。主、从站同步信号电路如图3。
  
如何处理CAN现场总线的同步控制问题?
图3 主站、从站同步信号电路图
 
上位机同步运动数据的产生
 
同步运动数据的产生任务放在到北京首科凯奇电气技术有限公司开发的软PLC -ComacPLC系统中。该公司的软PLC系统,硬件系统采用的是工业计算机平台,操作系统采用的是微软推出的WinCE嵌入式操作系统。
 
在此软PLC系统中,建立了快逻辑任务和慢逻辑任务,快逻辑用于对时间要求高的场合,如紧急情况处理,高精度采样等情况,慢逻辑任务主要用于一般对时间要求不高的场合。
 
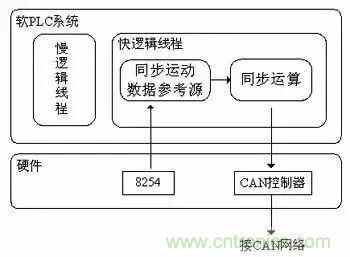
快逻辑任务是一个需要定时执行的任务(类似于中断服务程序),该任务必须在一个系统采样周期内执行完成,慢逻辑任务是一个无限循环,它可以在几个系统采样周期内完成[2]。快逻辑任务通过定时控制器8254来完成定时,定时周期为1毫秒。在执行过程中每一次采样周期都执行一次快逻辑任务,产生成同步运动数据。
 
为了保持各个从动轴相对于主轴的同步关系,建立运动参考数据源来虚拟主轴运动状态。在每个系统采样周期中,根据虚拟主轴的运动状态,以及各个从动轴的同步运动要求,分别计算各个从动轴的位置信息,产生各个从动轴的同步运动数据,放入CAN控制器的发送队列等待发送,如图4。把运动数据产生和运算任务放在快逻辑任务中,保证产生运动数据的实时性。
  
如何处理CAN现场总线的同步控制问题?
图4 同步运动数据的产生
 
同步接口技术协议
 
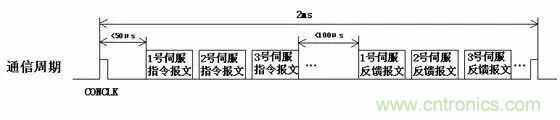
本系统总线波特率设为1Mbps,位传输时间τbit为1×10⁻⁶秒。每个数据帧由8个字节组成,发送报文数据帧长度固定为131位(29位标识符),反馈报文长度为99位。数据帧传送时间Cm=131μs。把同步控制信号线CONCLK,作为同步周期信号线和报文的基准信号线。同步控制信号周期为2ms,高电平有效,信号电平宽度为10。正常通讯时,一个控制周期内CAN网络可以传送16个同步数据报文。
 
控制器在CONCLK 上跳沿之后50μs内发出指令报文,驱动器在接受到指令报文后100微秒内发出反馈报文。指令报文内容包括位置指令值、逻辑接口信号输入,其中位置指令占用4个字节(32位),逻辑接口信号输入占用一个字节。逻辑接口信号输入包括驱动器使能、复位等指令。在反馈报文中,包括伺服运行状态信息和故障信息,通信时序如图5。
  
如何处理CAN现场总线的同步控制问题?
图5 通讯时序图
 
本文针对传统的机械长轴印刷机同步控制系统,提出了以控制器为核心的现场总线控制系统,以CAN现场总线实现在控制器和伺服之间的通信。此方案不仅克服了传统机械长轴控制方案的各种机械元件带来的缺点,而且还具有同步性能好、各伺服单元不互相干扰、控制精度高、维护方便等优点。
 
这种方法实现同步的特点在于利用了CAN总线可靠性高、传输时间短、抗干扰能力强,和数字伺服的位置精度高、全闭环的优点。

 
免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请电话或者邮箱联系小编进行侵删。
 
 
推荐阅读:
为何同步降压式 DC/DC 转换器能最大限度地提高降压转换效率?
如何通过Wi-Fi HaLow使智能家居变得更加自动化?
如何正确使用二极管的导通压降?
贸泽电子荣获Heyco年度全球最佳分销商称号
什么是比较器?
要采购编码器么,点这里了解一下价格!

为您推荐

英飞凌推出 ModusToolbox™ AI 助手,为 PSoC 微控制器提供硬件感知嵌入式 AI 编码能力 新品速递

英飞凌推出 ModusToolbox™ AI 助手,为 PSoC 微控制器提供硬件感知嵌入式 AI 编码能力

英飞凌科技股份公司(FSE代码:IFX / OTCQX代码:IFNNY)推出面向Microsoft Visual Studio Code(VS Code)的ModusToolbox™ AI助手(AI Assistant),进一步扩展其ModusToolbox™软件生态系统。该扩展可为AI编码智能体提供针对PSOC™ Edge与PSOC™ Control微控制器的特定硬件上下文信息。如果缺乏这类上下文信息,通用型AI编码助手可能会生成看似正确、却无法在实际硬件上运行的代码。例如,它们可能选错目标器件、调用已弃用的API,或是遗漏仅在板级启动调试时才会暴露出来的初始化步骤。ModusToolbox™ AI助手会将每条建议与开发者的实际目标器件、开发板及外设配置相匹配,让通用型AI助手能够生成有效的嵌入式代码。该扩展完全在本地分析项目上下文,并将客户项目数据保存在开发者的系统中。常见应用场景包括具备图形显示与连接功能的互联物联网设备。

AI&loT 互联技术 微控制器 Infineon(英飞凌)

莱迪思联合恩智浦推出 PCIe Companion 解决方案,面向工业边缘实现实时与硬件安全 业界新闻

莱迪思联合恩智浦推出 PCIe Companion 解决方案,面向工业边缘实现实时与硬件安全

11 月 17 日,莱迪思半导体联合恩智浦正式推出 Lattice NXP PCIe® Companion 联合解决方案。该方案依托 PCIe 接口实现恩智浦 i.MX 95 应用处理器与莱迪思 Nexus™平台 FPGA 协同工作,针对工业自动化、机器人、智能边缘场景,解决实时连接、确定性 I/O 与系统安全难题。方案提供 CertusPro‑NX、Certus‑NX 两套 FPGA 配置,原生搭载硬件级安全机制,可满足欧盟网络弹性法案 CRA、美国 CNSA 2.0 等法规要求,现已支持分立设计、SoM 系统级模块、多芯片模块导入,开发者可获取参考设计、开发工具与评估套件,加速项目落地。

AI&loT 互联技术 处理器 NXP(恩智浦)

MathWorks 与启迪之星达成战略合作,为孵化内初创企业开放 MATLAB、Simulink 初创计划 业界新闻

MathWorks 与启迪之星达成战略合作,为孵化内初创企业开放 MATLAB、Simulink 初创计划

MathWorks 与启迪之星正式达成深度战略合作,面向启迪之星孵化网络内符合条件的硬科技初创企业,推出 MathWorks 初创计划。成立 5 年内、研发工程师少于 15 人的初创公司,可获得为期 12 个月的 MATLAB、Simulink 及百余个附加工具箱免费许可,同时享有专家技术支持、在线培训、MATLAB Central 社区资源以及联合营销机会。合作聚焦人工智能、医工交叉、光电与智能感知、新能源、新材料赛道,帮助初创团队降低算法开发、系统建模、原型验证的试错成本,推动实验室技术向商业化产品转化。

能源电路 互联技术 Central(中环)

ST25DA‑C:首款完全符合 Matter1.6 NTL 标准器件,实现 Matter NFC 完整配网 技术应用

ST25DA‑C:首款完全符合 Matter1.6 NTL 标准器件,实现 Matter NFC 完整配网

意法半导体 ST25DA‑C 是市场首款完整支持 Matter 1.6 NTL(NFC 传输层)规范的动态 NFC 标签器件。传统 Matter 方案依赖 QR 码贴纸或者 BLE 蓝牙完成配网,存在贴纸易损坏、设备必须上电才能 BLE 配网等现实痛点;Matter1.5 版本下 NFC 仅能做入网引导,完整配网依旧需要 BLE 参与。ST25DA‑C 继承 STSAFE 安全元件技术,内置加密运算能力,依靠 NFC 射频取电即可完成预配网,设备上电后直接接入 Matter 网络,实现真正的 “碰‑to‑commission 碰一碰配网”。本文对比新旧 Matter 配网方案差异,拆解 ST25DA‑C 安全能力、硬件规格与工程落地价值,为智能家居 IoT 硬件开发者提供技术参考。

AI&loT 互联技术 RF /微波 SiC(碳化硅) ST(意法半导体)

兆易创新发布 GD32E533/535/537/53P 系列 MCU:280MHz Cortex‑M33,面向电机、储能、GUI 图形应用 新品速递

兆易创新发布 GD32E533/535/537/53P 系列 MCU:280MHz Cortex‑M33,面向电机、储能、GUI 图形应用

兆易创新正式推出 GD32E53x(GD32E533/535/537/53P)高性能混合信号 MCU,基于 Arm Cortex‑M33 内核,最高主频 280MHz,划分四大差异化子系列,覆盖从通用工业节点、FOC 电机驱动、机器人伺服关节、储能 BMS 到 GUI 图形大容量缓存等场景。芯片具备丰富模拟外设、多组高级定时器与多路 ADC 采集能力,支持 IEC61508 SIL2/SIL3 功能安全,同时集成硬件可信根,适配欧盟 CRA 网络弹性法案合规需求。本文梳理产品规格、外设资源、安全特性、样品与量产进度,为工业嵌入式硬件选型提供参考。电子元件技术网获悉:中国北京(2026年11月18日)—— 业界领先的半导体器件供应商兆易创新GigaDevice(股票代码:603986.SH;3986.HK)正式发布全新GD32E53x系列高性能混合信号MCU,基于Arm® Cortex®-M33内核,集成丰富的模拟外设、先进定时器及多种通信接口,兼顾实时控制性能、系统集成度与存储扩展能力。系列最高主频达280MHz,内核性能可达1.51 DMIPS/MHz,CoreMark:4.1 CoreMark/MHz,配置多路ADC、DAC、比较器及电机控制定时器,可为高性能电机驱动、工业储能、配电用电及监测、工业控制及智能终端等应用提供灵活的控制平台。

能源电路 互联技术 MCU GigaDevice(兆易创新)

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆