技术应用

技术前沿:危险品处理机器人的控制电路设计详解

发布时间:2014-12-14 00:00:00 责任编辑:echolady

【导读】危险品处理机器人是用于危险弹药夹持、拔出、搬运和放置作业,并可携带和放置的装置。本文从机械手的结构形式出发,详细介绍了危险品处理机器人的作用,着重强调了控制系统和硬件设计的实现。经过测量得出机械手的和项技术指标。

该项目的完成将解决长期困扰我军的事故炮弹、战争遗留弹等危险弹药安全处理问题。机械手是危险品处理机器人操作过程中直接与弹药接触的重要部件,主要用于执行对危险弹药的夹持、拆除、搬运和放置作业, 机械手工作的稳定性直接决定着弹药处理的成功率,因此机械手的设计至关重要。

机械手的三块控制器的控制芯片都为2407DSP,虽然三块控制器实现的功能不同,但在硬件电路设计时按照DSP管脚的功能,设计外围电路如下:

PWM 管脚:

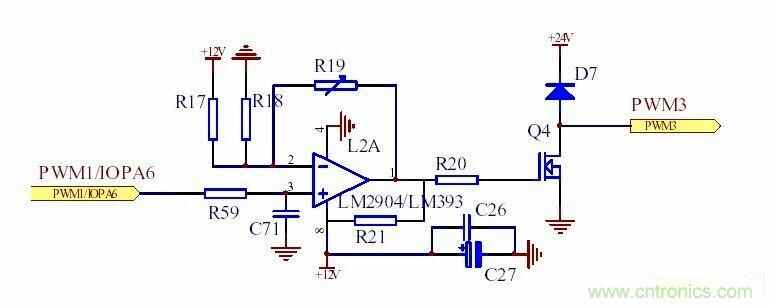
DSP 的每个事件管理器都有与比较单元相关的PWM 电路,能够产生六路带可编程死区和输出极性的PWM 输出,但是都是成对输出的,对于本控制器需要的独立的输出,每个事件管理器只有3 路,一个DSP 有两个事件管理器,可以独立的输出6 路PWM 波。液压控制器需要6 路PWM 波驱动电业比例阀,而伺服电机控制器需要4 路0-5V 的加速器信号调节电机转速,在设计电路时将这两种电路设计在一起,并制成印刷电路板,焊板时按每板的功能焊接即可,液压控制器需要输出PWM 波形,芯片用LM393 做比较器,此时电阻R19 和电容C71 不焊即可,但要有R21上拉电阻,R17 和R18 将2 脚电压分在1.7V 左右比较合适。伺服控制器需要输出0-5V 电压芯片用LM2904 做运放用,焊电阻R19 和电容C17不用MOS 管、R21 和外接电源,也不用焊R17,直接将DSP 输出0-3.3V 电压放大到0-5V 输出。PWM/电压输出电路图见图1:

技术前沿:危险品处理机器人的控制电路设计详解
图1 PWM/电压输出电路
 
IO 口:

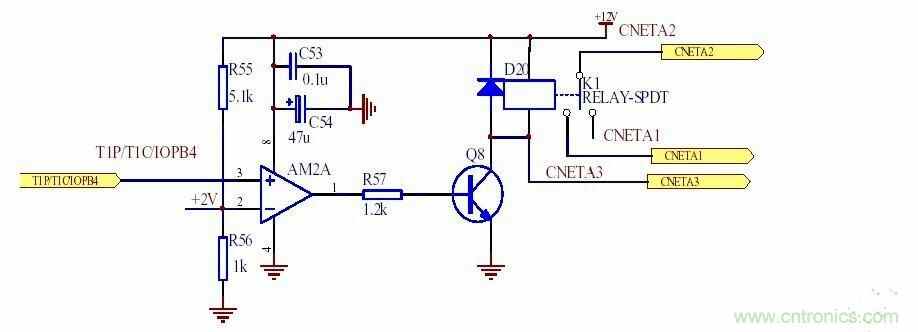
DSP 的数字I/O 口模块具有控制专用I/O 和复用引脚的功能,可以输出输入高低电平信号,根据其功能将其设计成开关量输出,输入,并用其控制继电器,作为控的开关。开关量输入只要用电阻分压即可,开关量输出使用光耦隔离,本设计用的光耦PC817,比较适合DSP 使用。当DSP 输出高电平时继电器吸合,CNETA1 和CNETA2 两脚导通继电器电路图见图2:

技术前沿:危险品处理机器人的控制电路设计详解
图2 继电器电路图
 
QEP 电路:

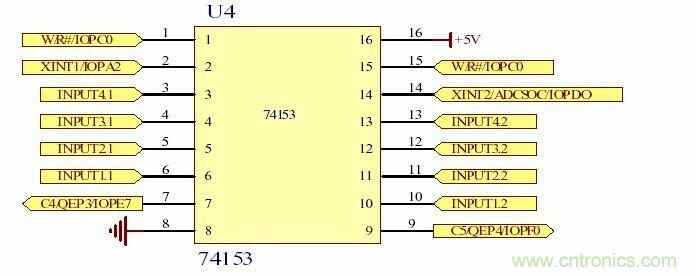
DSP 的每个时间管理器都有一个正交编码器脉冲(QEP)电路。当QEP电路被使能时可以对CAP1/QEP1 和CAP2/QEP2(对于EVA 模块)引脚上的正交编码输入脉冲进行解码和计数。正交编码脉冲电路可用于连接光电编码器以获得旋转机械的位置和速率。伺服电机控制器需要使用QEP 电路,由于一个伺服电机控制器需要控制4 台伺服电机,所以码盘信号使用74153 芯片选择输入,同时码盘的每路信号都有正负两根线通过运放放大后再到74153 选择后输入DSP,码盘选择电路见图3:

技术前沿:危险品处理机器人的控制电路设计详解
图3 码盘选择电路
 
其中W/R/IOPC0 为使能信号,XINT1/IOPA2 和XINT2/ADCSOC/IOPDO 构成选择信号,74153 通过选择信号的选择码选择一对信号从7 脚和9 脚输出给DSP。其他硬件电路设计包括电源、串口、CAN 总线和DSP 外围接线等都是典型的设计。

相关阅读:

家庭监护机器人有突破!语音识别系统“箭在弦上”
水中机器人的崛起:仿生机器鱼的系统设计
焊接不用人了!移动焊接机器人电路设计

要采购继电器么,点这里了解一下价格!

为您推荐

打通终端接入链路|紫光展锐 T8300、T7300 助力 Entel D2C 卫星通信生态落地智利 业界新闻

打通终端接入链路|紫光展锐 T8300、T7300 助力 Entel D2C 卫星通信生态落地智利

手机直连卫星 D2C 是补齐地面通信盲区的关键技术。紫光展锐与智利头部电信运营商 Entel 完成 D2C 现场测试,搭载 T8300(5G)、T7300(LTE)两大平台,在真实卫星与地面混合网络环境下,验证卫星建链、消息收发、天地切换等核心能力。Entel 已认可本次测试成果,将其作为终端厂商接入当地 D2C 服务的技术参考文档,有效降低品牌厂商的适配难度与验证成本,加速智利地区手机直连卫星终端生态规模化。

通信广电 测试测量 紫光展锐

戴尔发布 Dell Pro Rugged 13 Extreme/14 坚固本 AI 就绪面向工业一线严苛场景 新品速递

戴尔发布 Dell Pro Rugged 13 Extreme/14 坚固本 AI 就绪面向工业一线严苛场景

戴尔科技集团正式推出 Dell Pro Rugged 13 Extreme、Dell Pro Rugged 14 两款全新坚固型笔记本,专为制造、油气、交通、公用事业、公共安全等领域一线人员打造。两款机型通过 MIL-STD-810H 测试,支持宽温运行、湿手 / 戴手套触控,搭载第三代英特尔酷睿 Ultra 处理器,可选 5G 专网、GPS、热插拔电池,兼顾坚固防护、AI 算力与持续联网能力,同时配套完善安全机制,方便企业 IT 团队规模化部署管理。

通信广电 能源电路 测试测量 Dell(戴尔)

Evident 推出 SilVIR‑RAY 检测器,赋能 FV5000 共聚焦显微镜四通道同步超分辨成像 新品速递

Evident 推出 SilVIR‑RAY 检测器,赋能 FV5000 共聚焦显微镜四通道同步超分辨成像

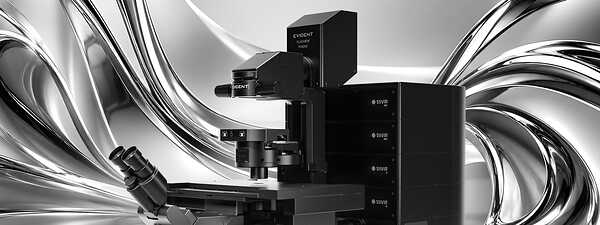
Evident 为 FLUOVIEW FV5000 共聚焦平台推出 SilVIR‑RAY 检测器,单次扫描可同步采集最多四个超分辨通道,规避传统逐通道采集带来的时间偏移问题,适配神经科学、细胞生物学活细胞动态观测;宽动态范围支持定量分析,可新机标配、老机型升级,不做超分辨时也可作为常规共聚焦检测器使用,将在 Neuroscience 2026 年会首秀。

测试测量

迈来芯发布 MLX90901 触觉指尖模组,为人形机器人提供三维力感知 新品速递

迈来芯发布 MLX90901 触觉指尖模组,为人形机器人提供三维力感知

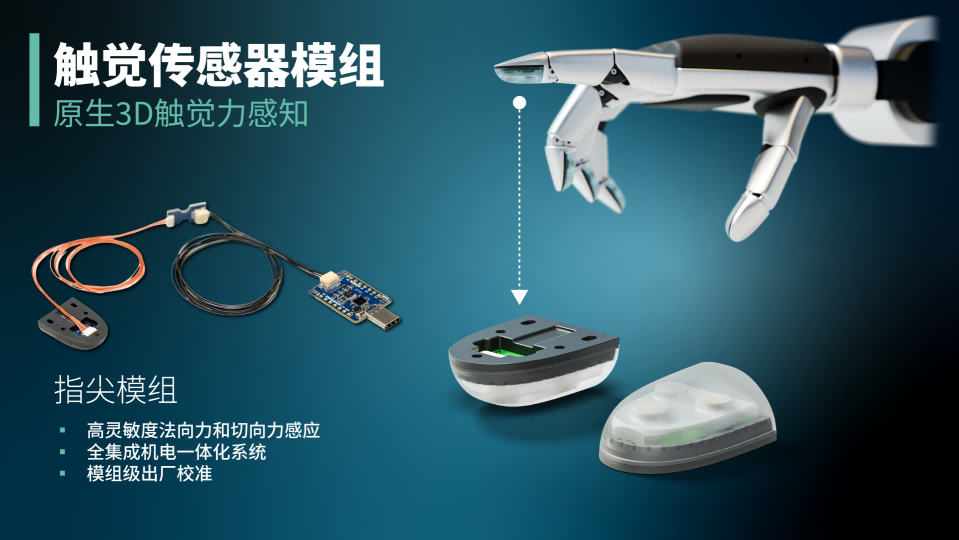
迈来芯(Melexis)推出首款机电一体化触觉指尖模组 MLX90901,依托 Tactaxis® 磁传感技术实现三维力检测,同步采集法向力与双方向切向力;量程最高 15N 法向力、4N 切向力,典型分辨率 200mN,I²C 接口输出;配套 DVK90901 评估套件,解决当前触觉方案集成复杂、难以量产的痛点,帮助灵巧手、人形机器人厂商快速开发抓取滑移检测、闭环控制与物理 AI 算法。

互联技术 测试测量 Melexis(比利时迈来芯)

Microchip 推出 ATFCD52 高速电容数字转换器,为人形机器人灵巧手提供触觉感知能力 新品速递

Microchip 推出 ATFCD52 高速电容数字转换器,为人形机器人灵巧手提供触觉感知能力

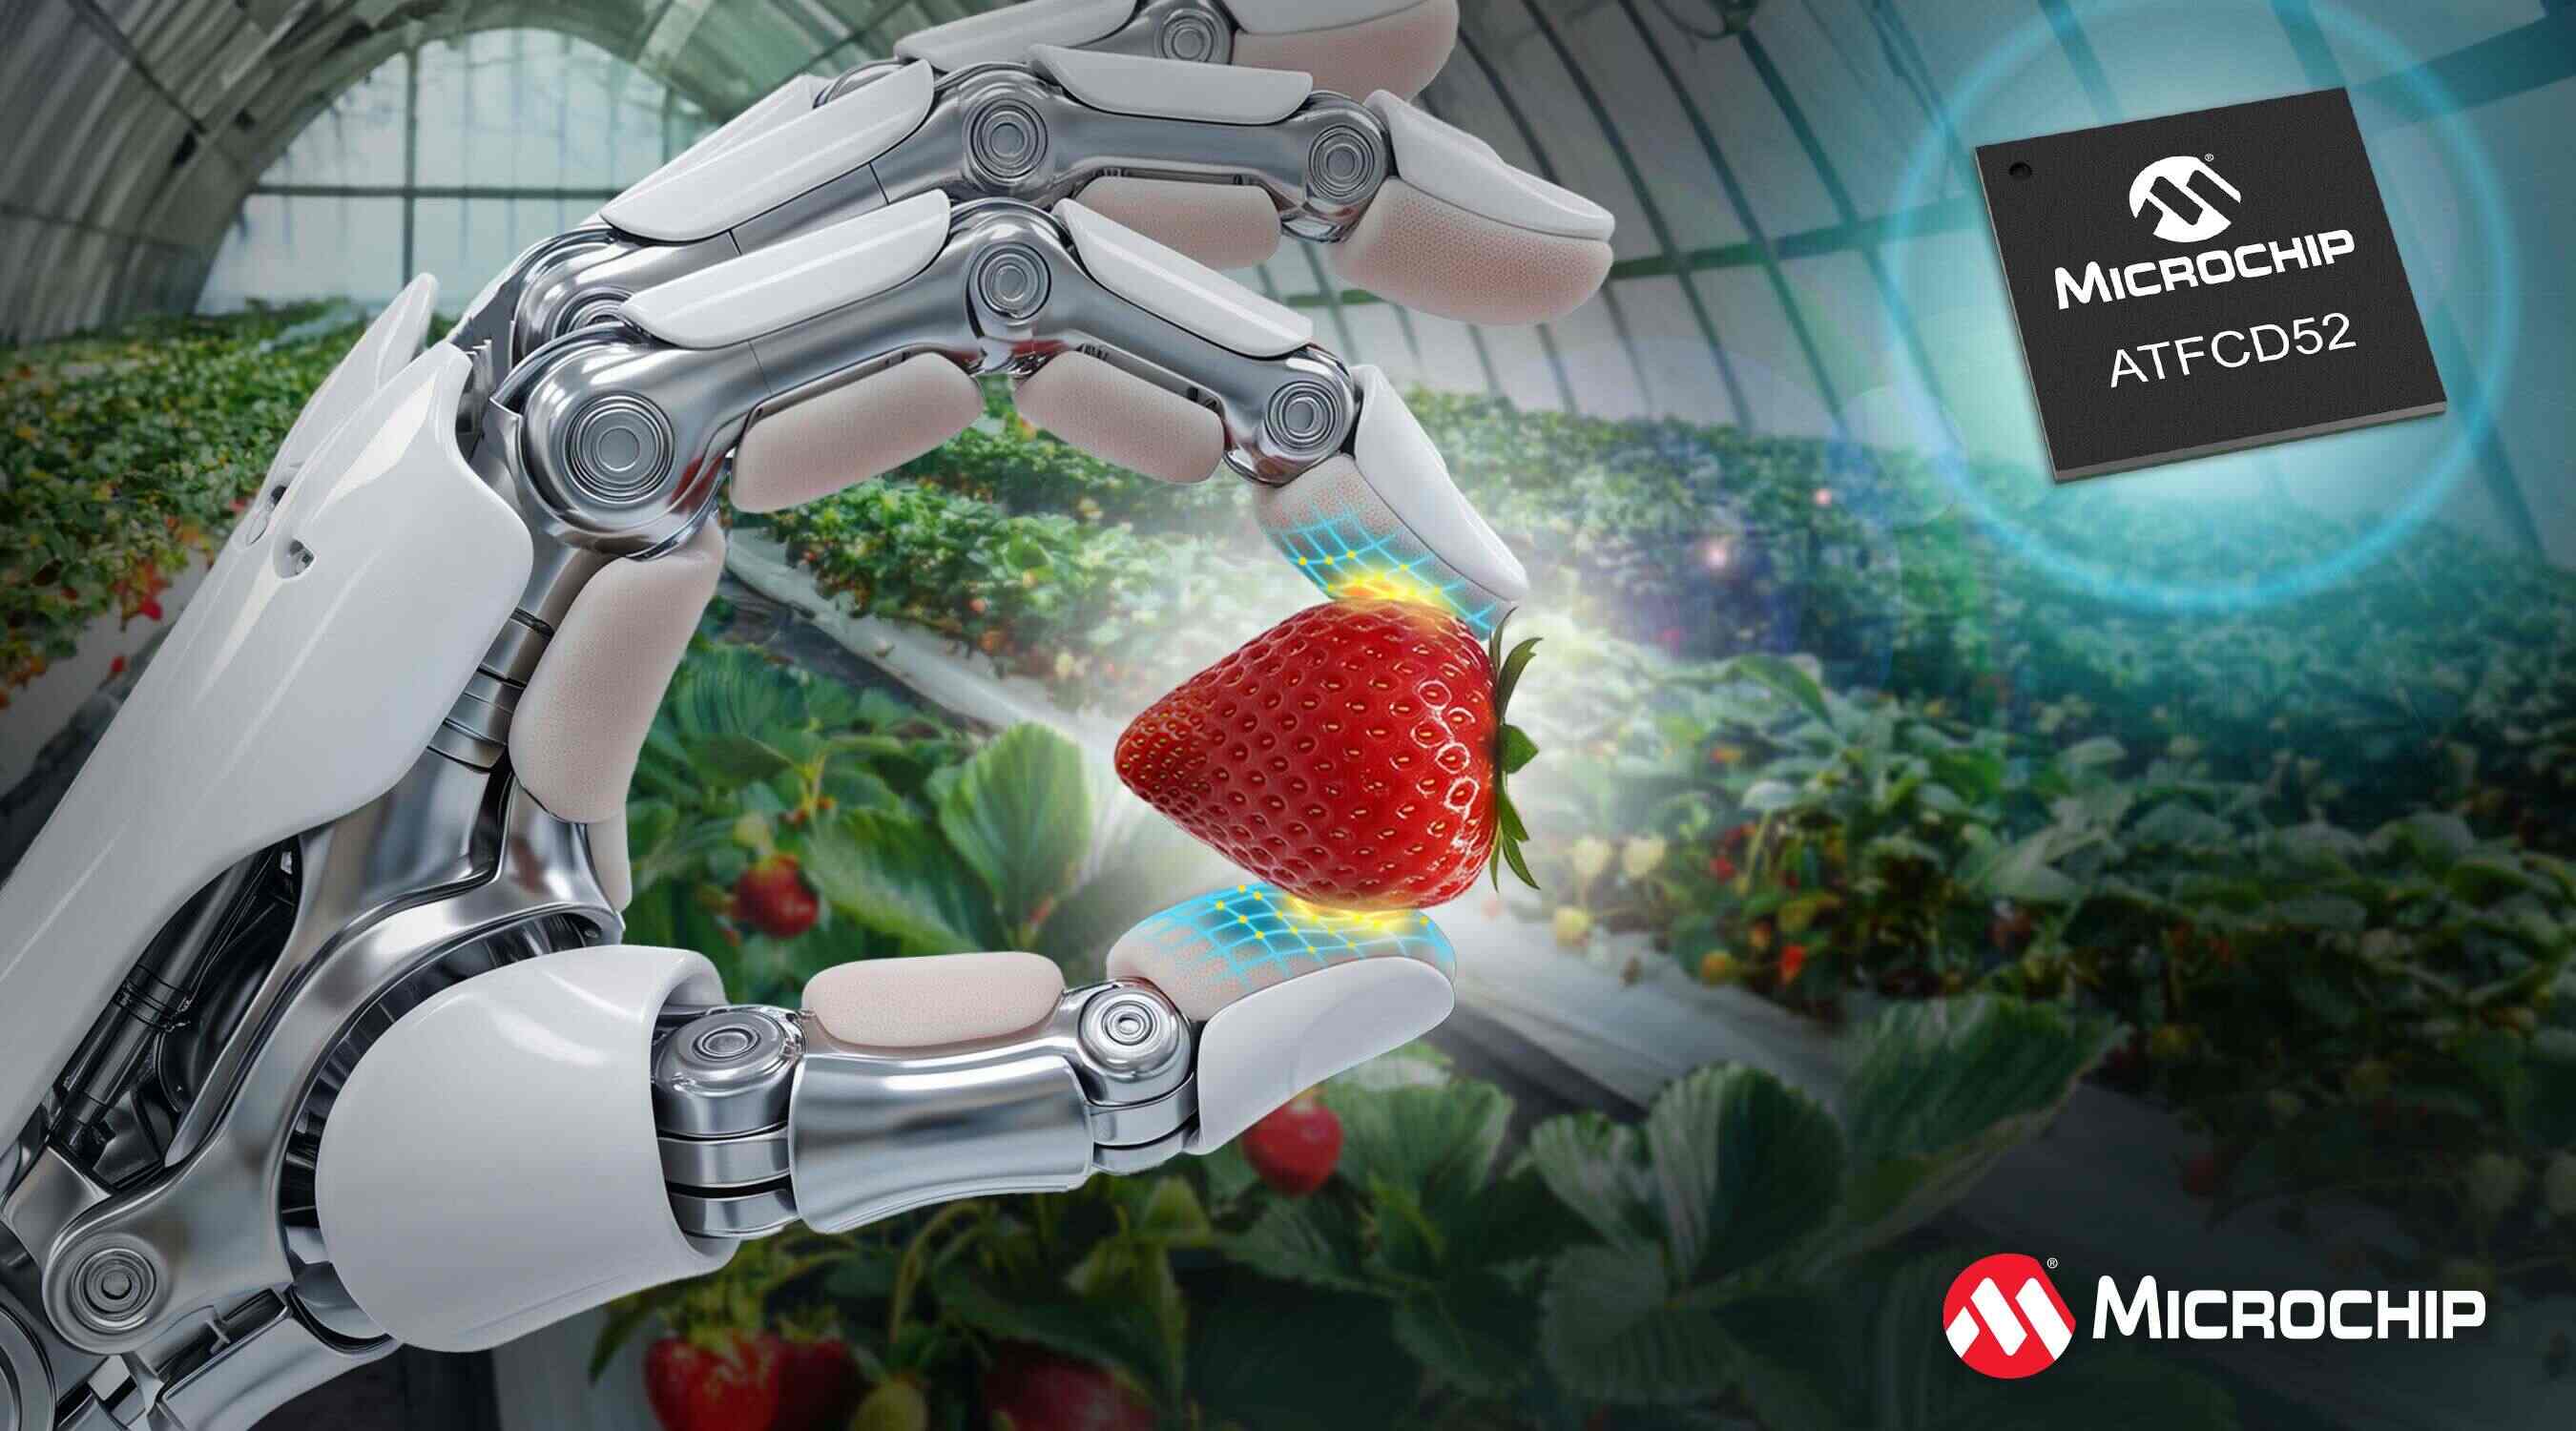
Microchip 发布 ATFCD52 高速电容数字转换器,最高 52 通道、800Hz 帧率,可分辨小于 1fF 电容变化,搭配跳频、过采样抗干扰技术,采集二维电容触觉阵列信号,用于计算法向力与剪切力,实时检测滑移,适配人形机器人灵巧手、夹爪;可搭配 MCU/MPU/FPGA,也支持电子皮肤、AR 传感手套等场景,配套 EV-ATFCD52 评估板加速开发。

传感技术 测试测量 MCU MICROCHIP(美国微芯)

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆