【导读】人们生活水平的提高,使得人们逐渐意识到家庭防盗系统的重要性。传统机械结构简单,安全系数不高。本问设计了一款灵活轻巧,安全系数高的电子密码锁。
设计思路
共设了9 个用户输入键,其中只有4 个是有效的密码按键,其它的都是干扰按键,若按下干扰键,
键盘输入电路自动清零,原先输入的密码无效,需要重新输入;如果用户输入密码的时间超过40 秒(一般情况下,用户不会超过40 秒,若用户觉得不便,还可以修改)电路将报警80 秒,若电路连续报警三次,电路将锁定键盘5 分钟,防止他人的非法操作。
设计原理分析
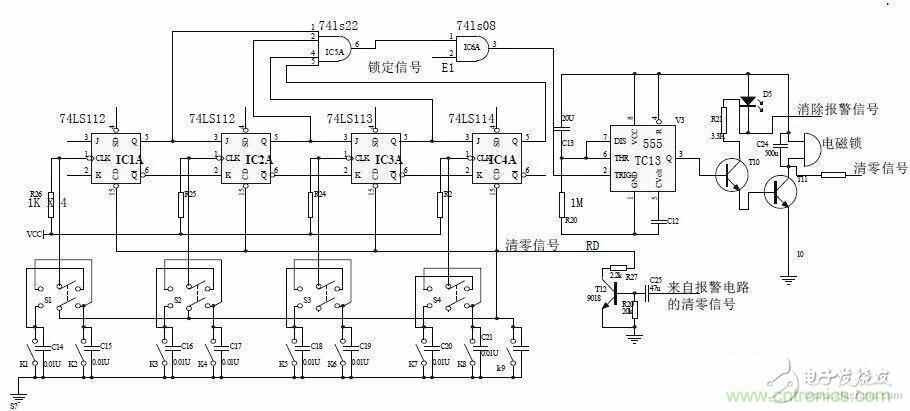
电路由两大部分组成:密码锁电路和备用电源(UPS),其中设置UPS 电源是为了防止因为停电造成的密码锁电路失效,使用户免遭麻烦。密码锁电路包含:键盘输入、密码修改、密码检测、开锁电路、执行电路、报警电路、键盘输入次数锁定电路。键盘输入、密码修改、密码检测、开锁及执行电路 。
其电路如下图1 所示:
图1 键盘输入、密码修改、密码检测、开锁、执行电路 3.2 报警电路
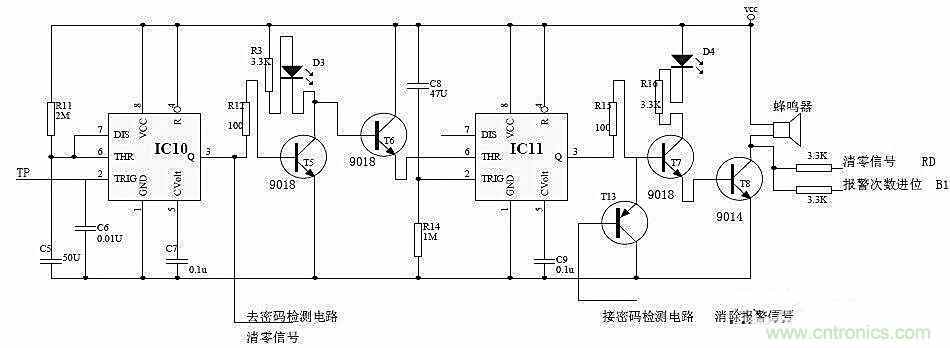
报警电路实现的功能是:当输入密码的时间超过40 秒(一般情况下用户输入不会超过),电路报警80 秒,防止他人恶意开锁。电路包含两大部分,2 分钟延时和40 秒延时电路。其工作原理是当用户开始输入密码时,电路开始2 分钟计时,超出40 秒,电路开始80 秒的报警。如图2所示。
图2 报警电路
有人走近门时,触摸了TP 端(TP 端固定在键盘上,其灵敏度非常高,保证电路可靠的触发),由于人体自身带的电,使IC10 的2 脚出现低电平,使IC10 的状态发生翻转,其3 脚输出高电平,T5 导通(可以通过R12 控制T1 的基极电流),其集电极接的黄色发光二极管D3 发光,表示现在电子锁处于待命状态,T6 截止,C4 开始通过R14 充电(充电时间是40 秒,此时为用户输入密码的时间,即用户输入密码的时间不能超过40 秒,否则电路就开始报警, 由于用户经常输入密码,而且知道密码,一般输入密码的时间不会超过40 秒),IC2 开始进入延时40 秒的状态。
[page]
开始报警:当用户输入的密码不正确或输入密码的时间超过40 秒,IC11 的2 脚电位随着C4 的充电而下降,当电位下降到1/3Vcc 时(即40 秒延时结束时候),3 脚变成高电位(延时时是低电平),通过R15 使(R15 的作用是为了限制T7 的导通电流防止电流过大烧毁三极管)T7 导通,其集电极上面接的红色发光二极管D4 发亮,表示当前处于报警状态,T8 也随之而导通,使蜂鸣器发声,令贼人生怯,实现报警。
停止报警:当达到了80 秒的报警时间,IC10 的6,7 脚接的电容C5 放电结束,IC10 的3 脚变成低电平,T5 截止,T6 导通,强制使强制电路处于稳态,IC11 的3 脚输出低电平,使T7,T8 截止,蜂鸣器停止报警;或者用户输入的密码正确,则有开锁电路中的T10 集电极输出清除报警信号,送至T12(PNP),T12 导通,强制使T7 基极至低电位,解除报警信号。
报警次数检测及锁定电路
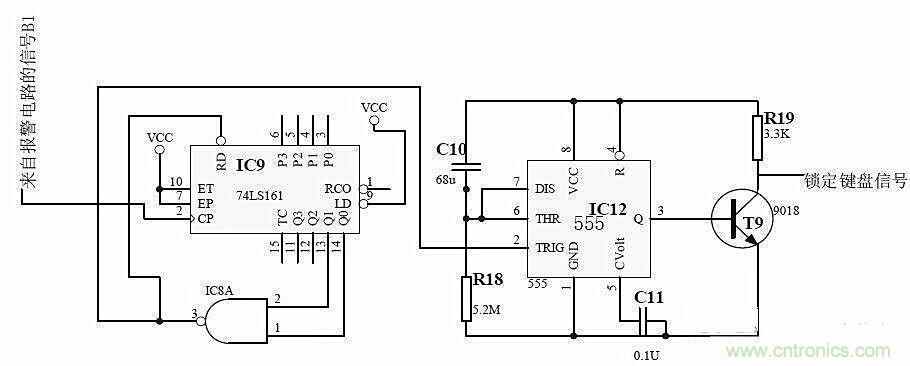
若用户操作连续失误超过3 次,电路将锁定5 分钟。其工作原理如下:当电路报警的次数超过3 次,由IC9(74161)构成的3 位计数器将产生进位,通过IC7,输出清零信号送往74161 的清零端,以实现重新计数。经过IC8(与门),送到IC12(555)的2 脚,使3 脚产生5 分钟的高电平锁定脉冲(其脉冲可由公式T=1.1RC 计算得出),经T9 倒相,送IC6 输入端,使IC6 输出低电平,使IC13 不能开锁,到锁定的目的。电路图如下图3所示:
图3 报警次数检测及锁定电路 3.4 备用电源电路
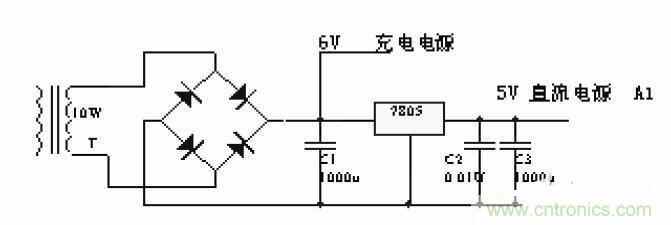
为了防止停电情况的发生,本电路后备了UPS 电源,它包括市电供电电路,停电检测电路,电子开关切换电路,蓄电池充电电路和蓄电池组成。其电路图如下图4 所示:
图4 电源电路
[page]
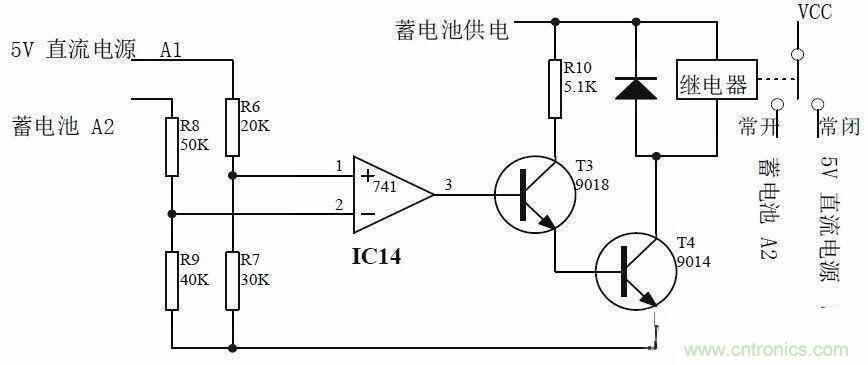
220V 市电通过变压器B 降压成12V 的交流电,再经过整流桥整流,7805 稳压到5V 送往电子切换电路,由于本电路功耗较少,所以选用10W 的小型变压器。由R8,R9,R6,R7 及IC14 构成电压比较器,正常情况下,V+V- IC14 输出高电平,由T3,T4 构成的达林顿管使继电器J 开启,将其常开触电将蓄电池和电路相连,实现市电和蓄电池供电的切换,保证电子密码锁的正常工作(视电池容量而定持续时间)。其电路图如下图5 所示:
图5 停电检测及电子开关切换电路
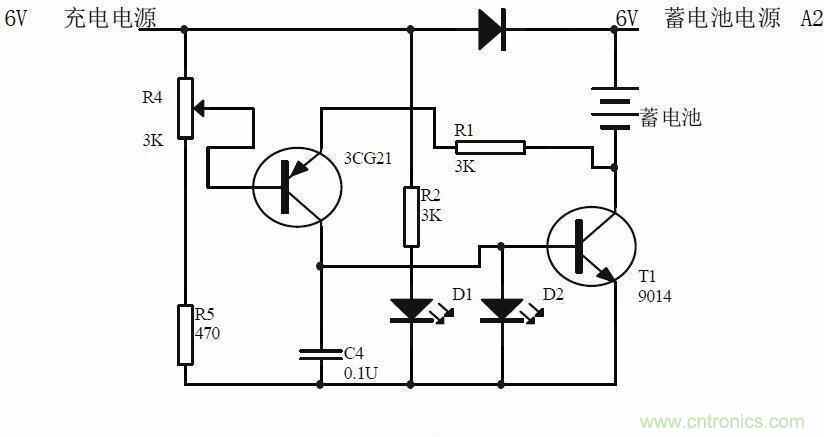
T1,T2 构成的蓄电池自动充电电路,它在电池充满后自动停止充电,其中D1 亮为正在充电,D2 为工作指示。由R4,R5,T1 构成电压检测电路,蓄电池电压低,则T1,T2 导通,实现对其充电;充满后,T1,T2 截止,停止充电,同时D1 熄灭,电路中C4 的作用是滤除干扰信号。其电路图如图6 所示:
图6 蓄电池自动充电电路
综上所述,这个电路的密码不能遗忘,一旦遗忘,就很难打开。用开关作74LS112 的CLK 脉冲,不是很稳定,可以调换其它高速开关或计数脉冲;电路密码只有16 种可供修改,但由于他人不知道密码的位数,而且还要求在规定的时间内按一定的顺序开锁,所以他人开锁的几率很小。所以这一防盗电子密码锁还是很可靠的。
电子密码锁用电压比较器、555 单稳态电路、计数器、JK 触发器、UPS 电源等设计的数字逻辑电路,实现对门的电子控制,并且有各种附加电路保证电路能够安工作,有极高的安全系数。电路密码只有16 种可供修改,但由于他人不知道密码的位数,而且还要求在规定的时间内按一定的顺序开锁,所以他人开锁的几率很小。
相关阅读:
技术帝上手:电子按键密码锁的设计
一款汽车电子密码锁电路设计
新手入门:电子密码锁基于555单稳态电路设计

 技术应用



