【导读】一般机器人系统由机械手、环境、任务和控制器四个互相作用的部分组成。我们称一般安装在机器人机械手上的传感器为内传感器(Inner Sensons),而称作为环境的一部分的传感器为外传感器(External Sensons)。下面将以此为主,结合机器人传感器其它分类方法进行阐述。
机器人产业近年来发展很快,2012年全球产量为16万台,欧、美、日等工业发达国家机器人市场已比较成熟,已处于平增长阶段。其机器人密度(万名员工使用机器人台数)韩国为347台,日本为339台,法国为261台,而我国为10台(有统计数据称为21台, 仅供参考)。而我国机器人市场也发展很快,工业机器人每年装机量增长速度均超过20%,2010年装机量为52290台,2011年上涨到74317台,实现了42%的增长率。在2012年,我国出台了《智能制造科技发展“十二五”专项规划》,2013年4月21日还成立了“中国机器人产业联盟”,这些均证明了我国机器人产业将会有更大的发展。
机器人产品目前分类为工业机器人和服务机器人两大类。国内也有分为工业机器人和特种机器人两大类的;或分为一般机器人和智能机器人两大类;或分为一般机器人和移动机器人两类;或分为一般机器人和拟人机器人两类等。目前工业机器人多用于搬运、分拣、上下料、包装、码垛、焊接、喷涂、打磨、抛光、切割、摆放、装配等方面。
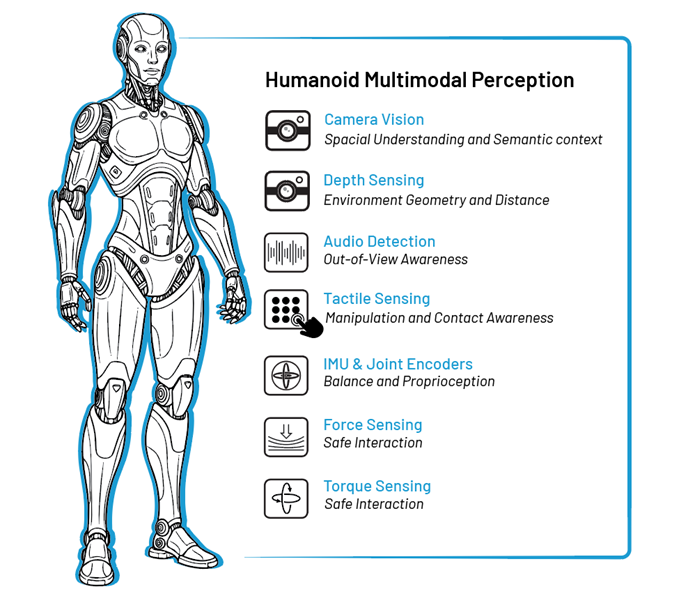
随着智能化的程度提高,机器人传感器应用越来越多。智能机器人主要有交互机器人、传感机器人和自主机器人3种。从拟人功能出发,视觉、力觉、触觉最为重要,早已进入实用阶段,听觉也有较大进展,其它还有嗅觉、味觉、滑觉等,对应有多种传感器,所以机器人传感产业也形成了生产和科研力量。
机器人的控制系统相当于人类大脑,执行机构相当于人类四肢,传感器相当于人类的五官。因此,要让机器人像人一样接收和处理外界信息,机器人传感器技术是机器人智能化的重要体现。
传感器是机器人完成感觉的必要手段,通过传感器的感觉作用,将机器人自身的相关特性或相关物体的特性转化为机器人执行某项功能时所需要的信息。根据传感器在机器人上应用的目的和使用范围不同,可分为内部传感器和外部传感器。
内部传感器用于检测机器人自身状态(如手臂间角度、机器人运动工程中的位置、速度和加速度等);外部传感器用于检测机器人所处的外部环境和对象状况等,如抓取对象的形状、空间位置、有没有障碍、物体是否滑落等。
机器人传感器主要类别:
内传感器
机器介机电一体化的产品,内传感器和电机、轴等机械部件或机械结构如手臂(Arm)、手腕(Wrist)等安装在一起,完成位置、速度、力度的测量,实现伺服控制。
位置(位移)传感器
直线移动传感器有电位计式传感器和可调变压器两种。角位移传感器有电位计式、可调变压器(旋转变压器)及光电编码器三种,其中光电编码器有增量式编码器和绝对式编码器。增量式编码器一般用于零位不确定的位置伺服控制,绝对式编码器能够得到对应于编码器初始锁定位置的驱动轴瞬时角度值,当设备受到压力时,只要读出每个关节编码器的读数,就能够对伺服控制的给定值进行调整,以防止机器人启动时产生过剧烈的运动。
速度和加速度传感器
速度传感器有测量平移和旋转运动速度两种,但大多数情况下,只限于测量旋转速度。利用位移的导数,特别是光电方法让光照射旋转圆盘,检测出旋转频率和脉冲数目,以求出旋转角度, 及利用圆盘制成有缝隙,通过二个光电二极管辨别出角速度,即转速,这就是光电脉冲式转速传感器。
此外还有测速发电机用于测速等。
应变仪即伸缩测量仪,也是一种应力传感器,用于加速度测量。加速度传感器用于测量工业机器人的动态控制信号。一般有由速度测量进行推演、已知质量物体加速度所产生动力,即应用应变仪测量此力进行推演,还有就是下面所说的方法:
与被测加速度有关的力可由一个已知质量产生。这种力可以为电磁力或电动力,最终简化为对电流的测量,这就是伺服返回传感器,实际又能有多种振动式加速度传感器。
力觉传感器
力觉传感器用于测量两物体之间作用力的三个分量和力矩的三个分量。机器人中理想的传感器是粘接在依从部件的半导体应力计。具体有金属电阻型力觉传感器、半导体型力觉传感器、其它磁性压力式和利用弦振动原理制作的力觉传感器。
还有转矩传感器(如用光电传感器测量转矩)、腕力传感器(如国际斯坦福研究所的由6个小型差动变压器组成, 能测量作用于腕部X、Y和Z三个方向的动力及各轴动转矩)等。
由于机器人发展历史较长,近年来普遍采用以交流永磁电动机为主的交流伺服系统,对应位置、速度等传感器大量应用的是:各种类型的光电编码器、磁编码器和旋转变压器。
外传感器
以往一般工业机器人是没有外部感觉能力的,而新一代机器人如多关节机器人,特别是移动机器人、智能机器人则要求具有校正能力和反应环境变化的能力,外传感器就是实现这些能力的。
触觉传感器
微型开关是接触传感器最常用型式,另有隔离式双态接触传感器(即双稳态开关半导体电路)、单模拟量传感器、矩阵传感器(压电元件的矩阵传感器、人工皮肤——变电导聚合物、光反射触觉传感器等)。
应力传感器
如多关节机器人进行动作时需要知道实际存在的接触、接触点的位置(定位)、接触的特性即估计受到的力(表征)这三个条件,所以用上节已指出的应变仪,结合具体应力检测的基本假设,如求出工作台面与物体间的作用力,具体有对环境装设传感器、对机器人腕部装设测试仪器用传动装置作为传感器等方法。
接近度传感器
由于机器人的运动速度提高及对物体装卸可能引起损坏等原因需要知道物体在机器人工作场地内存在位置的先验信息以及适当的轨迹规划,所以有必要应用测量接近度的遥感方法。接近传感器分为无源传感器和有源传感器,所以除自然信号源外,还可能需要人工信号的发送器和接收器。
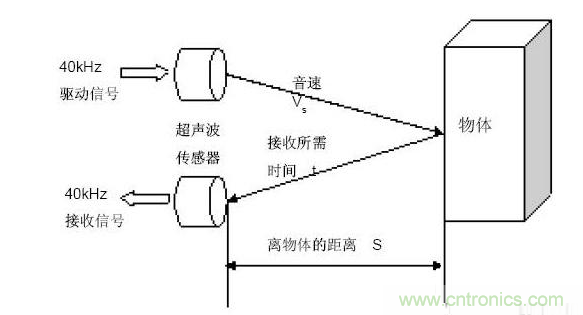
超声波接近度传感器用于检测物体的存在和测量距离。它不能用于测量小于30~50cm的距离,而测距范围较大,它可用在移动机器人上,也可用于大型机器人的夹手上。还可做成超声导航系统。
红外线接近度传感器,其体积很小,只有几立方厘米大,因此可以安装在机器人夹手上。
声觉传感器
用于感受和解释在气体(非接触感受)、液体或固体(接触感受)中的声波。声波传感器复杂程度可以从简单的声波存在检测到复杂的声波频率分析, 直到对连续自然语言中单独语音和词汇的辨别。
接触式或非接触式温度传感器
近年在机器人中应用较广,除常用的热电阻(热敏电阻)、热电偶等外,热电电视摄像机测及感觉温度图像方面也取得进展。
滑觉传感器
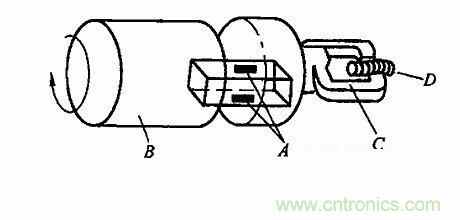
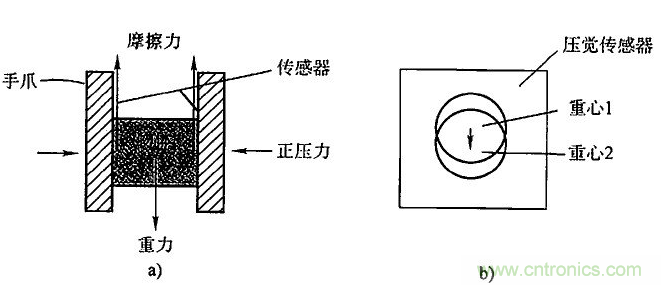
用于检测物体的滑动。当要求机器人抓住特性未知的物体时,必须确定最适当的握力值,所以要求检测出握力不够时所产生的物体滑动信号。利用这一信号,在不损坏物体的情况下,牢牢抓住物体。
目前有利用光学系统的滑觉传感器和利用晶体接收器的滑觉传感器,后者的检测灵敏度与滑动方向无关。
距离传感器
用于智能移动机器人的距离传感器有:激光测距仪(兼可测角)、声纳传感器等,近几年得到发展。
视觉传感器
20世纪50年代后期出现,发展十分迅速,是机器人中最重要的传感器之一。机器视觉从20世纪60年代开始首先处理积木世界,后来发展到处理室外的现实世界。20世纪70年代以后,实用性的视觉系统出现了。视觉一般包括三个过程:图像获取、图像处理和图像理解。相对而言,图像理解技术还很落后。
传感器的主要指标:
动态范围:是指传感器能检测的范围。比如电流传感器能够测量1mA-20A的电流,那么这个传感器的测量范围就是10log(20/0.001)=43dB. 如果传感器的输入超出了传感器的测量范围,那么传感器就不会显示正确的测量值了。比如超声波传感器对近距离的物体无法测量。
分辨率:分辨率是指传感器能测量的最小差异。比如电流传感器,它的分辨率可能是5mA,也就是说小于5mA的电流差异,它没法检测出。当然越高分辨率的传感器价格就越贵。
线性度:这是一个非常重要的指标来衡量传感器输入和输出的关系。
频率:是指传感器的采样速度。比如一个超声波传感器的采样速度为20HZ,也就是说每秒钟能扫描20次。
机器人传感器的要求和选择
机器人传感器的选择取决于机器人工作需要和应用特点,对机器人感觉系统的要求时选择传感器的基本依据。
- 精度高、重复性好;
- 稳定性和可靠性好
- 抗干扰能力强;
- 重量轻、体积小、安装方便。
小结
所有机器人传感器均与信号的检测以后的信号变换、处理关系非常密切, 而且变换处理的软件工作量很大,又与人工智能等信息技术融合,所以本文只是抛砖引玉,有待深入探讨。
推荐阅读:
 新品速递

 技术应用
 业界新闻
 新品速递
 业界新闻