【导读】如何区分运放的反馈是电压反馈还是电流反馈?本文通过放大器的反馈和激励信号的四种经典配置来分析如何正确地归类反馈,改变我们传统的看法,即认为串联连接始终是电压反馈,而并联始终是电流反馈。是电压还是电流反馈取决于电路的放大器,而不是其电路拓扑。
应该如何描述和称呼某些类型的反馈,这个问题一直困扰着我。这不仅仅是一种无聊的空想。我知道至少有一次公开的“战火”,引发的原因我认为就是从这些反馈特征中引出了错误的推论。
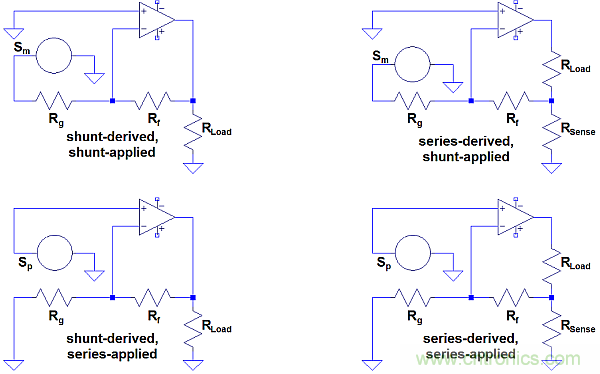
那么,反馈到底是什么?一种回答是它指的是一种过程,即检测想要影响的某种信号,并将其一部分反馈到电路中前面的某个点,从而可以施加某种控制。图1示出了两种信号路线的四种经典电路:放大器的反馈和激励。我们说反馈源要么是并联导出(负载两端的电压),要么是串联导出(通过负载的电流,表现为与负载串联的阻抗两端的电压)。
我们还谈到串联和并联反馈,其中的信号与激励信号串联或并联。在“并联”情况下,两个信号在反相输入端会合,非反相输入端接地。在“串联”情况下,激励施加到非反相输入端并反馈到反相输入端。请注意我绘制和指定激励信号源Sp 和Sm的方式有些模糊,我是故意这么做的,因为它们本来都是不理想的。我的意思是,它们可以被认为是与阻抗串联的理想电压源,或与阻抗并联的理想电流源。
图1:两种信号路线的四种经典电路。
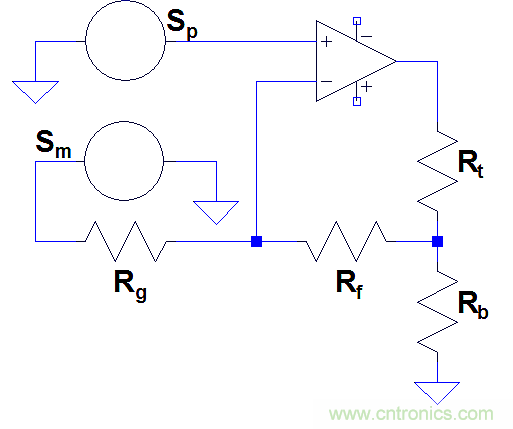
现在来看图2。选择适当的阻抗值Zt和Zb,以及源信号电平Sp和Sm,我们可以实现图1中四个电路的任意一个。现在我们使用图2中更通用的电路。
图2:使用更通用的电路。
我们要看的第一种情况是串联应用(与导出类型无关)。源Sp具有非零输出,而Sm是零输出。因此,Sm只是一个通过其固有阻抗Zm的到地的连接。放大器输出通过Rf-Rg-Zm网络发送电流。真实的
运算放大器,比如老牌的TL072,可以接受输入电流几乎为零的情况。与所有运算放大器一样,其输入级的信号输出是最终控制其输出电压的电流。在这种情况下,电流来自运算放大器本身,并受两个(激励和反馈)输入电压之间的压差控制。传统上,这显然是电压反馈,一个电压信号被反馈到反相输入端,并在那里进行控制。在这个控制点,进入放大器的电流可以忽略不计。
现在来看并联反馈。让我们翻转信号源,即Sm现在具有非零输出,而Sp被归零。回想一下,并联应用是被称为电流反馈的。现在我问你:只要改变信号源的幅度,我们就能改变电路中的反馈类型吗?假设两个信号源都有非零输出,那么我们还有电压和电流反馈吗?假设两个都是零,我们还有没有反馈?(当然如果运算放大器的输出稳定在0V左右会有力地反击这个结论!)
这是电流反馈吗?
我们继续。这个电流反馈(?)将放大器输入(流入的电流可以忽略,对吗?)旁路,并在信号源Sm终止。如果网络与Sm阻抗的比值很大,那么它产生的任何影响都可以忽略不计。这还是电流反馈吗?我认为不是。相反,它是电压反馈,其运算放大器输入电压现在处于零电平和接近零电平的状态,但只要Sm的电平接近 Sp的电平,它们的压差基本保持一致(这对该运算放大器来说很重要)。
如果这还不够说服力,那么可以将Rf、Rg和Sm的阻抗加倍。我们刚刚将流过这些器件的电流减半。因此,设想的电流反馈也必须减半。然而电路的输出还没有实质性的变化。因此,它不会受电流反馈的影响。
那么,电流反馈确实发生过吗?当然。我们用一个不同的运算放大器代替TL082,其输入级的(信号电流)输出通过其反相输入、来自运算放大器外部的某一点。对于信号的反馈部分,该点是运算放大器的输出。几乎将一个或多个发射器连接到该输入端的任何器件都符合要求(SSM2019是一种选择,业内称之为CFA的电流反馈放大器是另一种选择)。几乎所有进入发射器的器件都会在运算放大器内部的某一点退出其关联的集电器,构成该输入级的输出并决定放大器的输出。采用并联应用配置,放大器仍然通过网络驱动电流,并在源Sm终止(多数 情况下)。但是这一次,电流的一小部分被“剥去”并反馈到运算放大器的反相输入端,从而对器件的输出施加所需的控制。当然,这是电流反馈,因为它符合并联应用的一贯要求。
最后,回到串联应用的情况,运算放大器的工作当然还是不变。实际上,输入级输出的信号电流仍然来自放大器外部 ——仅来自运算放大器的输出。为了看得更清楚,将反相输入端看到的电路替换为戴维南等效电路:通过一个阻值为Rf• Rg / (Rg + Rf)的电阻馈入电压Vout • Rg / (Rg + Rf) 的信号源。我认为这仍然是电流反馈 ——放大器输入级的输出电流来源于运算放大器通过单个电阻的衰减输出。
您可能会争辩说,SSM2019/CFA型放大器对差分输入电压仍然很敏感,因此仍然是电压反馈器件(唯一不可能的方式是,如果其低反相输入阻抗为零,在这种情况下不会出现输入电压差)。但是如果我们同意这个论点,那么我们也必须承认TL082的输入端之间有一个非常大但仍然有限的阻抗。这意味着在这些输入之间会产生电流,因此TL082是电流反馈器件!
这种推理是站不住脚的。相反,我建议按照反馈类型对电路进行分类的方法,是对来自放大器输入级的电流源进行分析。如果电流源是在运算放大器内,则实际上没有电流从输出端反馈回来,运算放大器和电路必然以电压反馈工作。如果电流源来自运算放大器外部的反相输入端,我们就认为这是电流反馈。
由于以上提到的种种原因,我们应纠正“串联应用始终是电压反馈,并联应用始终是电流反馈”这样的观点。是电压反馈还是电流反馈,取决于电路的放大器,而不是其电路拓扑。
本文转载自电子技术设计。
推荐阅读:

 技术应用



