【导读】高压开关柜的“机械联锁”是确保设备和人身安全、防止误操作的重要措施。以下分析开关柜的机械及各种电气联锁实现方式。
《3~35kV交流金属封闭开关设备》(GB3906—91)中对此作了明确规定,此国家标准把“联锁”描述为:“金属封闭式开关设备应具有:防止带负荷分、合隔离开关(隔离插头);防止误分、误合断路器、负荷开关、接触器(允许提示性);防止接地开关处在闭合位置时关合断路器、负荷开关等开关;防止再带电时误合接地开关;防止误人带电隔室等功能”,上述五项防止电气误操作的内容,简称“五防”。“五防”装置一般可分为机械、电气和综合三类,我司高压开关柜属于综合类。
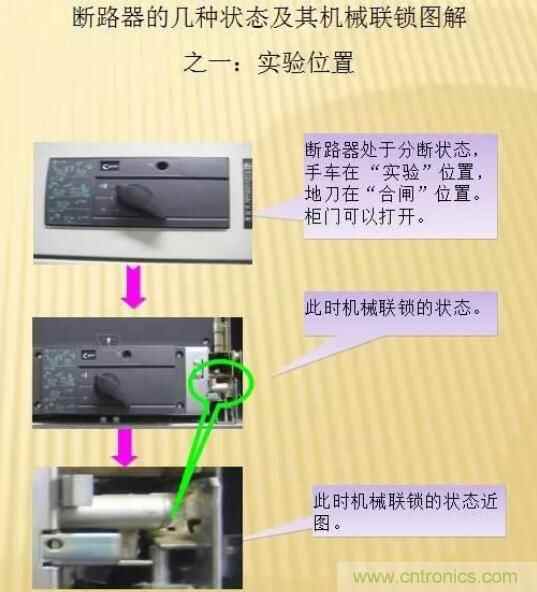
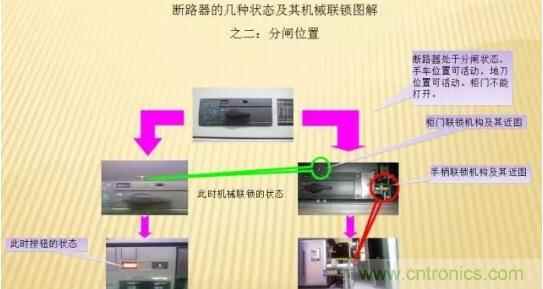
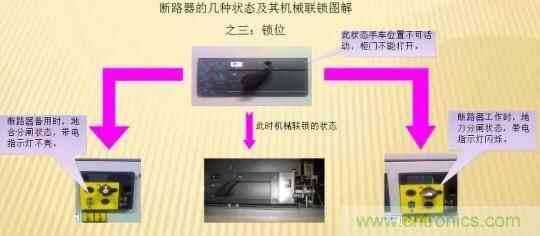
机械联锁是在高压开关柜的操作部位之间用互相制约和联动的机械机构来达到先后动作的闭锁要求,单柜机械联锁在操作过程中无需使用钥匙等辅助操作,可以实现随操作顺序的正确进行,自动地步步解锁。在发生误操作时,可以实现自动闭锁,阻止误操作的进行。
部分10kV配电设备使用的都是金属封闭式开关设备,包括高压开关柜、高压PT柜、高压计量柜等。高压开关柜是我们变电运行时频繁操作的设备之一,因此对高压开关柜的“机械联锁”的认识相当重要。
“五防”具体内容:
1.防止带负荷分、合隔离开关。(断路器、负荷开关、接触器合闸状态不能操作隔离开关。) 2.防止误分、误合断路器、负荷开关、接触器。(只有操作指令与操作设备对应才能对被操作设备操作) 3.防止接地开关处于闭合位置时关合断路器、负荷开关。(只有当接地开关处于分闸状态,才能合隔离开关或手车才能进至工作位置,才能操作断路器、分荷开关闭合) 4.防止在带电时误合接地开关。(只有在断路器分闸状态,才能操作隔离开关或手车才能从工作位置退至试验位置,才能合上接地开关) 5.防止误入带电室。(只有隔室不带电时,才能开门进入隔室)
一、断路器的联锁实现方式
单台高压开关柜的断路器而言,其机械联锁主要作用是:
一.防止误入带电室。
二.防止在带电时误合接地开关。
三.防止误分、误合断路器
四.防止接地开关处在闭合位置时关合断路器。
二.断路器与隔离开关的联锁实现方式
就母联高压开关柜的断路器与隔离开关而言,其机械联锁主要作用是:
一.防止带负荷分、合隔离开关
二.防止误入带电室。
三. 防止误分、误合断路器
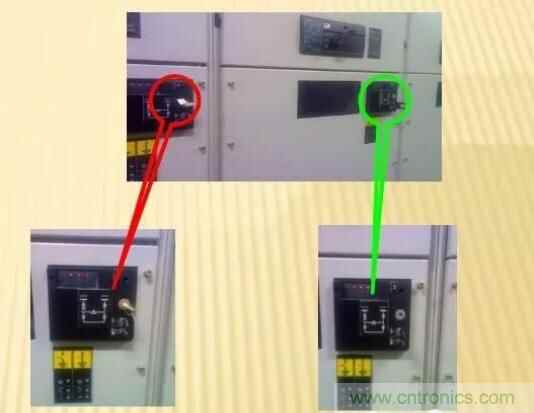
操作顺序(红的“标示”是母联柜,绿的“标示”是母联隔离柜):
当需要断开母联时,先按操作规程断开断路器,然后将手车摇至“实验”位置,拉出联锁拉环,拔出钥匙;然后将钥匙插入母联隔离柜的联锁装置,将联锁拉环推进去,摇出隔离手车。操作完毕。合母联柜的操作步骤则相反。完全实现了“防止带负荷分、合隔离开关”
二.ATS柜断路器的联锁实现方式
ATS高压开关柜的断路器而言,其机械联锁主要作用是:
一.防止误入带电室。
二.防止在带电时误合接地开关。
三.防止误分、误合断路器
四.防止接地开关处在闭合位置时关合断路器。
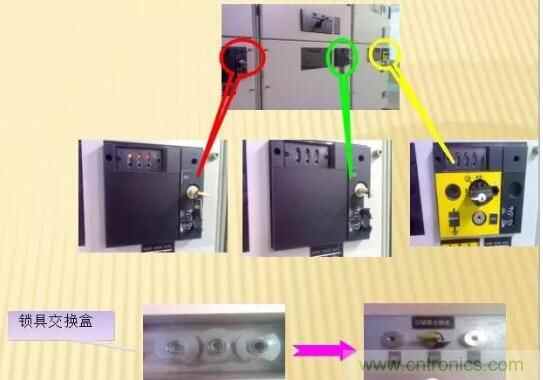
操作顺序(红的“标示”是N电源柜,绿的“标示”是E电源柜,黄的“标示”是出线柜):
当需要断开出线柜时,先将N电源柜、E电源柜停电,拔出KEY1、KEY2钥匙,然后将钥匙插入锁具交换盒里,取出KEY3钥匙插入出线柜联锁的钥匙孔,方能操作出线柜。合出线柜的操作步骤则相反。
一. 高压柜中两台进线柜与母联之间电气联锁的配合
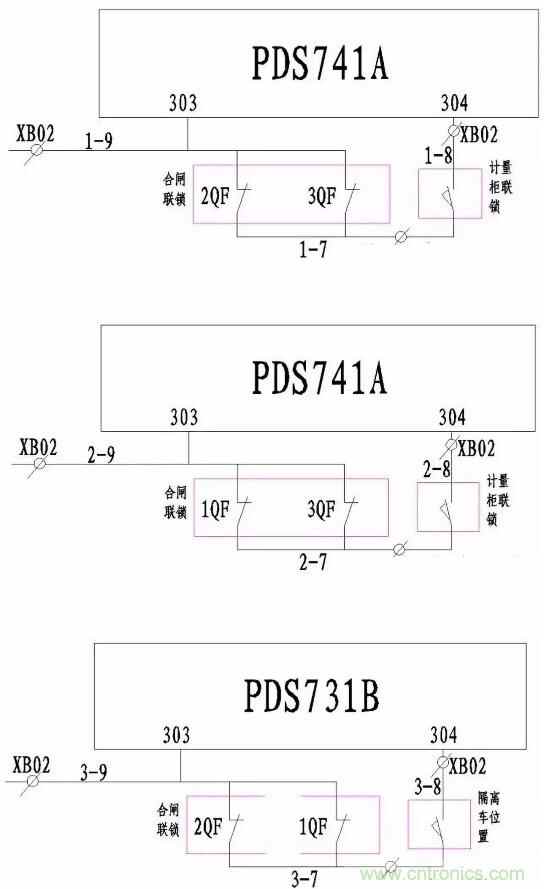
每一套开关柜除了完善的机械联锁还要有相应的电气联锁相互配合。因为机械联锁不能及远,距离太远就会影响灵敏度,这时就需要电气联锁的配合。下面三幅电气原理图是C2变配电所高压进线柜与母联柜之间的电气联锁原理图,其中PDS741A是1、2号进线柜的综保装置,PDS731B是母联柜的综保装置;1QF是一号进线柜断路器,2QF是二号进线柜断路器,3QF是母联柜断路器。其联锁的原理如下:
在计量柜与母联隔离柜都到位的情况下,合1QF与2QF。这时PDS731B的3-7与3-9处于分断的状态,其304端子无电源,3QF不满足合闸条件。同理,1QF与3QF合闸时,2QF不满足合闸条件;2QF与3QF合闸时,1QF不满足合闸条件。
二. 低压柜中两台进线柜与母联之间电气联锁的配合
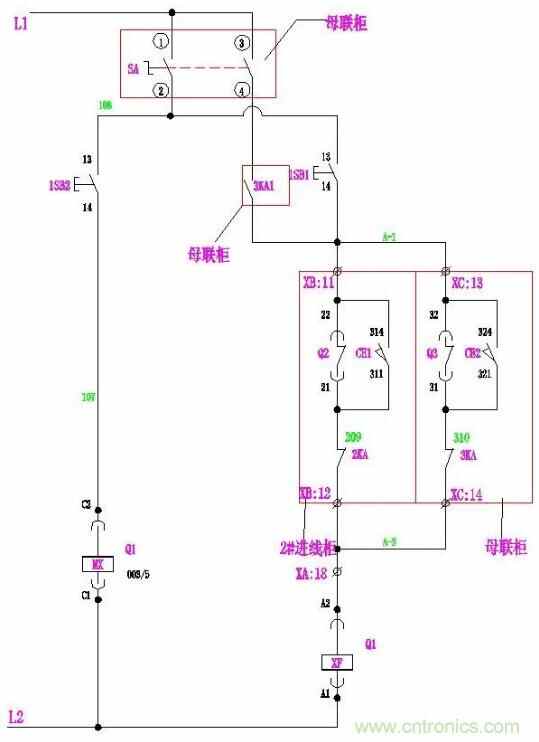
一般互为备用的两组低压柜与母联之间,都采用“三合二”的逻辑关系。控制电路相互之间设有电气联锁,(如图)其中Q1是1#进线断路器,Q2是2#进线断路器,Q3是母联断路器,2KA、3KA是Q2、Q3的故障继电器,3KA1是启动继电器。
手动时:万转SA的1、2脚连通。当Q2、Q3合闸,Q1合闸回路A-2、A-3断开,其合闸线圈XF无法得电, Q1不能满足合闸条件;同理,当Q1、Q2或Q1、Q3同时合闸时,Q2或Q3也同样不能满足合闸条件。使进线柜与母联满足“三合二”逻辑。
自动时:万转SA的3、4脚连通。启动继电器3KA1代替了按钮1SB1的功能,其它动作与手动时一样。
注:本原理图是Q1断路器的控制图,Q2、Q3的控制图与它一样。
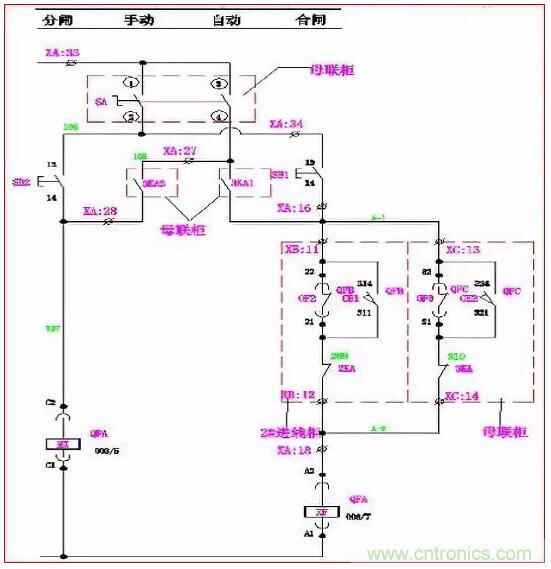
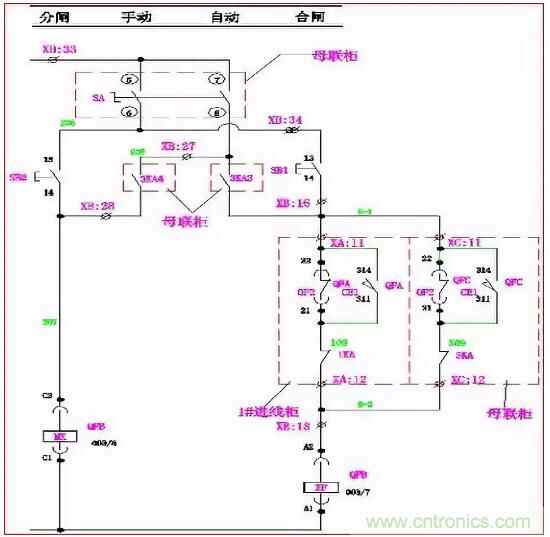
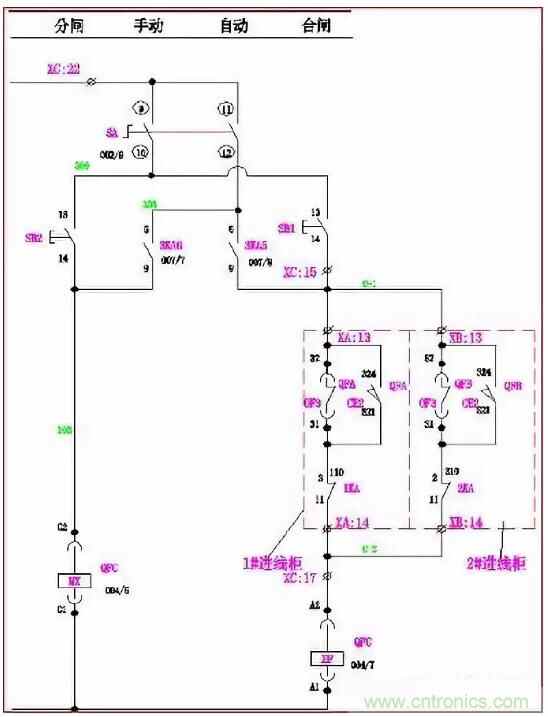
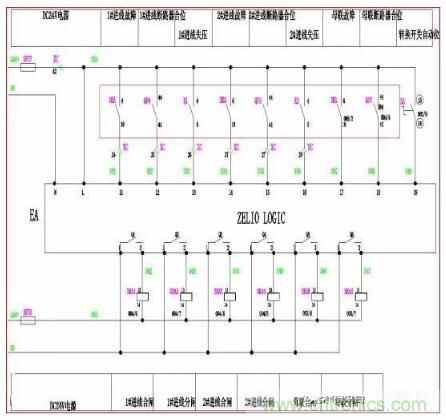
下面的电气原理图是C2变配电所低压进线柜与母联柜之间的电气联锁原理图,其中QFA是401开关,QFB是402开关,QFC是母联开关;PLC模块安装在母联柜内,其控制电源DC24V并联分别取自于401、402开关。其联锁的原理如下:
手动时:当QFA、QFB合闸,QFC合闸回路C-1、C-2断开,其合闸线圈XF无法得电, QFC不能满足合闸条件;同理,当QFA、QFC或QFB、QFC同时合闸时,QFB或QFA也同样不能满足合闸条件。使进线柜与母联满足“三合二”逻辑。
自动时:由于低压进线开关没有选用欠压(失压)线圈,所以采用模块来控制失压时进线开关的分闸动作,三台联锁的断路器控制回路电源均取自母联柜。用中间继电器取代了按钮,联锁的其它步骤与手动一样。
C2-401
C2-402
母联开关
PLC控制图

 技术应用



