 新品速递
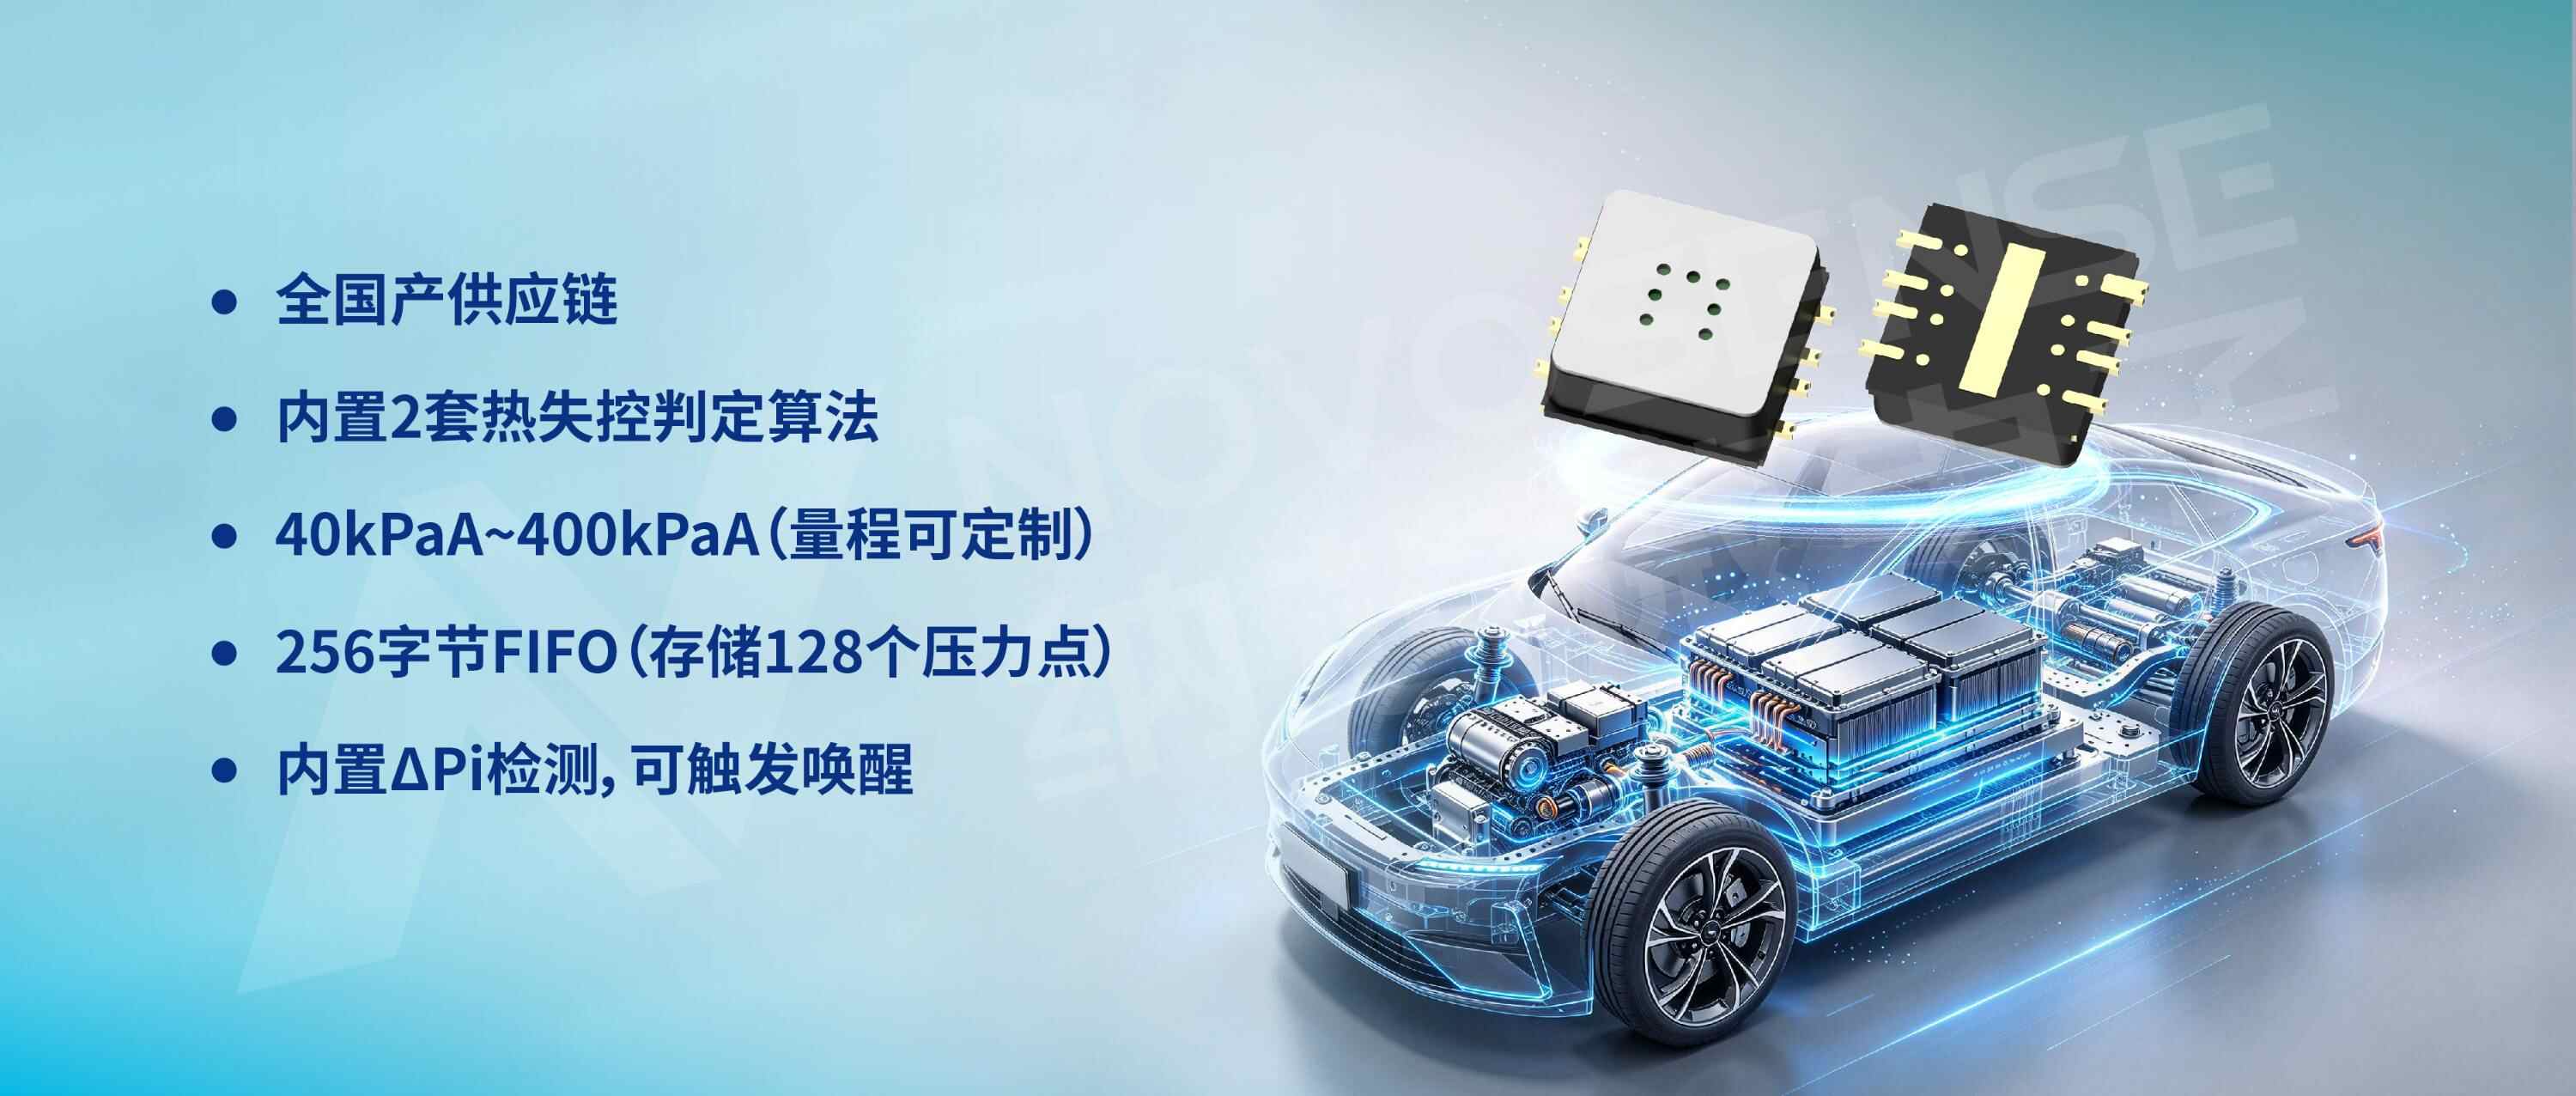
纳芯微推出 NSPAD3N,国产车规绝压传感器用于电池热失控监测
纳芯微发布车规级 MEMS 绝压传感器 NSPAD3N,全链路国产供应链,满足 AEC-Q100;芯片内置两套热失控判定算法,支持主控休眠状态下低功耗监测、异常唤醒,85℃下采样电流<35μA;量程 40–400kPa 可定制、16 位 SPI 输出,搭载 256 字节 FIFO 记录压力历史,DFN-8 小型封装,特殊进气结构保护敏感芯体,适配新能源电池包 BMS 压力监测。

技术应用
发布时间:2020-03-03 00:00:00 责任编辑:lina
为您推荐
新品速递
纳芯微发布车规级 MEMS 绝压传感器 NSPAD3N,全链路国产供应链,满足 AEC-Q100;芯片内置两套热失控判定算法,支持主控休眠状态下低功耗监测、异常唤醒,85℃下采样电流<35μA;量程 40–400kPa 可定制、16 位 SPI 输出,搭载 256 字节 FIFO 记录压力历史,DFN-8 小型封装,特殊进气结构保护敏感芯体,适配新能源电池包 BMS 压力监测。
 技术应用
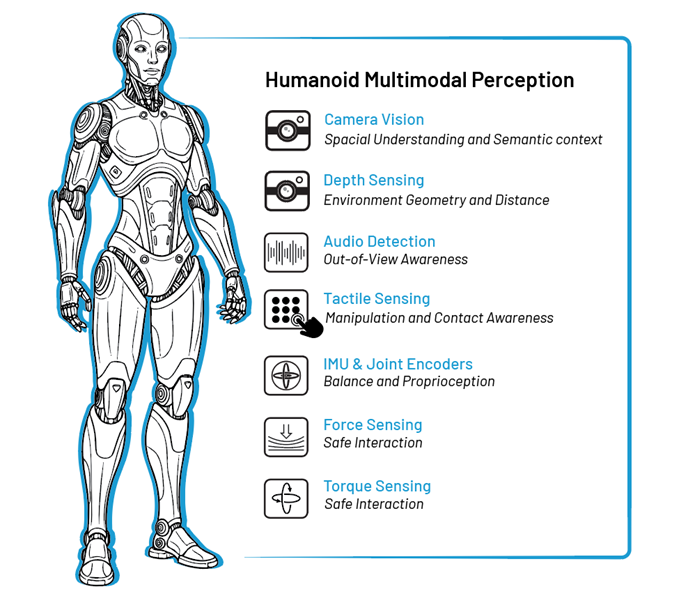
多模态感知是人形机器人适配真实人机环境的基础,而高性能确定性连接是感知融合的核心前提。视觉、触觉、力传感、IMU 等传感器持续产生海量数据,依靠分布式通信骨干网完成时序同步,避免延迟、抖动带来的失控与安全风险。当多模态感知与可靠通信结合,机器人才能形成连贯的环境认知,支撑稳定行走、安全交互与智能规划。
 业界新闻
今日,英特尔与 Altera 宣布合作开发灵活的实时传感器桥接模块化参考方案,面向医疗健康、机器人等边缘计算与物理 AI 应用。当前边缘设备传感器数量持续增长,多接口、多源数据带来时序同步、带宽、实时性等集成难题。方案融合英特尔计算、连接与软件栈优势和 Altera FPGA 可编程能力,可灵活适配不同传感器配置与负载,支持 I/O 外扩、确定性实时处理,配套英特尔开放边缘平台 SDK 与 Altera 开发工具,帮助 OEM 厂商简化系统集成,缩短原型到量产周期,兼顾性能、功耗与成本,重点满足医疗器械、智能机器人的低延迟感知与控制需求。
 新品速递
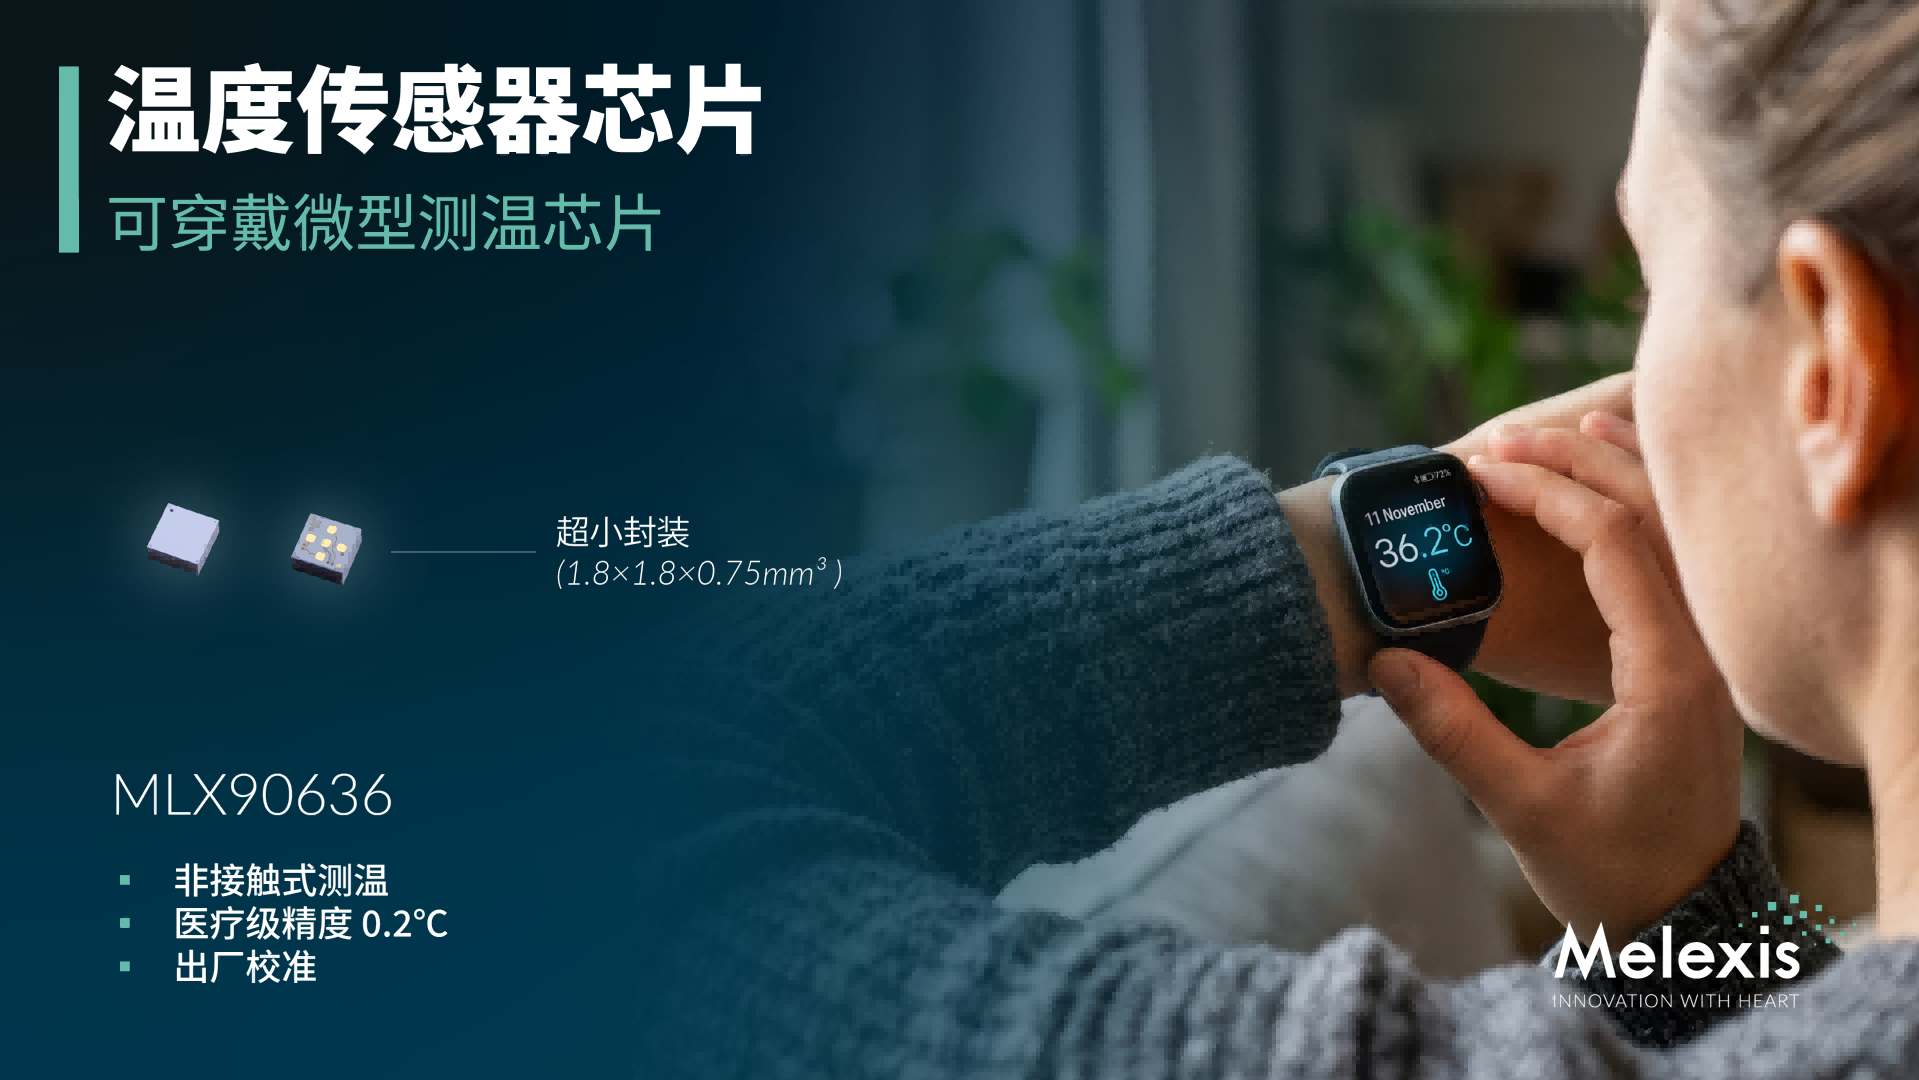
2026 年 11 月 11 日,迈来芯(Melexis)推出新一代非接触式远红外测温芯片 MLX90636。该器件采用 1.8×1.8×0.75mm 晶圆级 CSP 封装,在人体测温区间达到 ±0.2℃医疗级精度,可抵御环境温变与气流干扰,低功耗特性适配智能手表、手环、智能戒指等紧凑穿戴产品。在 MLX90632 基础上迭代升级,迈来芯同步启动腕温 - 核心体温推算算法研究,配套评估套件即将推出,为数字健康厂商提供从硬件到算法验证的完整支撑,芯片现已正式上市。
 业界新闻
低功耗无线物联网厂商 Nordic Semiconductor 正式进军免许可远距离 Sub‑GHz 赛道,推出集成超低功耗、安全机制与端侧 AI 的通信方案。Sub‑GHz 信号穿墙、地下表井通信能力突出,免许可频段无需运营商网络,水表、资产追踪器、楼宇传感器依靠单节电池即可长年工作。该方案归入 Nordic 芯片到云端平台,沿用原有 SDK、开发工具与云服务,以开放标准为主同时兼容存量私有协议,丰富其多协议无线产品矩阵。