技术应用

如何对串扰进行仿真?

发布时间:2020-03-20 00:00:00 责任编辑:lina

【导读】为了更好的理解和解释串扰的各种概念,今天尝试对串扰进行仿真,选择最简单易用的HyperLynx进行一系列的串扰仿真。
   
为了更好的理解和解释串扰的各种概念,今天尝试对串扰进行仿真,选择最简单易用的HyperLynx进行一系列的串扰仿真。
 
1、微带线串扰仿真
1)仿真模型
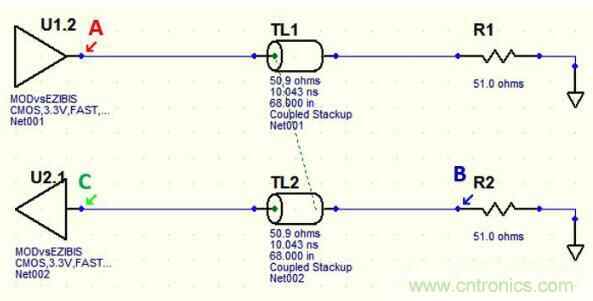
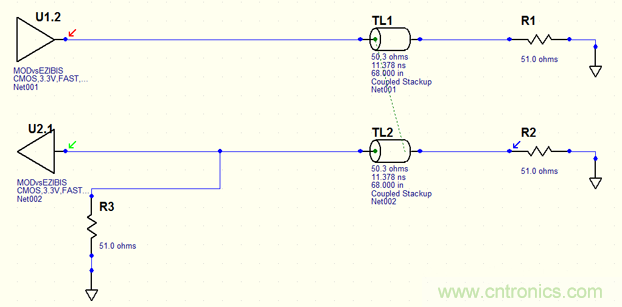
在HyperLynx中搭建如下电路,U1为驱动端,电路模型为CMOS, 3.3V, 上升沿驱动,U2为接收模式。
 
如何对串扰进行仿真?
 
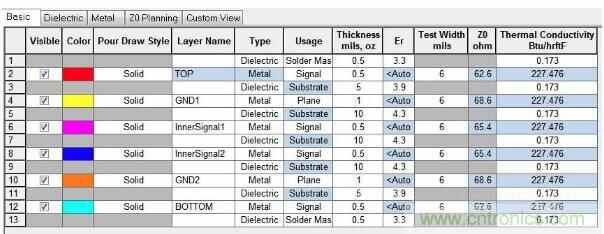
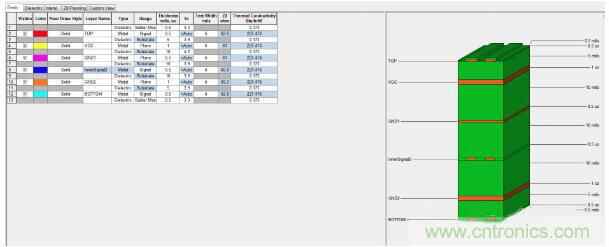
在HyperLynx中通过对叠层进行设置,设置传输线为微带线,传输线线宽为9 mil, 线间距为8 mil, 距离走线下方参考层的高度为5 mil, 相对介电常数为3.9,线长为68 inch, 传输延时为10 ns。
 
如何对串扰进行仿真?
 
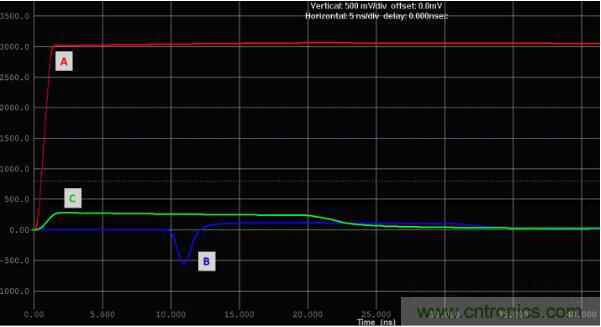
仿真结果如下:
 
如何对串扰进行仿真?
 
我们知道,前向串扰在微带线的情况下很小,在带状线的情况下基本不存在,并且前向串扰随着长度的增加而增大。
 
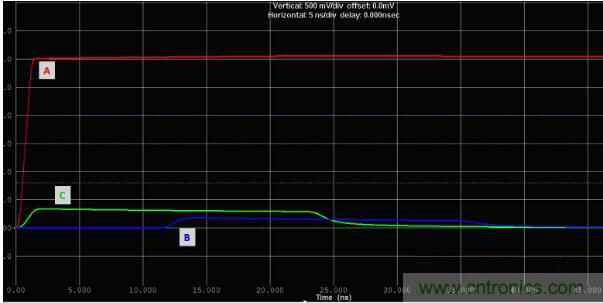
从仿真结果可以看出来,驱动信号A从坐标轴左侧出发,一个耦合的后向串扰信号C立刻从接收端反射回来,并开始沿着被动线向前传播,这个信号的宽度大约是20ns, 恰好是耦合区域的2倍。
 
驱动脉冲传播了10ns (传输线延时)时,在B未知出现了前向串扰B,它是一个负方向的信号,宽度大约是2ns(大约是驱动信号的上升时间),紧跟在前向串扰之后的是后向串扰信号,宽度约为20ns, 幅度是C端(后向串扰)幅度的一半。这是因为位于B端的51欧姆电阻和51欧姆的传输线构成的分压器起到了分压作用,使其幅度减小了50%。
 
2)长度对串扰的影响
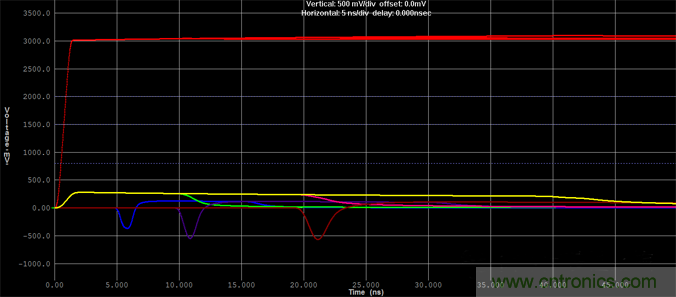
对传输线长度进行修改,设置耦合长度为33.75 inch,67.5 inch,135 inch 三种情况,用时间表示的耦合长度分别大约为5 ns, 10 ns, 20 ns。
 
仿真结果如下:
 
如何对串扰进行仿真?
 
从仿真结果可以看出来, 随着耦合长度的增加:
前向串扰的幅度增加
●  前向串扰的宽度保持恒定
●  后向串扰的幅度大小保持恒定
●  后向串扰的宽度随着耦合长度的增加而增大。
 
2、带状线串扰仿真
修改Stackup, 将耦合传输线改为带状线
 
如何对串扰进行仿真?
 
仿真结果如下:
 
如何对串扰进行仿真?
 
有一个重要的不同点,这种情况下没有前向串扰脉冲。这样也证明了理论分析的一点,在带状线的环境中,前向串扰的容性成分与感性成分几乎是大小相等方向相反的,所以它们相互抵消。所以对于一些对串扰敏感的信号,把走线都走到带状线的环境中去,就可以减少一种类型的串扰。
 
3、终端匹配对串扰的改善
尝试以下方法,在被动线的近端添加一个终端匹配电阻(R3),这个终端匹配电阻会吸收流向U2的后向串扰信号,从而在近端不会存在反射。
 
如何对串扰进行仿真?
 
仿真结果如下:
 
如何对串扰进行仿真?
 
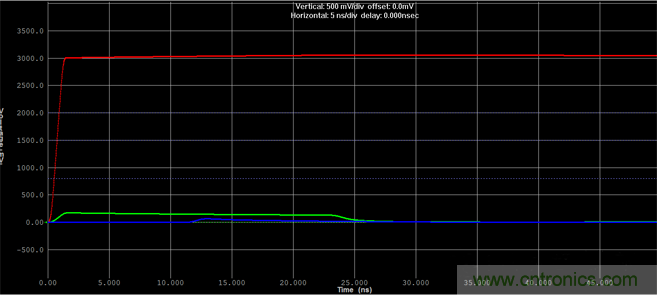
可以看出来,在远端不存在反射。在实际的设计中,很难像在仿真模型中那样简单的在终端放置匹配电阻,那么,远端串扰也就可能不会完全消除,而且我们也没有真正消除近端的后向串扰,只是把它吸收了,不会反射回去。所以只能说减小了串扰。
 
通过上面的一些仿真,我们证实了控制串扰可以采取的方法:
●  把走线走在带状线中
●  走线和参考层之间的距离尽可能小
●  走线之间的距离尽可能大
●  充分利用近端阻抗匹配的良好效果

(来源:信号完整性之旅,作者:王彦武)

免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请联系小编进行处理。
 
 
推荐阅读:
恒温晶振与温补晶振介绍,单片机为何需要晶振
学会生成LTspice模型,可以更好地提高仿真水平
电感绕组的分布电容,并非一无是处
如何用万用表区分PNP传感器和NPN型传感器?
看不懂CPU?只需明白这5点,看懂CPU如此简单!
要采购晶振么,点这里了解一下价格!

为您推荐

CRA 合规驱动嵌入式安全升级|意法半导体落地 Security by Design 筑牢芯片信任根基 技术应用

CRA 合规驱动嵌入式安全升级|意法半导体落地 Security by Design 筑牢芯片信任根基

随着互联设备普及与欧盟《网络弹性法案》(CRA)落地,嵌入式产品安全已经从附加功能变成硬性要求。意法半导体 MDRF 安全平台总监 Jacques Fournier 分享 ST“安全始于设计(Security by Design)” 战略:把安全前置到产品定义阶段,依托 IDM 垂直整合能力,打通软硬件安全、密码技术、漏洞评估全链条;同时提前布局后量子密码 PQC,正视 AI 带来的攻防双面变化,通过跨部门安全协作机制,把安全能力转化为客户产品的信任基石。

ST(意法半导体)

灵巧手市场高速增长,NXP i.MX RT1180 助力大联大世平推出可落地机器人末端执行方案 业界新闻

灵巧手市场高速增长,NXP i.MX RT1180 助力大联大世平推出可落地机器人末端执行方案

机器人行业重心正从展台演示转向工业、服务场景工程化落地,灵巧手作为机器人末端核心执行单元迎来爆发增长。近期大联大世平联合恩智浦(NXP)举办线上研讨会,恩智浦分享机器人分层架构、TSN 确定性通信方案以及 i.MX RT1180 在关节与灵巧手实时控制上的技术优势;大联大世平则解读灵巧手市场数据、主流驱动路线,并推出基于 NXP 芯片、搭载压力感知、支持 ROS2 与 EtherCAT 的完整灵巧手参考方案,依托分销技术服务与生态协同,帮助客户缩短研发周期,推动人形机器人、工业机器人规模化落地。

通信广电 NXP(恩智浦)

打通终端接入链路|紫光展锐 T8300、T7300 助力 Entel D2C 卫星通信生态落地智利 业界新闻

打通终端接入链路|紫光展锐 T8300、T7300 助力 Entel D2C 卫星通信生态落地智利

手机直连卫星 D2C 是补齐地面通信盲区的关键技术。紫光展锐与智利头部电信运营商 Entel 完成 D2C 现场测试,搭载 T8300(5G)、T7300(LTE)两大平台,在真实卫星与地面混合网络环境下,验证卫星建链、消息收发、天地切换等核心能力。Entel 已认可本次测试成果,将其作为终端厂商接入当地 D2C 服务的技术参考文档,有效降低品牌厂商的适配难度与验证成本,加速智利地区手机直连卫星终端生态规模化。

通信广电 测试测量 紫光展锐

艾迈斯欧司朗斩获荣耀旗舰能力建设奖,光学传感技术、质量与交付能力获认可 业界新闻

艾迈斯欧司朗斩获荣耀旗舰能力建设奖,光学传感技术、质量与交付能力获认可

智能旗舰终端对光学传感性能、品质稳定性与供应链交付提出严苛标准。数字光电技术厂商艾迈斯欧司朗近期荣获荣耀 “旗舰能力建设奖”,该奖项是对其光学传感技术、全流程质量管理体系以及稳定交付能力的认可。艾迈斯欧司朗为荣耀提供环境光、接近传感、dToF 测距等多款传感产品,依托全球研发制造与本地化快速响应机制,支撑旗舰机型量产迭代。未来双方将持续协同,以光学传感方案升级智能终端用户体验。

传感技术

人形机器人高自由度协同难点:关节实时控制与确定性位置感知是流畅运动基石 技术应用

人形机器人高自由度协同难点:关节实时控制与确定性位置感知是流畅运动基石

人形机器人流畅的类人运动,本质是数十个自由度之间的协同涌现行为,关节耦合、信号延迟、扰动传递极易引发失稳与振荡。想要实现稳定平衡、姿态自适应调节,离不开关节层级高集成、低延迟的实时电机控制,以及断电不掉位的多圈绝对位置感知。本文从自由度耦合痛点切入,拆解扭矩控制、电流采样、位置反馈等核心环节,介绍 ADI 电机控制平台、ADMT4000 多圈位置传感器、TMC6460 伺服驱动方案如何提供确定性执行底座,支撑全身多关节同步协同,让高层智能策略可靠落地为物理动作。

传感技术

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆