技术应用

如何消除步进电机的噪音和振动?

发布时间:2023-08-21 00:00:00 责任编辑:lina

【导读】由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。


步进电机的噪音来自哪里?

由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。

步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。

步距角分辨率和细分

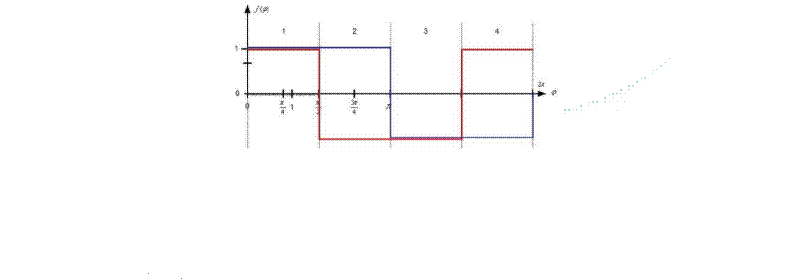
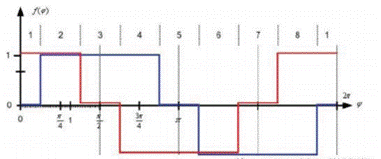
典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。

一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。


4-0.gif
Figure 1: Full-step operation

步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 2: Half-step operation


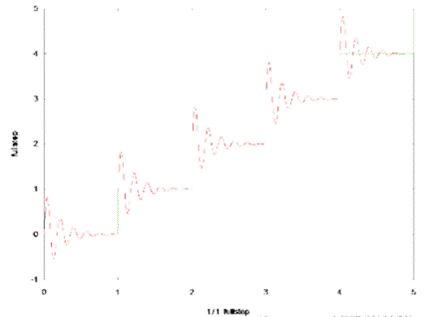
低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 3: Pendulum behavior of the rotor leads to vibrations


在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。

电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 4: Reduction of motor vibrations when switching from full-step

to high microstep resolutions


斩波和PWM模式

噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。

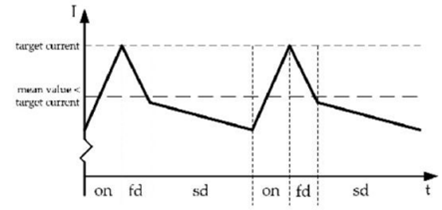
传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is
not equal to target current


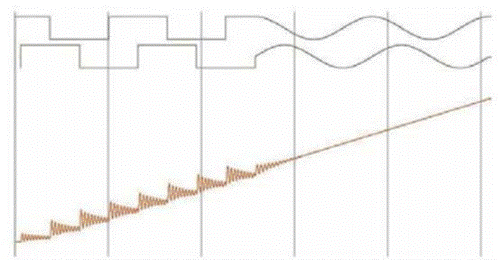
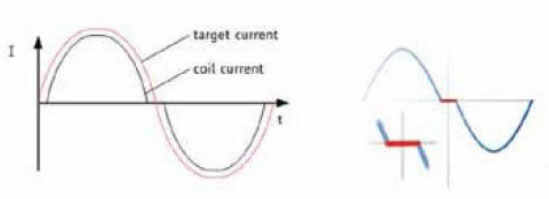
在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。

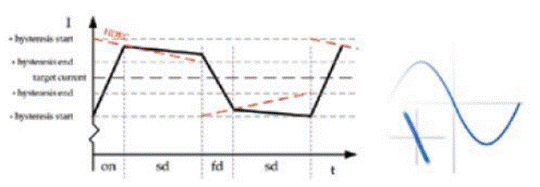
相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。

这一点在电机从静止或低速到中速过程中非常重要。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 6: Zero-crossing plateau with classic of-time chopper modes


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 7: SpreadCycle hysteresis chopper with clean zero crossing


如何使步进电机实现完全的静音?

尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。

T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。

TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。

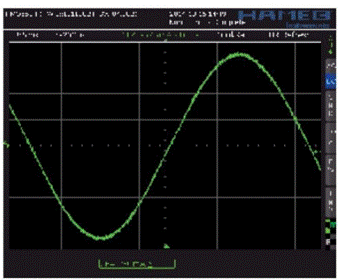
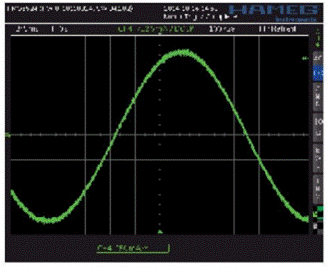
图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode

步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode


StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。

这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。

除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
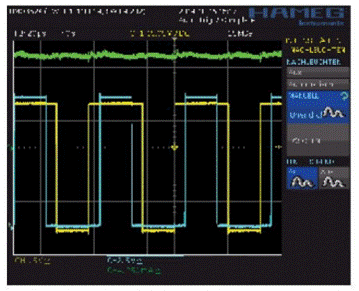
Figure 10: Zoomed-in PWM view of both motor phases and coil current
with voltage-controlled StealthChopTM  chopper mode


步进电机的噪音来自哪里?  由于步进电机由于结构简单、控制方便、安全性高、成本低、停止时候力矩大、在低速情况下不需 要减速机就可以输出很大的力矩、相比直流无刷和伺服电机,步进电机不需要复杂的控制算法也不需要编码器反馈情况下可以实现位置控制。被用在很多要求精确定位的场合,基本上在很多需要移动控 制的场合都会用到步进电机如自动化控制、数字化生产如3D、医疗和光学等众多领域。  步进电机有一个缺点就是噪音比较大,特别是在低速的时候。震动主要来自两个方面一是步进电 机的步距分辨率(步距阶跃) 另一方面是来自斩波和脉宽调制(PWM) 的不良模式反应。  步距角分辨率和细分  典型的步进电机有50个极(Poles),就是200个整步(Full Steps),也就是整步情况下每步1.8° 角度,电机旋转一周需要360°。但是也有些步进电机的步距角更小比如整步需要800步的。起初,这些步进电机被用作整步或者半步模式下,矢量电流提供给电机线圈A(蓝色) 和线圈B(红色) 矩形曲线图。描述了整个一个周期360°的曲线。在图3和图4中很明显看到电机线圈在90°换相点处线圈电流要 么是最大电流(full power) 要么是没有电流。  一个周期内(360°) 每组线圈由4个整步或者8个半步构成。也就是50个极的步进电机需要50个电 气步距来完成一周的机械旋转(360°) 。   Figure 1: Full-step operation   Figure 2: Half-step operation  低的步距分辨率模式比如半步或者整步是步进电机噪音的主要来源。会引起极大的震动在这个 机械系统中,尤其是在低速运行时和接近机械共振频率的时候。在高速的时候,恰好由于惯量的存在 这个效应会被降低,电机的转子可以为认为成谐波振荡器或者弹簧钟摆,如图3。   Figure 3: Pendulum behavior of the rotor leads to vibrations  在新的矢量电流从驱动器端输出之后,电机转子会根据新的位置指令移动下一个整步或者半步的位置和脉搏反应相似在新的位置点周围,转子会产生超调和振荡,如此一来会导致机械振动和噪音。为了减少这些震动,等步细分的原来被提了出来,将一个整步分割成更小的部分或者微步细分,典型的细分数是2(half-stepping) 、4(quarter-stepping) 、8、32甚至更大的细分。  电机定子线圈的电流并不是最大电流(Fullcurrent) 或者就是没有电流,而是一个中间的电流 值,相比于4个整步电流(4 full steps) 更接近于一个正弦波形状。永磁体的转子位置处在2个整步位置之间(合成磁场位置) 。最大的细分数是由驱动器的A/D和D/A能力决定。TRINAMIC所提供的驱动 和控制器可以达到256细分(8bit) 采用集成的正弦波配置表格,步进电机可以实现非常小的角度控 制,图4描述了在达到新位置时候的波动。   Figure 4: Reduction of motor vibrations when switching from full-step to high microstep resolutions  斩波和PWM模式  噪音和振动的另外一个来源是传统的斩波方式和脉宽调制(PWM)模式,由于比较粗的步距分辨 率是产生振动和噪音的主要因素,我们通常忽视了斩波和PWM带来的问题。  传统的恒定PWM斩波模式是电流控制的PWM斩波模式,该模式在快速衰减和慢速衰减之间有 个固定关系,在其最大数值的时候,电流才会达到规定的目标电流,最终导致平均电流是小于预期目标电流的,如图5所示。   Figure 5: Constant of-time (TOFF) PWM chopper mode: average current is not equal to target current  在一个完整的电周期内,电流方向改变时在正弦波过零处有个平稳过渡期,这个会影响在很短的 过渡期内线圈里面的电流为零,也就是电机此时根本就没有力矩,这就导致了电机摆动和振动,尤其是在低速情况下。  相比恒定的斩波模式,TRINAMIC 的 SpreadCycle PWM 斩波模式在慢速和快速衰减器之间自动 配置一个磁滞衰减功能。平均电流反应了配置的正常电流,在正弦的过零点不会出现过渡期,这就减少电流和力矩的波动,是电流波形更加接近正弦波,相比传统恒定斩波模式,SpreadCycle PWM斩波 模式控制下的电机运行得要平稳、平滑很多。  这一点在电机从静止或低速到中速过程中非常重要。   Figure 6: Zero-crossing plateau with classic of-time chopper modes  Figure 7: SpreadCycle hysteresis chopper with clean zero crossing  如何使步进电机实现完全的静音?  尽管高细分能解决大部分情况下的低频震动;先进的电流控制PWM斩波模式比如TRINAMIC的 SpreadCycle算法,这些在硬件上的作用很大程度上减少震动和颤动,这也满足了大部分的应用,也适 合高速运动。但是基于电流控制的斩波模式,还是会存在可听得见的噪音和振动,主要是由于电机线圈的不同步,检测电阻上几毫伏的调节噪音和PWM时基误差,这些噪音和振动在一些高端应用场合 也是不被允许的,缓慢运行或中速运动的应用,以及任何不允许有噪音和场合。  T R INA MI C 的Stea lt h Ch o p算法 也 是 通 过硬 件 来实现的,从根本上使 步 进电 机 静 音,但 是 Stealthchop功能如何影响了步进电机?为什么电机不会出现噪音和震动?Stealthchop采用一种与基 于电流斩波模式如SpeadCycle完全不同的方法。而是采用基于电压斩波模式一种新技术,该技术保证了电机的静音和平稳平滑运动。  TMC5130⸺一款小体积,精巧的步进电机驱动控制芯片,带有StealthChop模式。TRINAMIC改 进了电压调节模式联合了电流控制。为了最大限度降低电流波动,TMC5130采用基于电流反馈来控制电压调制,这允许系统自适应电机的参数和运行电压。来自直接电流控制回路算法引起的微小震荡被消除。  图8和图9显示 电压控制模式的Stealthchop和电流控制模式的SpreadCycle。   Figure 8: Sine wave of one motor phase with voltage-controlled StealthChopTM  chopper mode   Figure 9: Sine wave of one motor phase with current-controlled SpreadCycleTM  chopper mode  StealthChop模式下过零点的效果是非常完美的:当电流的信号从正变为负或者负变为正,不会有 过渡区域而是持续性的穿过零点。因为电流的调制是根据PWM占空比来控制的。在50%的PWM占空比,电流是0,StealthChop调整PWM的占空比来调节电机电流,PWM频率是个常数,与此相反电流控制的斩波器通过调控频率实现调节电机电流,在这里电流的波动是比较大的,此外电流的波动会在电机的永磁体转子里产生涡流,这会导致电机的功耗损失。  这些频率变化着的PWM发出的声音是在可听范围之内的,会发出嘶嘶的声音,而且电子定子会 由于磁致伸缩产生更大的噪音,进而会传递引起机械系统的震动。而StealthChop的固定斩波频率 就不会有这些问题。没有斩波频率的变化除了电机运行时候微步相序分配器的变化。  除了电机轴承钢球磨擦的声音,这是无法避免的之外,StealthChop可以驱动电机工作在极度 的静音下,可以实现控制电机声音在10dB分贝以下,噪音大大低于传统的电流控制方式。我们从物理中得知 3dB分贝的减少量会将噪音程度降低一半。   Figure 10: Zoomed-in PWM view of both motor phases and coil current with voltage-controlled StealthChopTM  chopper mode   Figure 11: Zoomed-in PWM view of both motor phases and coil current with current-controlled SpreadCycleTM  chopper mode  对步进电机来说改变了什么?  如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。  但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。  StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。  TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。  下载本文:如何消除步进电机的噪音和振动?
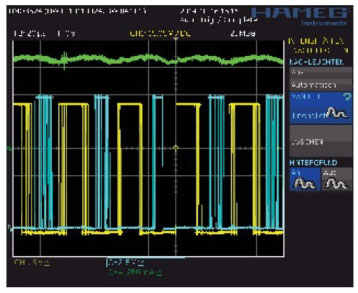
Figure 11: Zoomed-in PWM view of both motor phases and coil current
with current-controlled SpreadCycleTM  chopper mode


对步进电机来说改变了什么?

如今步进电机还是一种十分经济的电机,已经被应用了很多年,依旧采用和原来一样的材料,一 样的生产工序和装配工艺。

但是相比过去,如今步进电机被更简单的控制单元驱动,更先进的算法和更高度集成的微电子是 原来的电机发挥出更大的潜能。在接近电机的驱动电路中更多的信息被获取和处理并实时在驱动电 流里被处理以优化电机控制,StealthChop便是一个完美的例子它的算法和PWM斩波紧密联系,此外 这些信息还可以反馈到更高的应用控制层,而传统的步进驱动方案都是单向的(脉冲/方向) ,所有 TRINAMIC的智能步进电机驱动方案都是双向通讯,这些接口还可以监测不同状态、诊断信息。这可 以增加系统的可靠性,提供系统的性能。

StealthChop静音驱动技术非常适合3D打印、桌面型CNC、高端的CCTV、体外诊断设备、医疗检 测设备等对噪音要求敏感的场合。

TRINAMIC提供带有StealthChop功能的模块,包括单轴、三轴和六轴驱控模块。传统的控制模 式下步进电机在低速情况下会出现比较大的噪音和震动,而在StealthChop模式下即使速度很低也听不到明显的声音。

下载本文:如何消除步进电机的噪音和振动?


免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请联系小编进行处理。


推荐阅读:

适用于高性能功率器件的 SiC 隔离解决方案

REASUNOS瑞森半导体碳化硅二极管在大功率电源上的应用

使用FPGA实现自适应全阵列局部调光解决方案

集成稳压器消除了对分立元件的需求

180 W 功率因数校正电源


为您推荐

纳芯微 NSD7308 H 桥电机驱动量产,替代分立预驱 + MOS 方案 新品速递

纳芯微 NSD7308 H 桥电机驱动量产,替代分立预驱 + MOS 方案

随着汽车车身、底盘、发动机和智能终端中的电机及电磁阀功能不断丰富,系统对大电流驱动的需求日益增长,这对H桥直流有刷电机驱动提出了新的挑战:传统“预驱+外置MOS”的分立方案不仅器件多、PCB占用面积大,而且在狭小空间内实现大电流驱动时容易出现各类问题,系统调试复杂、故障定位困难,制约了整机模块的小型化与可靠性提升。

汽车电子 电机驱动

瑞萨扩充 GaN 产品线,推出低压 GaN FET 面向 AI 数据中心与机器人 业界新闻

瑞萨扩充 GaN 产品线,推出低压 GaN FET 面向 AI 数据中心与机器人

2026 年 10 月 8 日,中国北京讯 - 全球半导体解决方案供应商瑞萨电子(TSE:6723)今日宣布将其GaN产品组合扩展至低压应用领域,率先在业界推出100V增强型(E-mode)GaN分立功率晶体管系列。RTP100E005G1FL、RTP100E2P6G1FL、RTP100E1P8G1FL-DSC和RTP100E1P2G1FL-DSC低压GaN FET可在AI数据中心、人形机器人、工厂自动化和工业电机驱动、电动工具以及太阳能微型逆变器等对效率要求极高的高功率密度应用中,实现超高速开关速度和增强的热性能。
通信广电 能源电路 电源管理 电机驱动 RENESAS(瑞萨)/IDT

意法半导体推出紧凑型SLLIMM智能功率模块,体积大幅缩减适配家电与工业驱动场景 新品速递

意法半导体推出紧凑型SLLIMM智能功率模块,体积大幅缩减适配家电与工业驱动场景

2026年9月22日,意法半导体正式发布全新SLLIMM Compact紧凑型低损耗智能功率模块。首款量产型号STGI15C60S采用全新小型化DBC封装,相较传统方案面积缩减超30%,在紧凑机身内集成完整600V三相IGBT逆变桥,凭借优异的能效表现、散热性能与完善的安全保护机制,广泛适配工业电机驱动、空调、热泵及各类家电的中低功率驱动设计。这款省空间的模块在18.8mm × 32.8mm封装内集成一个完整的 600V 三相 IGBT 逆变桥,比现有 DBC封装IGBT智能功率模块缩减面积超 30%。
智能家居 电路保护 电机驱动 ST(意法半导体)

高精度微步进驱动方案落地 圣邦全新SGM42636芯片简化外围电路设计 选型指南

高精度微步进驱动方案落地 圣邦全新SGM42636芯片简化外围电路设计

圣邦微电子全新推出SGM42636双极步进电机驱动器,这款45V/1.5A高性能芯片集成电流检测、1/256超高微步进以及多种高级衰减模式,大幅简化传统电机驱动的外围电路设计。芯片支持宽电压工作、多电平逻辑输入,兼具低导通内阻、超低休眠功耗与完善的保护机制,可广泛适配ATM设备、打印设备、舞台灯光、纺织缝纫等各类工业及商用设备,为步进电机驱动场景提供高效、精简、稳定的国产化解决方案。
电源管理 测试测量 电机驱动

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆