 新品速递
纳芯微推出 NSPAD3N,国产车规绝压传感器用于电池热失控监测
纳芯微发布车规级 MEMS 绝压传感器 NSPAD3N,全链路国产供应链,满足 AEC-Q100;芯片内置两套热失控判定算法,支持主控休眠状态下低功耗监测、异常唤醒,85℃下采样电流<35μA;量程 40–400kPa 可定制、16 位 SPI 输出,搭载 256 字节 FIFO 记录压力历史,DFN-8 小型封装,特殊进气结构保护敏感芯体,适配新能源电池包 BMS 压力监测。

技术应用
发布时间:2023-08-23 00:00:00 责任编辑:lina
【导读】为了达到自动驾驶目标,需要设计合适的线控转向系统,当传统汽车发生转向系统的失效问题时,汽车只能进入减速状态并最终完成停车,不能对轨迹进行精确跟踪,甚至还会造成交通事故[5-6]。由此可见,如何调节转向系统故障容错能力已经成为一项关键措施。在分布结构电驱动汽车系统中可以设置多个电机形成横摆力作用再对转向系统横向偏差进行补偿,由此确保转向系统失效的情况下也可以保持设定轨迹路线行使,实现驾驶安全性能的大幅提升[7-8]
摘要:本研究有助于提高自动驾驶状态惯性监测能力,对自动驾驶技术的提高有一定的理论支撑意义。
1 引言
为了对分布动力结构汽车进行主动控制,需要对其行驶阶段的各项动力学参数开展精确采集与分析,但在信息测试过程中需要配备高成本的传感器检测设备,并且也无法满足信号可靠度要求,同时还需关注车辆质心偏角等指标[1-2]。
为了达到自动驾驶目标,需要设计合适的线控转向系统,当传统汽车发生转向系统的失效问题时,汽车只能进入减速状态并最终完成停车,不能对轨迹进行精确跟踪,甚至还会造成交通事故[5-6]。由此可见,如何调节转向系统故障容错能力已经成为一项关键措施。在分布结构电驱动汽车系统中可以设置多个电机形成横摆力作用再对转向系统横向偏差进行补偿,由此确保转向系统失效的情况下也可以保持设定轨迹路线行使,实现驾驶安全性能的大幅提升[7-8]。现阶段,已有许多国内外学者开展了车辆动力系统运行参数方面的观测分析,形成了Luenberger 观测器、二乘估计( RLS)、卡尔曼滤波(KF)、滑模测试(SMO)、非线性监测等不同类型的算法。由于载荷存在不确定的情况,这使得车辆惯性参数如质量、横摆转动惯量也发生改变,从而对整体操控性与结构稳定性产生明显影响,对车辆惯性参数开展实时监测也成为当前的一项重要信息分析工作[9]。
虽然目前已在车辆状态分析方面获得了一定的研究进展,但尚未针对车辆惯性参数开展深入探讨[10]。根据扩展卡尔曼滤波(EKF) 与RLS 估计得到加权值,同时引入混合动力电动公交车混合估计方法[11]。为能够对车辆动力惯性参数开展非线性评价,需要开发分布结构驱动力卡尔曼滤波(DUKF) 方法与观测系统联合系统车辆惯性监测。
2 车辆状态参数联合观测系统设计
针对车辆控制系统建立并联双无迹卡尔曼滤波(DUKF) 观测方法时,根据车辆信息测试结果构建非线性车辆DUKF 状态方程并建立分析算法。在分布结构驱动电动汽车传感器中,除了具备传统传感器惯性量参数如质心横摆角速度、纵向和侧向加速度以外[12],还可以提供轮毂电机传感器进行车轮角速度测试,同时利用电压信号轮毂转矩与线控系统采集转向过程转角信号,图1给出了电动汽车双无迹卡尔曼滤波观测器的具体结构,为车辆DUKF 观测器构建以下状态计算式和观测算法。
图1 车辆DUKF观测器结构
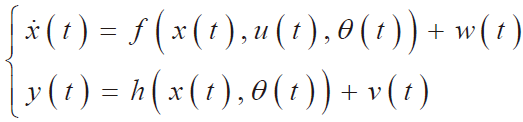 (1)
对于以上状态观测系统,x(t) ∈ ℜn、θ(t) ∈ ℜn 依次对应非线性动力观测器的状态与参数矢量,u(t) ∈ ℜn与y(t) ∈ ℜn 属于车辆非线性动力学观测器输入与量测矢量,w(t) ∈ ℜn、v(t) ∈ ℜn 属于系统过程噪与量测噪声,这2 个参数再系统中呈现不相关的忒单,并且均值都为零。
进行估计的时候,电动汽车惯性参数比运动状态的变化速度更慢,假定惯性参数呈现小幅扰动状态,可以建立以下的参数估计系统:
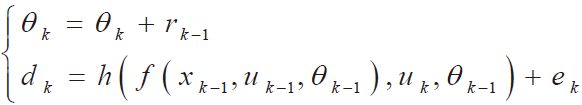 (2)
进行估计的时候,电动汽车惯性参数比运动状态的变化速度更慢,假定惯性参数呈现小幅扰动状态。
x(t) = (r z,V x,β,a y,F yij,V y)T,
y(t)=(r z,a x,a y)T
u(t)=(δ f,ωij,Tij)T,θ(t)= (m n,I zz )T (3)
由于DUKF算法属于一类递推形式的预估―校正算法,需采用离散化方法衬里车辆非线性动力学观测器。
扩展卡尔曼滤波(EKF) 方法已经成为汽车动研究领域获得广泛应用的非线性系统滤波技术,从本质层面分析,EKF 是对最优状态下的非线性系统模型实施Taylor级数一阶展开的过程,通过转换非线性滤波过程得到线性滤波结果, 经过线性化处理后形成了明显高阶项截断误差[13];UKF 属于非线性系统内进行统计特性分析的新方法,通过设定一组确定采样Sigma 点对概率密度分布结果进行近似后验证计算,同时利用Unscented 转换的方式来消除EKF 线性化过程产生的估计偏差,有效满足了车辆的非线性动力学评价要求。
3 仿真与分析
3.1 仿真工况
为电动汽车设计了一种外接分布结构驱动系统,并通过Matlab/Simulink 系统为电动汽车构建观测器,CarSim 和Simulink 之间的仿真通信利用CarSim-S 函数构成接口。进行仿真测试时,以高附着沥青路面作为车辆测试路面,初期质量1 235 kg,横摆转动惯量2 030 kg/m2。
3.2 结果分析
为了评价DUKF 观测器进行车辆状态观测的性能,选择激烈的正弦转向工况作为测试条件,形成图2 的方向盘转角,之后通过双扩展卡尔曼(DEKF) 观测器开展比较。
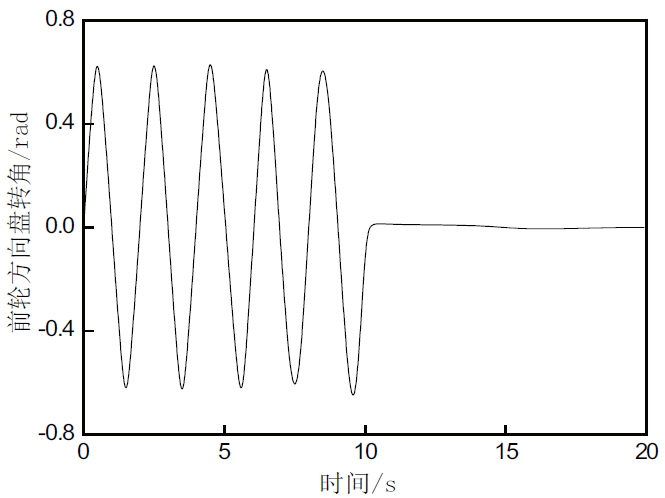
图2 转向角
图3、图4 显示了正弦转向过程的DUKF 和DEKF测试结果。分析图3、图4 可知,DUKF 和DEKF 两个观测器都可以实现车辆纵向速度和横摆角速度的稳定观测性能,都可以实现很低的状态观测误差,对局部区域进行放大分析可以发现,采用DUKF 方法进行观测得到的数据比DEKF 方法更加符合实际情况;以观测器分析车辆质心侧偏角可知,DUKF 和DEKF 对于车辆质心侧偏角观测的结果存在较大误差,这主要是因为车辆系统没有设置模型动态特性引起的,也可能是受到不准确建模参数影响而降低滤波精度引起的结果,EKF 观测值与车辆真实状态之间存在明显偏差,DUKF 相对DEKF的观测误差显著降低,这可能是由于EKF 车辆动力学系统局部线性化处理时存在高阶截断误差。
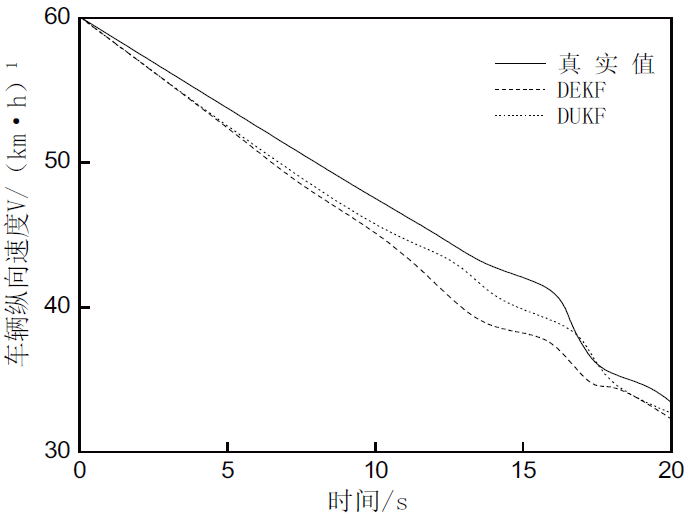
图3 车辆纵向速度结果
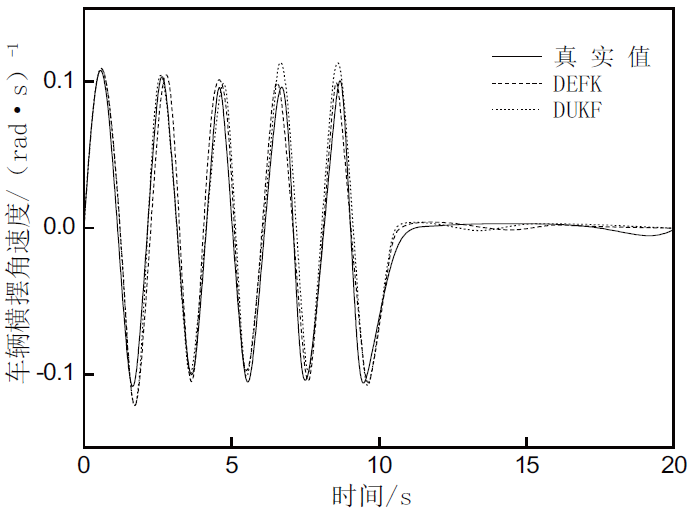
图4 车辆横摆角速度结果
4 结束语
本文开展电动汽车并联DUKF 状态观测器设计及转向工况分析,得到如下有益结果:
1)采用DUKF 方法观测数据比DEKF 方法更加符合实际情况;
2)DUKF 和DEKF 对于车辆质心侧偏角观测结果存在较大误差。
该研究有助于提高自动驾驶的稳定性,但存在对异常路况分析准确度不高的问题,期待后续引入深度学习算法进行加强。
参考文献:
[1] 黄伟杰,张希,朱旺旺,等.基于融合地图的自动驾驶激光雷达定位算法[J].传感器与微系统,2023,42(5):139-142.
[2] 金立生,韩广德,谢宪毅,等.基于强化学习的自动驾驶决策研究综述[J].汽车工程,2023,45(4):527-540.
[3] 张新锋,王万宝,柳欢,等.高速动态交通场景下自动驾驶车辆换道意图识别模型研究[J].汽车技术,2023,571(4): 8-15.
[4] 赵艳辉,段朝阳,李海峰,等.BTT机动自动驾驶仪解耦补偿控制器设计方法[J].航空兵器,2022,29(2):106-112.
[5] 蔡英凤,陆子恒,李祎承,等.基于多传感器融合的紧耦合SLAM系统[J].汽车工程,2022,44(3):350-361.
[6] 张晶威,刘铁军,李仁刚,等.自动驾驶多传感器融合的时间校准方法研究[J].汽车工程,2022,44(2): 215-224.
[7] 陈士刚.基于模型的电动汽车PTC控制方法[J].电子产品世界,2021,28(9):32-34.
[8] 张京,朱爱红.基于遗传算法和粒子群优化的列车自动驾驶速度曲线优化方法[J].计算机应用,2022,42(2):599-605.
[9] 毛广辉.自动驾驶芯片需要满足高吞吐与低时延[J].电子产品世界,2020,28(12):10+14.
[10] 邱威智,上官伟,柴琳果等.面向车路协同孪生仿真测试的多尺度滤波同步方法[J].交通运输工程报,2022,22(3):199-209.
[11] 李旭,秦嗣牧,王建春.车路协同环境下的双雷达车辆检测和跟踪优化方法[J].重庆理工大学学报(自然科学),2021,35(10):42-48.
[12] 周兵,李涛,吴晓建,等.基于双自适应无迹卡尔曼滤波的半挂车状态估计[J].湖南大学学报(自然科学版),2022,49(2):63-73.
[13] 周标准,裴福俊,董国成.基于无迹卡尔曼滤波的月球车惯性/天文组合导航算法研究[J].科学技术与工程,2012,12(24):6102-6106.
(本文来源于《电子产品世界》杂志2023年8月期)
作者:黄亚成(福建省南平市闽北高级技工学校机械教研组,福建南平 354000)
免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请联系小编进行处理。
推荐阅读:
如何更高效、更准确地测试验证带有Redriver的PCIe链路?
为您推荐
新品速递
纳芯微发布车规级 MEMS 绝压传感器 NSPAD3N,全链路国产供应链,满足 AEC-Q100;芯片内置两套热失控判定算法,支持主控休眠状态下低功耗监测、异常唤醒,85℃下采样电流<35μA;量程 40–400kPa 可定制、16 位 SPI 输出,搭载 256 字节 FIFO 记录压力历史,DFN-8 小型封装,特殊进气结构保护敏感芯体,适配新能源电池包 BMS 压力监测。
 新品速递
Diodes 公司(Diodes)(纳斯达克代码:DIOD)今日宣布推出符合汽车标准*的AHC1724Q 和 AHC1725Q霍尔效应电流传感器。针对日益增长的电动汽车(EV)市场及不断扩展的充电基础设施,这些传感器可在车载充电器(OBC)及充电桩等应用中提供精确且采用电气隔离的交直流电流测量。其超低的初级导体电阻可将功率损耗降至最低,而其紧凑型设计则支持更小尺寸的PCB,适用于空间受限的应用。
 业界新闻
作为专注新品引入的全球授权代理商,贸泽电子 2026 年第三季度新增超 5000 个可快速发货物料,汇集瑞萨、Semtech、英飞凌、Banner 等原厂新品,覆盖 IoT 边缘处理、LoRa 无线通信、车规 / 工业磁性角度传感、紧凑型 HMI 人机界面,为工业自动化、物联网项目提供原厂可追溯现货与配套技术资源,助力工程师缩短产品上市周期。
 业界新闻
在第九届中国国际进口博览会上,三星带来全新一体化车载半导体展台,提出覆盖 “大脑、记忆、感官、神经、五官” 的五层车载芯片矩阵思路。行业风向已经转变,智能汽车不再只比拼单颗座舱芯片算力,而是考验全车各类芯片协同能力。依托 Exynos Auto V920、UFS 5.0、LPDDR6、LPDDR5X-PIM 存内计算内存、车载图像传感、MLCC 以及哈曼座舱视听方案,三星搭建起全栈车载方案,依靠 Edge AI 本地实时处理、Cloud AI 持续迭代的云边协同架构,兼顾智驾安全响应、弱网可用以及车机持续 OTA 升级,适配国内新能源汽车规模化落地需求。
 业界新闻
【导读】2026 年 11 月 3 日,意法半导体(ST)正式推出首款面向大众乘用车市场的汽车安全组合传感器。本次新品是 ST 完成恩智浦汽车 MEMS 传感器业务整合后的首批量产产品,单芯片集成多轴加速度计与陀螺仪,符合 ISO 26262 车规安全标准,可用于安全气囊、车辆稳定控制等主动与被动安全系统,同时承诺长达 15 年供货周期,降低车企迭代风险。Omdia 数据显示,ADAS 带动车载 IMU 市场年增速达 17.7%。