 新品速递
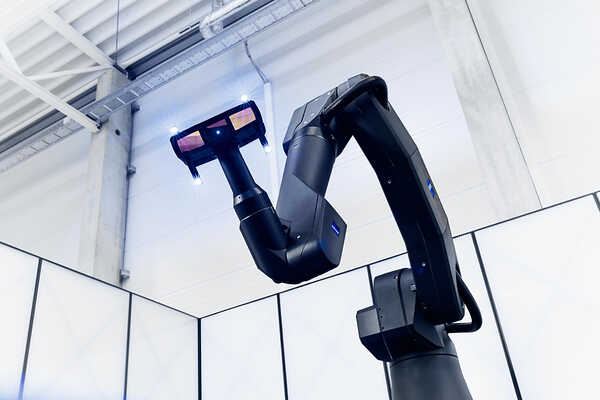
ZEISS TALOS 测量机器人:蓝光双模态采集,产线在线自动化检测
蔡司在 2026 全球创新峰会上全球首发 ZEISS TALOS 测量机器人,3.3 米行程内测量不确定度<100μm,无需外部跟踪系统与标记点;搭载 TALOS AX 蓝光测量头,单设备同步完成全场表面扫描与精密特征测量,支持离线 CAD 编程、一键调试,可耐受产线温变、振动、粉尘,适配汽车车身、航空结构件、焊缝等在线检测与实验室计量场景。

技术应用
发布时间:2025-12-25 00:00:00 来源:转载 责任编辑:lily
【导读】自动驾驶的安全行驶离不开视觉系统对周围环境的精准“洞察”,而道路上突发的石头、轮胎碎片等异常物体,恰恰是视觉感知的一大难题。本文围绕自动驾驶视觉系统的核心任务展开,先厘清目标检测与语义分割两大基础感知任务,再明确异常物体的定义与识别难点,最终详解视觉系统通过主流检测模型、分割技术及小目标检测策略应对异常物体的具体方法。
自动驾驶视觉系统都在看什么?
自动驾驶汽车要“看见”周围环境,是靠一系列传感器来完成的,其中最核心的一个就是摄像头。摄像头采集到实时图像之后,自动驾驶中的视觉感知系统会将原始图像变成机器可以理解的“环境模型”。
这个环境模型中会包括前方有没有车辆、有没有行人、车道线在哪里、交通标志是什么,甚至还有路面上的障碍物等很多信息。视觉感知是整个自动驾驶系统的基础任务之一,没有它,后续的决策和控制都无从谈起。
在自动驾驶的视觉感知体系里,有两个非常基础且核心的任务,即目标检测(Object Detection)和语义分割(Semantic Segmentation)。目标检测就是在图像里找到如汽车、人、摩托车这样的目标并给出它们的位置。语义分割则是把图像里每个像素分配到类别标签上,比如“这是道路,这是人行道,这是障碍物”这样的标记。
简单理解这两个概念,目标检测回答的是“这里有没有一个物体?它在哪里?是什么?”;而语义分割回答的是“这块区域属于什么类别”。这两类任务结合起来,就是视觉感知要做的基本工作。
什么是异常物体?
小伙伴所提及的石头这样的小障碍物,其实可以归类为异常物体。所谓“异常物体”,其实就是那些在训练集中不常出现、类别不明确,但可能对车辆安全构成威胁的物体。这类物体在视觉上可能大小、形状都很不规则,有时候颜色还和地面、阴影特别接近,这给机器识别带来很大挑战。
在日常驾驶中,最常见的障碍物就是其他车辆、行人、自行车、摩托车等一目了然的大物体。视觉系统会把这些定义为主要目标类别,在训练数据里反复学习它们的特征。
但是真实路并不是理想状态,在行驶过程中,还可能会遇到如掉落的货物、轮胎碎片、塑料袋、甚至石头这样的异常物体。这些物体不是标准的目标类别,也不一定在我们训练数据里有大量样本出现。但如果车辆高速行驶碰上这样的物体,可能造成轮胎爆胎、控制失误等安全风险。因此,对这些异常物体进行精准识别,是非常有必要的。
因为视觉感知系统主要是从数据里学特征,像石头这种偶尔才出现的场景,没有足够的例子能让系统学会判断它就是个障碍物。有时候,石头在视觉上会和路面、阴影、裂缝这些东西非常相似,对于模型来说,它很难从单张图像里判断这块石头有没有危险、离车多远、应不应该规避。对这类情况的检测和处理就成为自动驾驶感知的一大难题。
视觉任务怎么检测这些异常物体?
既然石头这样的异常物体不属于常规类别,自动驾驶视觉系统还能检测它吗?答案是,能检测,但不是简单地把它归为某类物体,而是通过多种视觉任务和策略来识别风险。
现阶段,自动驾驶已使用深度学习模型来进行视觉感知,它们在图像上学习不同物体的形状、纹理、边界等特征。像是YOLO、SSD、Faster R-CNN这些主流物体检测模型,可以在图像中找到各种目标并给出置信度和位置框。对于不属于已知类别的目标,这类模型可能不会输出如“石头”这样的明确标签,但会给出一个“未知物体/障碍物”的检测结果,以提示自动驾驶系统有一个值得注意的物体在前方。
语义分割或实例分割也是识别异常物体的主要手段,它会把图像分成如“路面”“非道路”“障碍物”等标签。只要模型在训练时学会了把“正常路面”与“路面上的异常区域”区分开来,即便它没有见过“石头”这种具体类别,也会把视觉上突兀、不属于路面的那一块像素标记为“非路面/障碍物”。像素级的标注会让系统发现道路上异常的区域,并把这些区域当作潜在障碍物上报给后续的决策与控制模块。
还有一类专门针对小型异常物体检测的视觉任务,被称为小目标检测,其主要解决的是体积很小、距离较远、外形又不规则的物体识别问题。由于这些目标在图像中只占很少的像素,传统目标检测模型很容易把它们当成噪声而忽略。为了解决这个问题,可通过引入激光雷达等其他传感器的信息,用三维点云提供的空间位置和高度线索,去约束和引导视觉模型关注那些“看起来不起眼、但在空间上确实存在”的区域。这样一来,视觉模型不再只依赖外观特征,而是可以结合真实的三维结构信息,对小障碍物的识别会更加稳定,也更不容易漏检。
总结
自动驾驶视觉系统对异常物体的识别,并非依赖单一的类别标注,而是通过目标检测、语义分割、小目标检测等多元任务协同,结合多传感器融合的辅助策略,实现对道路风险的精准洞察。从“识别已知常规目标”到“感知未知异常风险”,这一过程彰显了视觉感知技术的进阶逻辑,也为自动驾驶的安全落地筑牢了基础。未来,随着深度学习模型的优化与多传感器融合技术的深化,视觉系统对异常物体的识别将更高效、更稳定,进一步推动自动驾驶技术向更安全、更可靠的方向发展。
为您推荐
新品速递
蔡司在 2026 全球创新峰会上全球首发 ZEISS TALOS 测量机器人,3.3 米行程内测量不确定度<100μm,无需外部跟踪系统与标记点;搭载 TALOS AX 蓝光测量头,单设备同步完成全场表面扫描与精密特征测量,支持离线 CAD 编程、一键调试,可耐受产线温变、振动、粉尘,适配汽车车身、航空结构件、焊缝等在线检测与实验室计量场景。
 新品速递
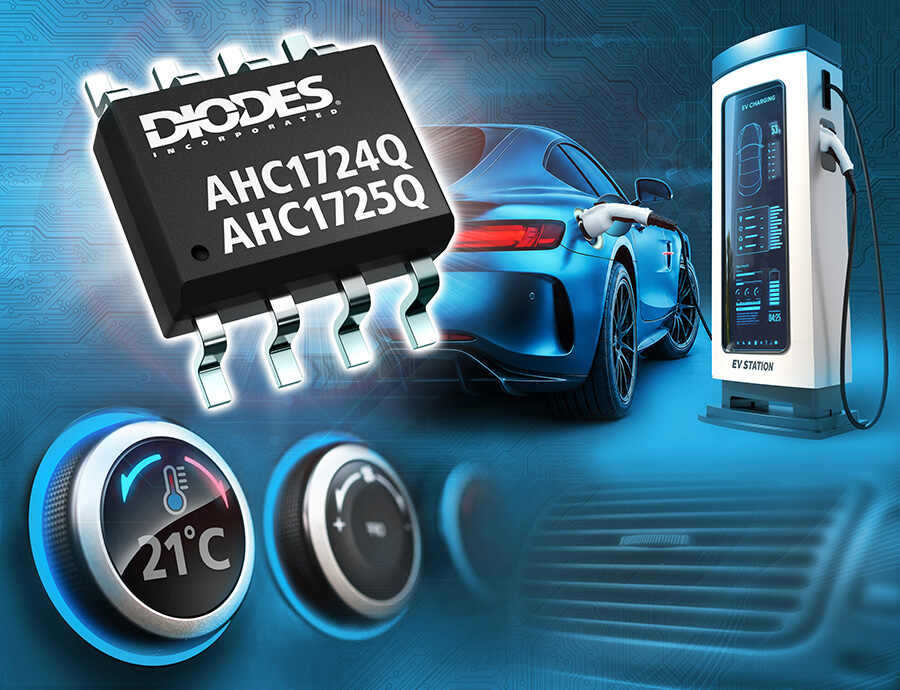
Diodes 公司(Diodes)(纳斯达克代码:DIOD)今日宣布推出符合汽车标准*的AHC1724Q 和 AHC1725Q霍尔效应电流传感器。针对日益增长的电动汽车(EV)市场及不断扩展的充电基础设施,这些传感器可在车载充电器(OBC)及充电桩等应用中提供精确且采用电气隔离的交直流电流测量。其超低的初级导体电阻可将功率损耗降至最低,而其紧凑型设计则支持更小尺寸的PCB,适用于空间受限的应用。
 业界新闻
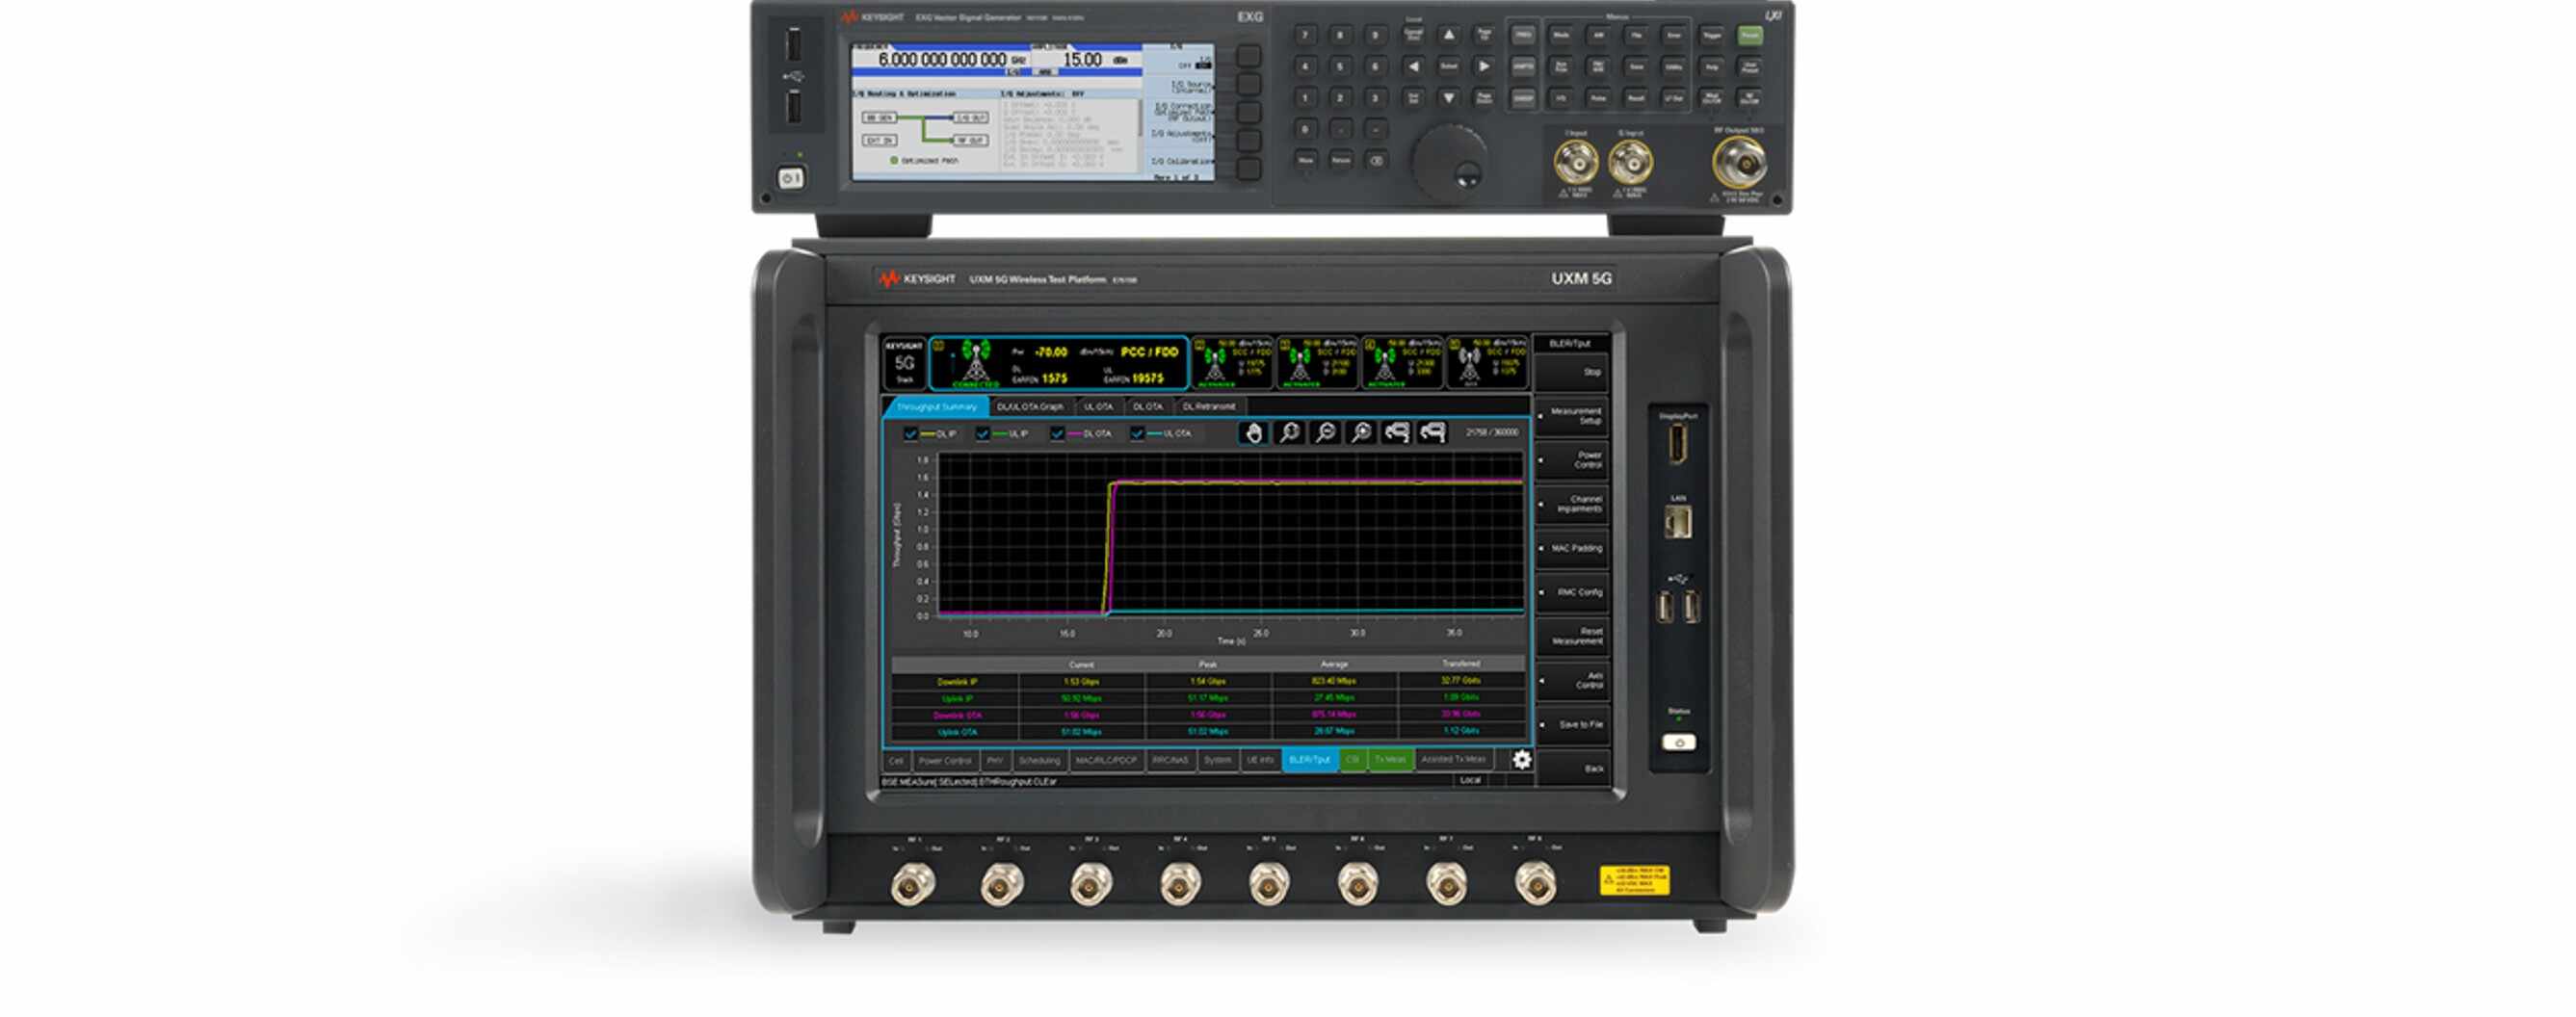
是德科技(KEYS)与北京九五智驾达成合作,依据强制性国标 GB 45672-2025《车载事故紧急呼叫系统(AECS)》,完成 AECS 紧急呼叫功能及各类异常场景的全面验证。该标准将于 2027 年 7 月 1 日强制落地,M1、N1 类车辆必须标配 AECS。本次联合验证中,九五智驾提供 AECS 服务平台与测试软件,负责 MSD 最小数据集、紧急通话业务处理;是德科技提供 GNSS 模拟器、无线通信测试仪、PSAP/TPSP 仿真软件,可复现卫星、蜂窝网络与各类异常工况。整套方案可实现可控、可复现的语音与数据传输测试,满足国标全维度要求,助力车企提前完成 AECS 合规准备。
 业界新闻
2026 年 11 月 5 日,意法半导体宣布优化 ST Edge AI Suite 开发流程,新增 Model Explorer、Dataset Factory、Model Factory、Model Bench 四款工具,整合至统一开发环境,帮助工程师在 STM32 微控制器上快速完成嵌入式机器学习模型选型、数据集制作、模型训练量化与远程硬件基准测试。套件内置 400 余款预训练模型,已支撑超 26 万个边缘 AI 项目,覆盖工业、消费电子、医疗、汽车等场景,新工具将于 11 月下旬上线。
 新品速递
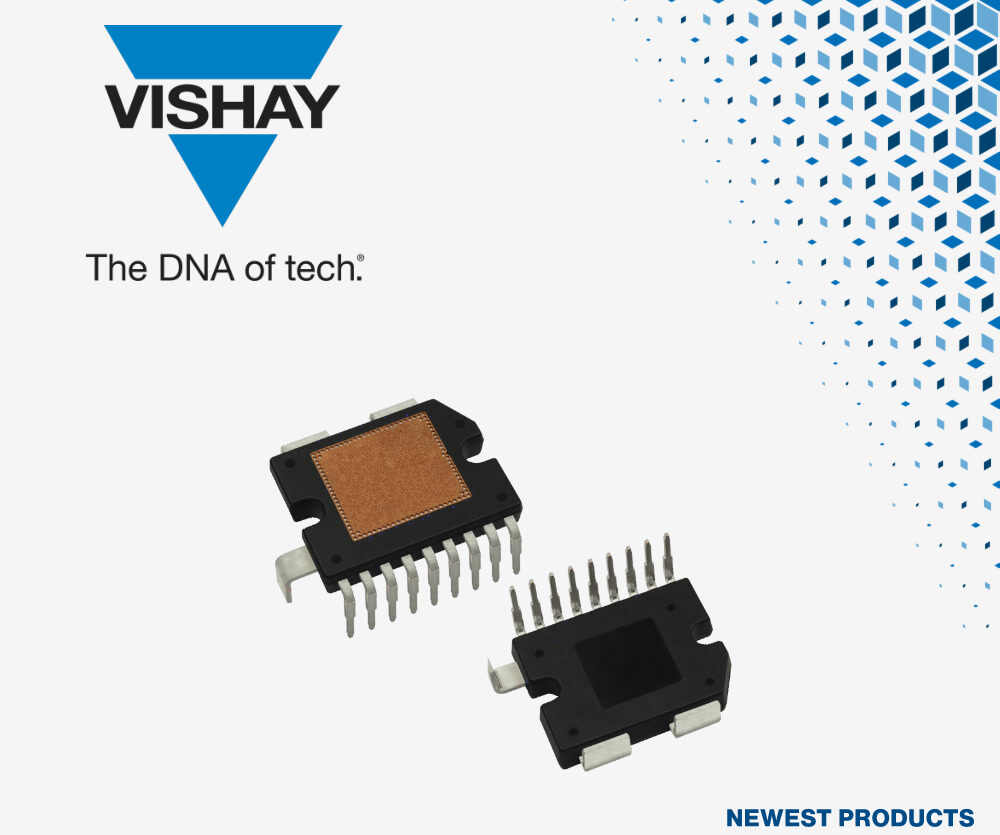
2026 年 11 月 4 日,授权代理商贸泽电子开售 Vishay VS-HOT200C080 功率 MOSFET 模块。这款 80V、200A 半桥模块采用 FlatPak HC0 注压成型封装,自带分流电阻、旁路电容与 NTC 温度检测,满足 AQG-324 车规要求,适合轻度混动 MHEV 皮带启动发电系统、轻型电动车 48V 牵引逆变器。相比分立方案,导通损耗降低 32%,PCB 空间可省 15%,宽温区间稳定性强。