【导读】在自动驾驶迈向高阶智能的进程中,SLAM(同步定位与地图构建)技术扮演着不可或缺的角色。面对“先有地图还是先有定位”这一经典悖论,SLAM通过融合多源传感器数据,在未知环境中实现自我定位与环境建图的同步进行,为车辆赋予了在GNSS失效区域依然稳健运行的能力。本文深入剖析了激光SLAM与视觉SLAM的技术特性、系统架构中的前端感知与后端优化机制、回环检测的智慧与风险控制,并探讨了SLAM在自动驾驶中的核心价值。
空间感知的工程逻辑
要理解SLAM,首先需要知道机器人定位的工作逻辑,如果机器人想要知道自己在哪里,它需要一张环境地图;而如果它想要构建一张准确的地图,它又必须知道自己每一个时刻的具体位置。SLAM的核心价值就在于它巧妙地打破了这种“先有鸡还是先有蛋”的困境,通过实时处理传感器数据,让移动载体在完全陌生的环境中,一边通过观测确定自身姿态,一边同步绘制周围环境的几何结构。这种能力对于自动驾驶汽车而言至关重要,特别是在深长的隧道、密集的摩天大楼区域或是错综复杂的地下停车场等全球导航卫星系统信号微弱甚至消失的场景中,这种能力是确保自动驾驶正常运行的关键保障。
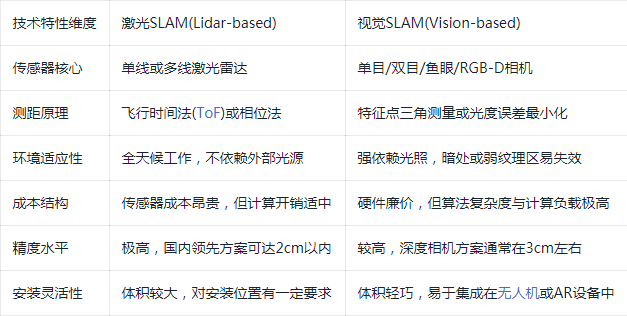
在自动驾驶的传感器方案中,激光雷达与摄像头是构建SLAM系统的两大核心硬件。激光SLAM通过发射激光束并接收反射信号,能够直接获取环境的高精度三维点云。这种数据形式具有极强的几何真实性,每一束激光回传的角度和距离信息,可以构成车辆感知周围物理世界的硬尺度。相比之下,视觉SLAM则更接近人类的感知方式,它利用单目、双目或深度相机捕获连续的图像序列。通过分析相邻图像帧之间特征点的位移,视觉SLAM能够反推出相机的运动轨迹。虽然视觉方案在光照极差或环境纹理匮乏的区域容易失效,但其丰富的色彩和纹理信息能为车辆提供超越纯几何结构的语义感知能力。
单一传感器的局限性促使自动驾驶系统向多传感器融合的方向演进。这种融合并不是简单的数据堆叠,而是一种深度协作。激光雷达可以为视觉系统提供准确的深度初值,解决单目视觉中的尺度不确定性问题;而惯性测量单元(IMU)则能以极高的频率输出加速度和角速度,在传感器采样间隔内“预填补”车辆的位姿。在紧耦合的融合框架中,这些不同频率、不同特性的数据将被送入同一个优化后端,通过复杂的数学工具,实现对车辆状态的最优估计。这种机制确保了即使在某个传感器短暂失效的极端情况下,自动驾驶系统依然能维持定位的连续性和稳定性。
系统框架的精密运作与误差修正机制
一个完整的SLAM系统由前端里程计、后端优化、回环检测和地图构建四个关键模块组成。前端处理是系统的“感知前哨”,其任务是从原始的传感器信号中提取能够代表环境特征的信息。对于视觉方案,这涉及到特征点的提取与匹配,或者是直接对像素灰度值的差异进行建模;对于激光方案,则是对点云进行下采样、配准与对齐。前端计算出的位姿变化构成了局部的运动轨迹,但由于传感器噪声和算法近似带来的微小误差,这种轨迹会随着行驶距离的增加而产生不可避免的漂移。如果没有有效的修正机制,这种“差之毫厘”的初始误差将会导致地图出现大范围的扭曲和重影。
后端优化则是系统的“逻辑中枢”,负责对前端传来的位姿信息进行全局梳理。早期的系统多采用扩展卡尔曼滤波等方法,但在处理非线性较强的长距离行驶时,其效果经常受限。现代主流方案转向了基于图优化的方式,即将每一个时刻的位姿看作图中的节点,将观测到的约束关系看作连接节点的边。后端优化的目标是通过调整这些节点的位置,使所有约束关系的“总能量”最小化。这种方法在处理大规模地图时可以表现出更强的鲁棒性,能够有效地抑制累积误差的增长。
回环检测是SLAM系统中极具智慧的设计,它赋予了载体“认路”的能力。当自动驾驶车辆经过一段长时间的行驶后回到先前经过的区域,如果回环检测模块能够识别出这一场景,系统就能建立一个跨越时空的强约束条件。这种识别依赖于词袋模型或深度学习特征。词袋模型将图像特征转化为类似文本单词的离散形式,通过统计单词出现的频率和权重来判断图像的相似性。一旦检测到回环,系统就像是把一条松散的细绳重新首尾相连并拉直,之前积累的所有位置漂移都会在后端优化中得到修正,从而确保整张地图在空间上的全局一致性。
在这里必须要提一下,回环检测是一把“双刃剑”。准确的回环匹配能够极大地提升系统精度,但错误的误报则会毁灭性地破坏地图结构。因此,在工程实践中会加入多重校验。时间一致性校验可确保检测到的回环在时间轴上是连续且合理的;几何结构校验则通过RANSAC等算法,检查两组观测在物理空间上是否真的吻合。对于自动驾驶这种安全至上的应用场景,宁可错过一些模糊的回环,也要竭力避免一次错误的判定。
SLAM在自动驾驶场景下的深度应用与价值
在自动驾驶架构中,SLAM不仅仅是感知模块的组成部分,更是连接感知、规划与执行的枢纽。SLAM提供了超越传统地图的实时定位能力。虽然高精地图(HD Map)为自动驾驶提供了丰富的静态信息,但现实世界的环境是动态变化的,道路施工、树木修剪甚至季节交替带来的植被变化,都会让预装载的地图失效。SLAM通过实时构建局部地图并与环境进行动态匹配,使得车辆能够感知到这些细微的变化,并及时更新自身的定位坐标。
此外,SLAM技术极大增强了车辆在受限环境中的自主导航能力。在多层立体停车场或高层建筑包围的街道中,卫星导航的误差可能达到数十米,这对于需要精准入位或保持车道的自动驾驶汽车来说是无法使用的。此时,SLAM可利用车载激光雷达和摄像头,通过识别停车场内的柱子、墙面特征或街道上的独特纹理,构建起一套不依赖外部信号的相对坐标系。结合轮速计和IMU的数据,车辆可以在这些环境中实现厘米级的自主避障、路径搜索以及精准泊车。
SLAM系统的另一大应用价值在于其对异构数据的融合与容错能力。一辆具备完善SLAM框架的自动驾驶汽车,在面临某个传感器由于极端天气或硬件故障而失效时,依然能够维持运行。如在浓雾天气中,视觉传感器的能见度将大幅下降,系统可以自动调高激光SLAM和IMU的权重来保持定位;而在遇到大面积的平滑玻璃幕墙时,激光雷达可能发生误判,此时视觉信息则能填补几何特征的匮乏。通过这种跨模态的互补,SLAM显著提升了自动驾驶系统的鲁棒性和安全性,使其在面对复杂多变的现实世界时,能够更加安全。
语义理解与人工智能引领的未来演进
随着深度学习技术的发展,SLAM正经历从“几何建图”向“语义建图”的变化。传统的SLAM系统虽然能精确地描绘出空间中每一个点的位置,但在它的逻辑中,行人、路标、建筑物和移动的车辆都只是没有差异的点云或像素集合。语义SLAM的出现打破了这一僵局。通过集成卷积神经网络(CNN)等算法,系统在构建几何地图的同时,能够对场景中的物体进行分类和分割。这意味着车辆能够理解它看到的不仅是一个“障碍物”,而是一个“正在准备过马路的行人”。
语义信息的引入对自动驾驶的定位稳定性有非常大的影响。在拥挤的市区交通中,大量的动态特征点(如周围行驶的车辆)会干扰前端里程计的运动估计。语义SLAM能够识别并剔除这些属于动态物体的特征点,只利用路灯、建筑立面等静态背景进行定位,从而极大地降低系统崩溃的概率。语义地图还能为更高级的人机交互和路径决策提供支持。当系统识别出前方是“学校区域”或“人行道”时,规划层可以根据语义标签预先做出减速决策,而不是仅根据几何距离被动地进行避障。
人工智能不仅改变了地图的形式,还重塑了SLAM的底层算法。基于端到端学习的视觉里程计已经开始展现出超越传统几何方法的潜力,它们通过训练大规模的驾驶数据集,能够直接学习图像序列与运动矢量之间的映射关系。而在地图渲染方面,诸如神经辐射场(NeRF)等新技术的应用,使得SLAM生成的不再是冰冷、破碎的点云,而是具有逼真光照和纹理的三维实景模型。这些模型不仅能为自动驾驶的感知决策提供更精确的参考,还极大地推动了数字孪生和高保真仿真环境的建设。
总结
从早期依赖几何特征的点云拼接,到如今融合语义理解、深度学习与神经渲染的智能建图,SLAM技术正经历一场深刻的智能化跃迁。未来,随着算法效率的提升、多模态融合的深化以及对场景语义认知能力的增强,SLAM将不再仅仅是定位工具,而将成为连接物理世界与数字孪生、支撑高阶自动驾驶与智能交通生态的核心引擎。在安全、可靠、自适应的道路上,SLAM将继续引领移动智能体走向真正意义上的环境理解与自主行动。

 新品速递