【导读】多电机之间同步的好坏直接影响到生产效率和产品质量,因此多电机同步控制的研究具有非常重要的现实意义。本文建立了基于svpwm变频调速的双电机偏差耦合控制算法的仿真模型,并用Matlab7.1仿真软件进行了仿真,对仿真结果做了分析和比较。
1.引言
随着工业技术的发展,在航空、军事、机械制造领域等需要多个电机同时驱动一个或多个工作部件进行协调控制的场合越来越多。传统的控制系统多采用单一电机实现单轴控制,电机的输出转矩有一定的限制,当传动系统需要较大的驱动功率时,必须特制功率与之相匹配的驱动电机和驱动器,使得系统的成本上升,而且过大的输出功率的电机受到制造工艺和电机性能的影响,大功率的驱动器的研制也会受到半导体功率器件的限制[1].电机在实时跟随同一目标转速的同时。还需要保持两电机问的转速同步,否则便会导致后面的机械传动精度下降。针对以上问题解决方法是采用多个电机对其进行控制,但是多电机之间同步的好坏直接影响到生产效率和产品质量,因此多电机同步控制的研究具有非常重要的现实意义[2].
本文建立了基于svpwm变频调速的双电机偏差耦合控制算法的仿真模型,并用Matlab7.1仿真软件进行了仿真,对仿真结果做了分析和比较。
2.空间矢量脉宽调制
采用脉宽调制(PWM)技术是变频器抑制谐波的主要措施。正弦波PWM(SPWM)技术首先被采用并一直沿用至今,经过不断完善,效果显着。然而它仍有不足之处,例如直流电压利用率不高、低速时存在转矩脉动、载波频率过高带来大的
开关损耗等[3].由德国学者Van Der-Broeck H W提出的空间矢量脉宽调制从根本上解决了交流电动机转矩的高性能控制问题[4].
它的基本思想是在三相交流电机上模拟直流电机转矩控制的规律,在磁场定向坐标上将定子电流矢量分解成产生磁通的励磁电流分量IM和产生转矩的转矩电流分量IT,并使两分量互相垂直,彼此独立,分别进行调节,实现转矩控制[5].SVPWM把逆变器和交流电动机视为一体,着眼于如何使电机获得圆形旋转磁场,以减少电机转矩脉动。具体地说,它以三相对称正弦电压供电时交流电机定子的理想磁链圆为基准,当电机通以三相对称正弦电压时,交流电机内产生圆形磁链,SVPWM以此圆形磁链为基准,通过逆变器功率器件的不同开关模式产生有效电压矢量来逼近基准圆,即用多边形来逼近圆形,并由它们比较的结果决定逆变器开关状态,形成PWM波[6].
3.基于matlab的双电机同步控制模型
3.1 双电机同步控制策略
目前存在的同步控制技术包括并行控制,主从控制,交叉耦合控制,偏差耦合控制。并行控制和主从控制属于非交叉耦合同步控制,当负载发生变化时,电机之间的同步精度不能够得到保证。交叉耦合控制最主要的特点就是将两台电机的速度或者是位置信号进行比较,从而得到一个差值作为附加的反镄信号。将这个附加的反馈信号作为跟踪信号,系统能够反映出任何一台电机的负载变化,从而获得良好的同步控制精度。但是这种控制策略不适合两个以上电动机的同步控制情形。偏差耦合控制的主要思想是将某一台电机的速度反馈同其它电机的速度反馈分别作差,然后将得到的偏差相加作为该电机的速度补偿信号。这种偏差椭合控制策略能够克服以上各种控制策略的缺点,实现很好的同步性能[7].
3.2 偏差耦合PID控制系统
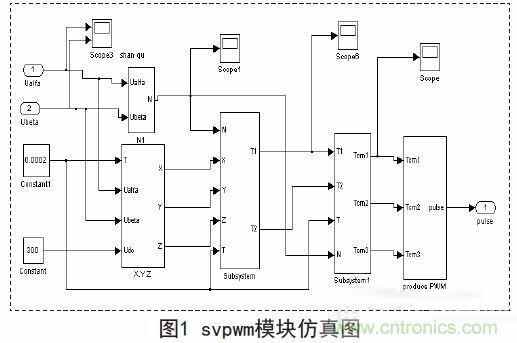
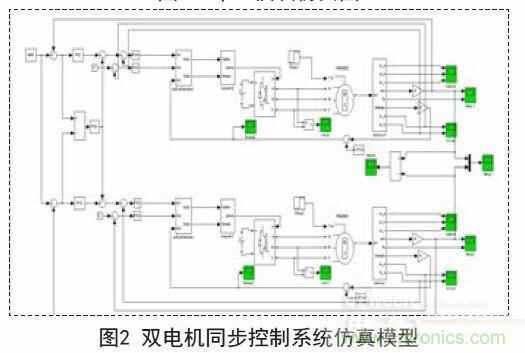
PlD控制有很强的生命力,它对于大多数过程都具有良好的控制效果和鲁棒性,而且算法原理简明,参数物理意义明确,理论分析体系完整且应用经验丰富。因此针对系统中的抑制干扰特性这一方面的要求可以采用PID控制器。对单电机的控制采用双闭环设计,通过svpwm进行调速,使系统具有良好的稳定性,svpwm调速模块仿真图如图1所示。然后将两台电机反馈回来的转速差作差,再通过PID调节作为当负载有变化时的转速反馈额外补偿。系统仿真模型如图2所示。
[page]
4.系统仿真结果分析
系统中电机选用交流永磁同步电机(PMSM),通过simulink对本文中的模型进行仿真实验。
在系统matlab7.1中,使用的电机模型的主要参数为:定子电阻Rs=0.0918Ω,交直轴定子电感Ld=Lq=0.000975H,转子磁场磁通λ=0.1688Wb,转动惯量J=0.003945kg·㎡,粘滞摩擦系数B=0.0004924N·m·s,极对数P=4.
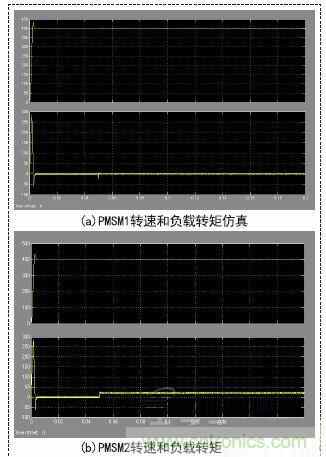
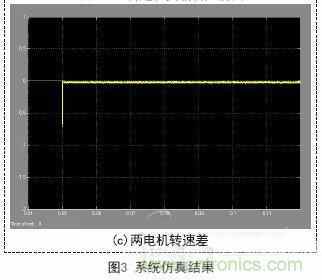
将电机转速设定为400r/min,让电机进行零负载启动。设定仿真时间为0.2s,为了验证负载改变对系统产生的影响和双电机的跟随性能,在t=0.05s时,给PMSM2突加一个TM=20N·m的负载转矩。仿真图形如图3所示。
由图3可以看出电机在启动后很快达到稳定状态,转子的转速稳定到400r/min.当电机PMSM2突加负载转矩后,PMSM2转速经过短暂的下降后快速达到稳定,转矩恒定在20N·m.
PMSM1转速受到PMSM2负载改变的影响,出现微小的下降,然后快速恢复稳定,转矩也出现微小的波动后迅速恢复稳定。说明基于svpwm调速的PID双闭环控制系统有较强的鲁棒性,双电机间偏差耦合补偿策略当某一电机负载改变时,另一个电机有良好的跟随性能。
t-size: 14px; color: rgb(68, 68, 68); line-height: 22px; text-indent: 2em; font-family: 宋体, Georgia, verdana, serif;">
5.结束语
系统在采用偏差耦合控制策略的基础上加入PID控制补偿器,使系统能够很好的实现同步控制。每台电机都采用专门的控制器和速度补偿模块,通过svpwm方式对电机进行调速,并采用电流环与速度环的双闭环控制,即每台电机及其控制器组成一个闭环系统,各子系统之间通过速度补偿模块进行耦合,形成完整的控制系统,增强了系统的抗干扰性。仿真结果表明,基于svpwm的PID双闭环系统具有超调量小、响应迅速、鲁棒性强等特点,而加入偏差耦合控制策略的双电机控制系统具有良好的同步性。

 技术应用



