【导读】随着 Oculus、VIVE 等虚拟现实产品相继面世,VR 产业正逐渐进入人们的视线。然而,即使是最尖端的 VR 产品,目前仍然无法解决晕眩问题 ,成为阻碍虚拟现实产业爆发的最后几块绊脚石中最严重的一块。
VR 晕眩四大原因:
1、VR 晕眩原理其实非常简单,因为眼睛看到的(VR)画面与从耳朵内的前庭系统所感受到的(真实位置)信息不匹配,两种信息在脑袋里面打架,从而产生晕眩感。
比如说你在坐“VR 过山车”时,视觉上你正处于画面中的状态,在做剧烈的高速运动,但是前庭系统却表示你并没有在运动,这时就会导致头晕。
2、另一个原因,则是因为在 VR 眼镜中观察到的运动存在着迟延滞后现象:你摆动脑袋,而虚拟世界需要花零点几秒才能扑捉到你的动作。
在 VR 这样全视角的屏幕中,这样的延迟是造成晕眩的最大问题。
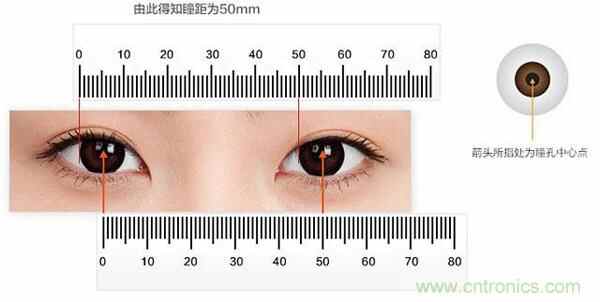
3、另外,由于每个人的瞳距不一,对某些人来说,人眼瞳孔中心、透镜中心、画面中心三点并非一线,从而出现重影现象,看久了人也会非常容易头晕。
4、最后,景深不同步,也是眩晕的原因之一。比如说,在你的面前,有一张桌子,在桌子上,近处放了一个杯子,远处放了一个玩偶。你看着近处的杯子,按理来说远处的玩偶应该模糊不清,但是现在,远处的玩偶也看的非常清晰。
总的来说,VR 设备对现实的模拟不够真实,还无法真正地欺骗到大脑,受到困扰的大脑不堪重负,才会造成眩晕的问题。
眩晕问题的解决之道:
1、电前庭刺激
针对第一个晕眩因素,目前国外正有一家名叫 vMocion 的公司,打算利用梅奥医学中心的航空航天医学和前庭研究实验室花费 10 多年研究的技术去解决这个问题。这项技术名为电前庭刺激 (GVS),将电极放在策略性位置(每只耳朵后要放置两个电极,一个在前部,一个在颈背),追踪用户内耳的感知运动,并将视野范围的运动触发成 GVS 同步指令,刺激产生三维运动。如果行得通的话,它可以让用户完全沉浸在当前的环境中,真正感觉在自己驾驶的宇宙飞船在俯冲或转弯。
2、降低延迟
选购虚拟现实设备,很重要的一个指标是从转动头部到转动画面的延迟。这是目前在技术上能够减轻晕眩感最热门的部分。研究表明,头动和视野的延迟不能超过 20ms,不然就会出现眩晕。
20ms 的延迟时间对于 VR 头显而言是一个非常大的挑战。首先设备需要足够精确的办法来测定头部转动的速度、角度和距离,这可以使用惯性陀螺仪(反应灵敏但是精度差)或者光学方法来实现。然后计算机需要及时渲染出画面,显示器也需要及时地显示出画面,这一切都需要在 20ms 以内完成。相应的,如果每一帧显示的时间距离上一帧超过 20ms,那么人眼同样也会感到延迟。所以,VR 头显的画面刷新率应该超过 50FPS,目前来说 60FPS 是一个基准。但是要想做到更好的效果,这个刷新率还应该接着往上提,比如目前 Oculus Rift CV1 和 HTC Vive 采用了 90hz 刷新率,而 Sony Project Morpheus 采用的是 120hz 刷新率。
另外一个办法,就是降低余晖,低余晖显示对 VR 头显的意义在于,头动时物体的轨迹更加接近于物理世界的真实轨迹,在一定刷新率下不会产生让人能够觉察到的拖影。要达到这个目的,目前的 LCD 显示器是有心无力的,只能使用 OLED 等新型显示器,由于其每个像素都是主动发光的,所以 OLED 屏幕可以做到低余晖。实际上,Oculus 和 Valve 都使用了 AMOLED 的低余晖显示屏,Sony 则使用了自家的 OLED 显示屏。
3、调节镜片之间的距离
在最原始的“手机盒子”中大家其实并没有考虑到这一点,大家考虑更多的只是怎样适配不同近视的用户(有些盒子连这都没考虑),记得应该是三星首先利用了滑轮调节镜片之间距离的设计,可以自由调节两个镜片之间的距离。另外,也有方案显示可以通过蓝牙控制器等调节画面的中心点。从而保证画面中心、镜片中心、人眼中心三点一线。避免重影,避免晕眩。
4、光场摄影
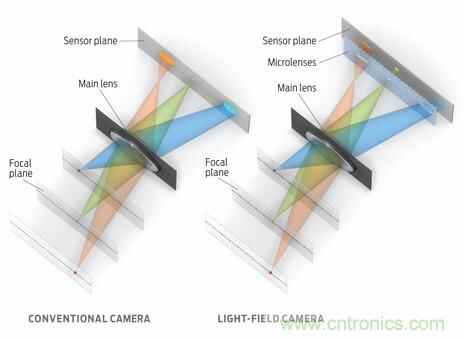
一个光场快照可以在图片获取后给照片进行聚焦、曝光、甚至调整景深。 它不仅仅记录落在每个感光单元所有光线的总和, 光场
相机还旨在测定每个进入的光线强度和方向。有了这些信息, 您就可以生成不只是一个, 而是每一个在那一刻进入相机视野的可能的图象。例如,摄影师常常会调整相机的镜头,以便对面部进行聚焦,刻意模糊背景。也有人想要得到模糊的面部,背景要十分清晰。有了光场摄影,同一张照片,你可以获得任何效果。
目前在这方面做得最好的 Magic Leap。Magic Leap 做的不是在显示屏上显示画面,而是直接把整个数字光场投射到使用者的视网膜上,从而可以让使用者可以根据人眼的聚焦习惯自由地选择聚焦的位置,以准确的虚实结合模拟人眼的视觉效果。根本不用提及刷新率和分辨率等问题,Magic Leap 从另一个方向,用另一种方法一下解决了所有问题。
5、添加虚拟参考物
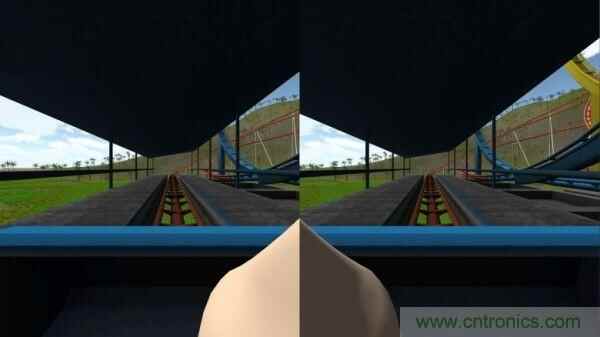
普杜大学计算机图形技术学院的研究人员去年就发现,只要在 VR 场景中加一个虚拟的鼻子,就能解决头晕等问题。研究人员在各种虚拟场景中对 41 名参与者进行了测试,一部分人会有虚拟鼻子,一部分没有。结果发现,有鼻子的人都能保持更长时间的清醒。
研究人员称,之所以能产生治晕的效果,可能是因为人需要一个固定的视觉参照物,所以就算在 VR 中加入一个汽车仪表盘,也能产生相同的效果。
晕眩问题是阻碍虚拟现实爆发的最重要原因,相信时间将是解决一切问题的万能钥匙,期待在不远的将来,我们能够体验到不晕的虚拟现实。上天、入地、下海,躺在家里,真实经历一切的美好,真好。

 技术应用



