基础知识

光栅常数,什么是光栅常数?

发布时间:2012-04-18 17:38:42

光栅常数,什么是光栅常数?


什么是光栅常数


      grating constant 光栅的重要参数。

是光栅两刻线之间的距离,用d表示。

波在传播时,波阵面上的每个点都可以被认为是一个单独的次波源;这些次波源再发出球面次波,则以后某一时刻的波阵面,就是该时刻这些球面次波的包迹面(惠更斯原理)。

通常所讲的衍射光栅是基于夫琅禾费多缝衍射效应工作的。描述光栅结构与光的入射角和衍射角之间关系的公式叫“光栅方程”。

一个理想的衍射光栅可以认为由一组等间距的无限长无限窄狭缝组成,狭缝之间的间距为d,称为光栅常数。当波长为λ的平面波垂直入射于光栅时,每条狭缝上的点都扮演了次波源的角色;从这些次波源发出的光线沿所有方向传播(即球面波)。

   由于狭缝为无限长,可以只考虑与狭缝垂直的平面上的情况,即把狭缝简化为该平面上的一排点。则在该平面上沿某一特定方向的光场是由从每条狭缝出射的光相干叠加而成的。在发生干涉时,由于从每条狭缝出射的光的在干涉点的相位都不同,它们之间会部分或全部抵消。

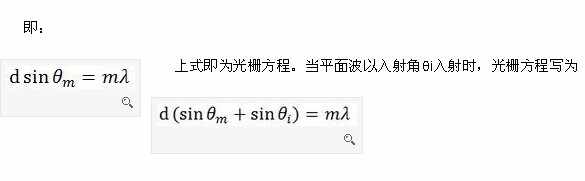
     然而,当从相邻两条狭缝出射的光线到达干涉点的光程差是光的波长的整数倍时,两束光线相位相同,就会发生干涉加强现象。以公式来描述,当衍射角θm满足关系dsinθm/λ=|m|时发生干涉加强现象,这里d为狭缝间距,即光栅常数,m是一个整数,取值为0,±1,±2,……。这种干涉加强点称为衍射极大。因此,衍射光将在衍射角为θm时取得极大。

光栅方程式见下图
:

光栅常数


衍射光栅


平行、等宽而又等间距的多缝装置称为衍射光栅。它是利用光的衍射和干涉现象进行分光的一种色散元件,衍射光栅有透射式和反射式两种,光谱仪常用的是反射光栅,它的缝是不透明的反射铝膜。在一块极其平整的毛坏上镀上铝层,刻上许多平行、等宽而又等距的线槽,每条线槽起着一个“狭缝”的作用,每毫米刻线有1200条、2400条或3600条,整块光栅的刻线总数几万条到几十万条。
反射光栅从形状上可分为平面光栅,凹面光栅和阶梯光栅,
从制作方法上又可分为机刻光栅和全息光栅。

在一般的反射光栅中,由于光栅衍射中没有色散能力的零级衍射的主极大占去衍射光强的大部分(80%以上),随着主极大的级次增高,光强迅速减弱(见下图)。因此,使用这种反射光栅时,其一级较弱,二级衍射更弱。为解决这个问题,将光栅的线槽刻成锯齿形,使其具有定向“闪耀”能力,把能量集中分布在所需的波长范围。光栅复制技术的发展,大大降低了生产成本并缩短生产周期,使光栅得到广泛应用。

要采购线槽么,点这里了解一下价格!

为您推荐

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖 业界新闻

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖

11 月 19 日 SC26 国际超算大会传来重大喜讯,依托全国产十万卡 AI 超集群曙光 8000(登峰)算力支撑的两项科研成果大放异彩:中科大团队的铁钼辅因子量子化学计算成果斩获戈登・贝尔奖,SD3 全球公里级气象模拟系统入围戈登・贝尔气候建模奖决赛。曙光 8000 于今年 7 月投用,采用原生超智融合架构,统一承载科学计算与 AI 计算,上线后高负载稳定运行。本次获奖标志国产超大规模算力,已经从硬件规模突破,走向支撑世界级原创科学发现。

AI&loT 互联技术

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测 新品速递

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测

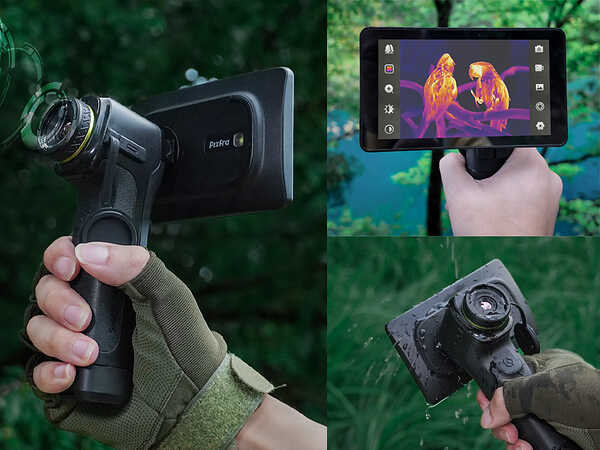
11 月 18 日,大华股份旗下华感科技发布星界一体机 AH210P,作为 AH210 升级款,主打户外探险、夜视观察、搜索救援场景。新品搭载四向 225° 旋转折叠屏,收纳便携;配备等效 21mm 大镜头,最远探测距离可达 1500 米。依托自研 ISP 蝰蛇超分算法、PIPS 3.0 Pro 图像技术与 FPGA 图像处理平台,提升复杂环境下成像细节;同时采用双电智能协同方案实现换电不断电,搭配 IP67 防尘防水,适配山林、沙漠、水域等各类全地形户外环境。电子元件技术网获悉:华感科技注册资本4.42 亿元,业务覆盖国内200+地市、海外180+国家和地区。主导或参与制定国家、行业及团体标准近10项,取得软件著作权逾10项、专利近300项。华感科技致力于用温度感知世界,研发领先的热成像产品和全场景数智解决方案服务于全球客户。

传感技术 温度传感器 传感器 大华电源

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心 技术应用

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心

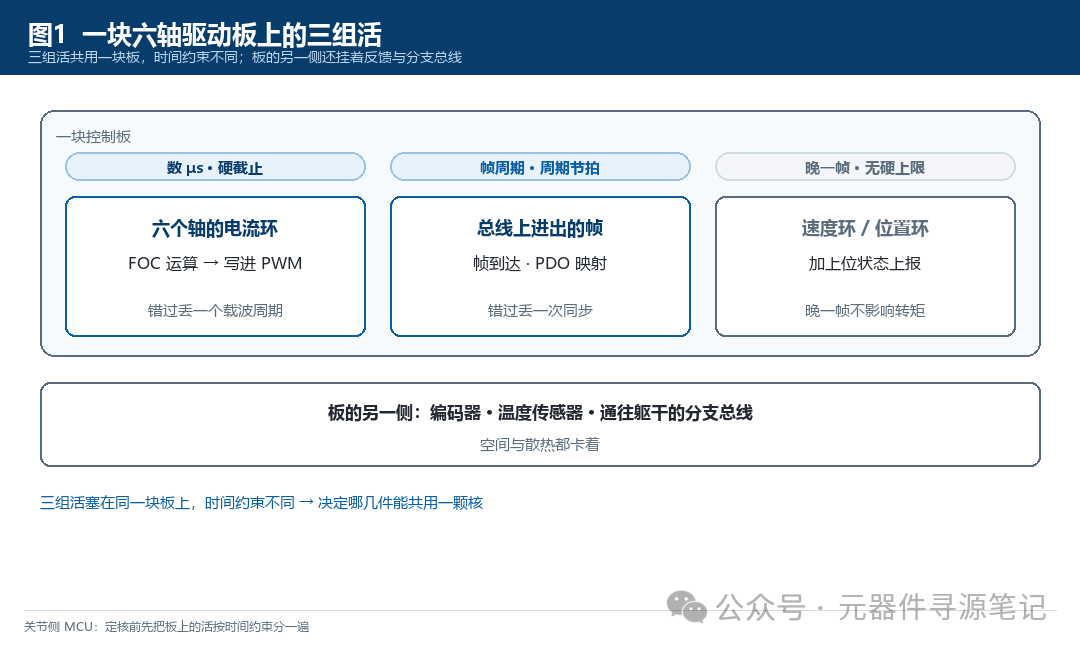
六轴机器人单块驱动板要同时承载六路关节电流采样、编码器反馈、母线电压采集,并以 125μs EtherCAT 同步周期为基准,并行完成三类任务:数微秒硬截止的电流环 FOC 运算、严格帧周期的总线收发、以及速度环 + 位置环与上位状态上报。三类任务实时约束差异极大,再叠加板上编码器、温度采集与分支总线负载,CPU 核心如何划分成为硬件选型首要问题。本文先拆解一个控制周期内五步执行流程,再依次给出单核、双核、三核的任务分配方案,区分同构 / 异构双核的差异,最后给出一套可直接对照硬件参数执行的定核判定流程,仅限关节侧实时 MCU 讨论,不含整机 MPU 主控。

通信广电 互联技术 CPU

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理 电路图集

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理

很多硬件工程师都见过树莓派 3B 上分立器件搭建的理想二极管防倒灌电路,但分立方案存在电流、Vgs、器件匹配等局限。本文换个思路,拆解集成理想二极管芯片 MPQ5852,它支持 5~36V 宽电压输入。文章从芯片内部框图入手,依次讲解使能、电压检测、VS 模拟采样,重点解析它内置开关电源生成浮地电压、驱动 NMOS 上管的巧妙架构,以及三组比较器实现导通 / 关断的控制逻辑,带你弄懂低压降防反灌的实现思路。

能源电路 电源管理 测试测量

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆