基础知识

电子警察工作原理

发布时间:2012-08-12 00:00:00

电子警察,目前在交通领域比较热门的技术和工具。那电子警察工作原理是什么呢?本文收集整理了一些关于电子警察的资料,希望对大家理解电子警察工作原理有帮助。
 电子警察工作原理
电子警察工作原理
1、电子眼采用感应线来感应路面上的汽车传来的压力,通过传感器将信号采集到 中央处理器,送寄存器暂存(该数据在一个红灯周期内有效);
2、在同一个时间间隔内(红灯周期内),如果同时产生两个脉冲信号,即视为“有效”,简单的说,就是如果当时红灯,头轮过线了,而后轮没出线,则只产生了一个脉冲,在没有连续的两个脉冲时,不拍照;
3、有些情况是:有的人开车前轮越过线了,怕被拍到,于是他又倒一下车,回到线内,结果还是被照了,什么原因?就是因为一前一后的,产生了“一对”脉冲信号(这一对脉冲是在同一个红灯周期内产生的)
4、黄灯亮时,拍照系统延时2s后启动;红灯亮时,系统已经启动;绿灯将要亮时,提前2s关闭系统,主要是为了防止误拍。所以很多出租车司机都知道,差不多就可以走了,一样没事就这个道理。
 
电子警察后期处理:
   当图像被下载传输指挥中心以后,就需要对图像进行登记、编号、公告,再传输到中心计算机数据库,以备各种机关调用。
 电子警察工作原理
电子警察工作原理
电子警察系统特点
 车辆捕获率 -----100%(不包括二轮摩托车等)。
 识别时间-----约1秒。
 车牌识别率-----白天95%以上,晚上90%以上。
 适用车速 ------5-180Km/h
 
1、违章电视抓拍的原理
有两种方式,一种是地下埋设感应线圈,横杆上架设数码相机,用于对闯红灯的抓 拍,另一种是架设摄像机,用于对超速、闯红灯违章停车等进行实时录相。无论哪种方式,都会对于违章车辆拍摄至少三张图片,一张是瞬间违章图片,一张是号牌识别图片,一张是全景图片。不论哪种方式,都是24小时开机拍摄,图片保留时间一般是一周。
 
2、违章处理过程
指挥中心收到图片,会将车牌号信息与车管所信息相比对,从而调出车辆的综合信息,如车主、车型、颜色等,然后由信息处理人员录入北京市公安交通管理局网站, 以使违章车主能够进行查询。
 
3、信息损失问题
不是所有违章的车辆都能够被拍下来,只有车牌图片清晰的情况下,信息录入人员才能将违章车辆输入数据库进行处理。
 
4、拍摄范围:
一个摄像机通常只拍一个车道,少数可拍两个车道,一般都是设在从左向右数的第一和第二条车道上。数码相机的拍摄范围较宽,所以在城区内大多数都能够拍到同向所有的车道。
电子警察与我们日常生活息息相关,能够很好理解电子警察的工作原理,将可以有效地降低被拍摄受处罚的机率,如想了解更多相关信息,也可以登录我爱方案网www.52solution.com查阅。
要采购相机么,点这里了解一下价格!

为您推荐

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖 业界新闻

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖

11 月 19 日 SC26 国际超算大会传来重大喜讯,依托全国产十万卡 AI 超集群曙光 8000(登峰)算力支撑的两项科研成果大放异彩:中科大团队的铁钼辅因子量子化学计算成果斩获戈登・贝尔奖,SD3 全球公里级气象模拟系统入围戈登・贝尔气候建模奖决赛。曙光 8000 于今年 7 月投用,采用原生超智融合架构,统一承载科学计算与 AI 计算,上线后高负载稳定运行。本次获奖标志国产超大规模算力,已经从硬件规模突破,走向支撑世界级原创科学发现。

AI&loT 互联技术

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测 新品速递

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测

11 月 18 日,大华股份旗下华感科技发布星界一体机 AH210P,作为 AH210 升级款,主打户外探险、夜视观察、搜索救援场景。新品搭载四向 225° 旋转折叠屏,收纳便携;配备等效 21mm 大镜头,最远探测距离可达 1500 米。依托自研 ISP 蝰蛇超分算法、PIPS 3.0 Pro 图像技术与 FPGA 图像处理平台,提升复杂环境下成像细节;同时采用双电智能协同方案实现换电不断电,搭配 IP67 防尘防水,适配山林、沙漠、水域等各类全地形户外环境。电子元件技术网获悉:华感科技注册资本4.42 亿元,业务覆盖国内200+地市、海外180+国家和地区。主导或参与制定国家、行业及团体标准近10项,取得软件著作权逾10项、专利近300项。华感科技致力于用温度感知世界,研发领先的热成像产品和全场景数智解决方案服务于全球客户。

传感技术 温度传感器 传感器 大华电源

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心 技术应用

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心

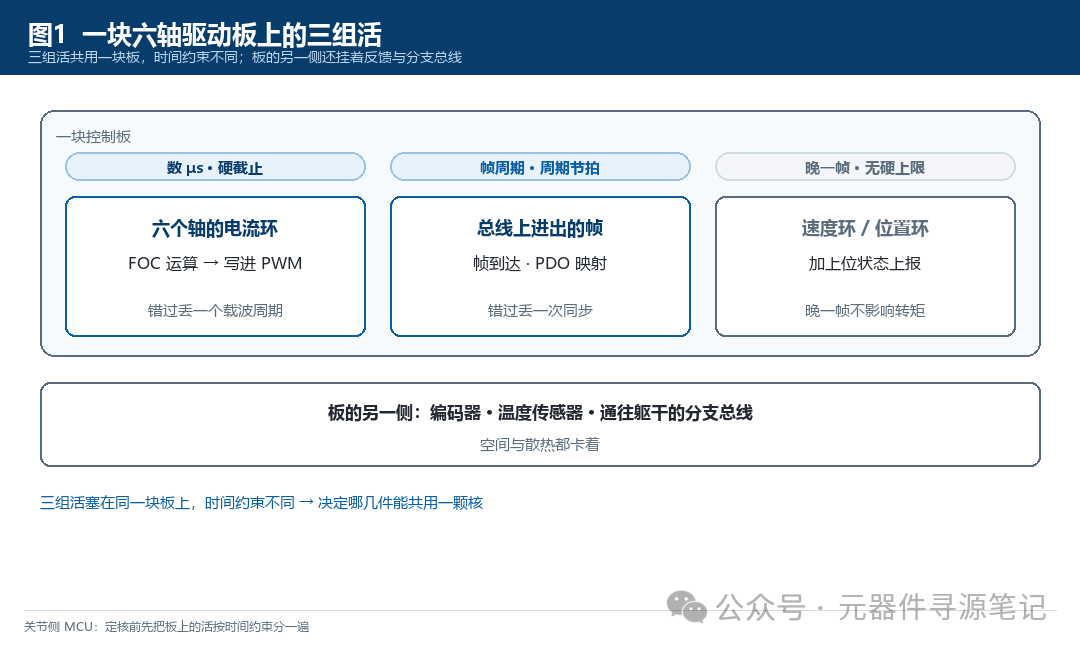
六轴机器人单块驱动板要同时承载六路关节电流采样、编码器反馈、母线电压采集,并以 125μs EtherCAT 同步周期为基准,并行完成三类任务:数微秒硬截止的电流环 FOC 运算、严格帧周期的总线收发、以及速度环 + 位置环与上位状态上报。三类任务实时约束差异极大,再叠加板上编码器、温度采集与分支总线负载,CPU 核心如何划分成为硬件选型首要问题。本文先拆解一个控制周期内五步执行流程,再依次给出单核、双核、三核的任务分配方案,区分同构 / 异构双核的差异,最后给出一套可直接对照硬件参数执行的定核判定流程,仅限关节侧实时 MCU 讨论,不含整机 MPU 主控。

通信广电 互联技术 CPU

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理 电路图集

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理

很多硬件工程师都见过树莓派 3B 上分立器件搭建的理想二极管防倒灌电路,但分立方案存在电流、Vgs、器件匹配等局限。本文换个思路,拆解集成理想二极管芯片 MPQ5852,它支持 5~36V 宽电压输入。文章从芯片内部框图入手,依次讲解使能、电压检测、VS 模拟采样,重点解析它内置开关电源生成浮地电压、驱动 NMOS 上管的巧妙架构,以及三组比较器实现导通 / 关断的控制逻辑,带你弄懂低压降防反灌的实现思路。

能源电路 电源管理 测试测量

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆