kalman)滤波是一种高效率的递归
滤波器(自回归滤波器), 它能够从一系列的不完全包含噪声的测量(英文:measurement)中,估计动态系统的状态。
kalman)滤波应用实例
卡尔曼滤波的一个典型实例是从一组有限的,对物体位置的,包含噪声的观察序列预测出物体的坐标位置及速度. 在很多工程应用(雷达, 计算机视觉)中都可以找到它的身影. 同时,卡尔曼滤波也是控制理论以及控制系统工程中的一个重要话题。
比如,在雷达中,人们感兴趣的是跟踪目标,但目标的位置,速度,加速度的测量值往往在任何时候都有噪声.卡尔曼滤波利用目标的动态信息,设法去掉噪声的影响,得到一个关于目标位置的好的估计。这个估计可以是对当前目标位置的估计(滤波),也可以是对于将来位置的估计(预测),也可以是对过去位置的估计(插值或平滑).
kalman)滤波命名
这种滤波方法以它的发明者鲁道夫.E.卡尔曼(Rudolf E. Kalman)命名. 虽然Peter Swerling实际上更早提出了一种类似的算法。
斯坦利.施密特(Stanley Schmidt)首次实现了卡尔曼滤波器.卡尔曼在NASA埃姆斯研究中心访问时,发现他的方法对于解决阿波罗计划的轨道预测很有用,后来阿波罗飞船的导航电脑使用了这种滤波器. 关于这种滤波器的论文由Swerling (1958), Kalman (1960)与 Kalman and Bucy (1961)发表.
目前,卡尔曼滤波已经有很多不同的实现.卡尔曼最初提出的形式现在一般称为简单卡尔曼滤波器.除此以外,还有施密特扩展滤波器,信息滤波器以及很多Bierman, Thornton 开发的平方根滤波器的变种.也行最常见的卡尔曼滤波器是锁相环,它在收音机,计算机和几乎任何视频或通讯设备中广泛存在。
kalman)滤波滤波器的算法
首先,我们先要引入一个离散控制过程的系统。该系统可用一个线性随机微分方程(Linear Stochastic Difference equation)来描述:
X(k)=A X(k-1)+B U(k)+W(k)
再加上系统的测量值:
Z(k)=H X(k)+V(k)
上两式子中,X(k)是k时刻的系统状态,U(k)是k时刻对系统的控制量。A和B是系统参数,对于多模型系统,他们为矩阵。Z(k)是k时刻的测量值,H是测量系统的参数,对于多测量系统,H为矩阵。W(k)和V(k)分别表示过程和测量的噪声。他们被假设成高斯白噪声(White Gaussian Noise),他们的covariance 分别是Q,R(这里我们假设他们不随系统状态变化而变化)。
对于满足上面的条件(线性随机微分系统,过程和测量都是高斯白噪声),卡尔曼滤波器是最优的信息处理器。下面我们来用他们结合他们的covariances 来估算系统的最优化输出(类似上一节那个温度的例子)。
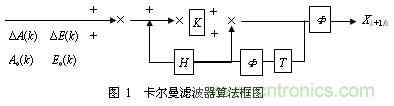
首先我们要利用系统的过程模型,来预测下一状态的系统。假设现在的系统状态是k,根据系统的模型,可以基于系统的上一状态而得到系统现在状态预测值:
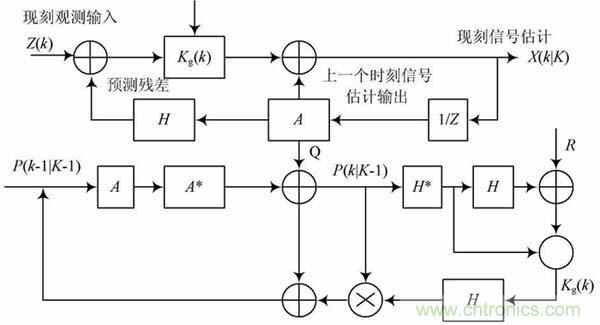
X(k|k-1)=A X(k-1|k-1)+B U(k) ……… (1)
式(1)中,X(k|k-1)是利用上一状态预测的结果,X(k-1|k-1)是上一状态最优的结果,U(k)为现在状态的控制量,如果没有控制量,它可以为0。
到现在为止,我们的系统结果已经更新了,可是,对应于X(k|k-1)的covariance还没更新。我们用P表示状态预测值的covariance:
P(k|k-1)=A P(k-1|k-1) A’+Q ……… (2)
式(2)中,P(k|k-1)是X(k|k-1)对应的covariance,P(k-1|k-1)是X(k-1|k-1)对应的covariance,A’表示A的转置矩阵,Q是系统过程的covariance。式子1,2就是卡尔曼滤波器5个公式当中的前两个,也就是对系统的预测。
现在我们有了现在状态的预测结果,然后我们再收集现在状态的测量值。结合预测值和测量值,我们可以得到现在状态(k)的最优化估算值X(k|k):
X(k|k)= X(k|k-1)+Kg(k) (Z(k)-H X(k|k-1)) ……… (3)
其中Kg为卡尔曼增益(Kalman Gain):
Kg(k)= P(k|k-1) H’ / (H P(k|k-1) H’ + R) ……… (4)
到现在为止,我们已经得到了k状态下最优的估算值X(k|k)。但是为了要另卡尔曼滤波器不断的运行下去直到系统过程结束,我们还要更新k状态下最优化值X(k|k)的covariance:
P(k|k)=(I-Kg(k) H)P(k|k-1) ……… (5)
其中I 为1的矩阵,对于单模型单测量,I=1。当系统进入k+1状态时,P(k|k)就是式子(2)的P(k-1|k-1)。这样,算法就可以自回归的运算下去。卡尔曼滤波器的原理基本描述了,式子1,2,3,4和5就是他的5 个基本公式。
根据这5个公式,可以很容易的实现计算机的程序。下面,我会用程序举一个实际运行的例子
2.简单例子
这里我们结合第二第三节,举一个非常简单的例子来说明卡尔曼滤波器的工作过程。所举的例子是进一步描述第二节的例子,而且还会配以程序模拟结果。
根据第二节的描述,把房间看成一个系统,然后对这个系统建模。当然,我们见的模型不需要非常地精确。我们所知道的这个房间的温度是跟前一时刻的温度相同的,所以A=1。没有控制量,所以U(k)=0。因此得出:
X(k|k-1)=X(k-1|k-1) ……….. (6)
式子(2)可以改成:
P(k|k-1)=P(k-1|k-1) +Q ……… (7)
因为测量的值是温度计的,跟温度直接对应,所以H=1。
式子3,4,5可以改成以下:
X(k|k)= X(k|k-1)+Kg(k) (Z(k)-X(k|k-1)) ……… (8)
Kg(k)= P(k|k-1) / (P(k|k-1) + R) ……… (9)
P(k|k)=(1-Kg(k))P(k|k-1) ……… (10)
Kalman滤波是个最优化递归处理算法

 行业活动