基础知识

pid控制算法

发布时间:2011-10-27 17:22:06

目前,pid控制算法在当代的应用可谓是越来越广泛,pid控制算法是值得我们好好学习的,现在我们就深入了解pid控制算法。
pid控制算法
pid控制算法

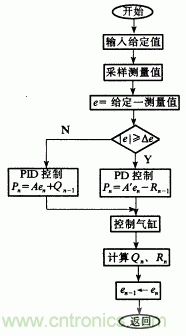
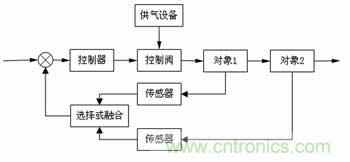
1,PID是一个闭环控制算法。因此要实现PID算法,必须在硬件上具有闭环控制,就是得有反馈。比如控制一个电机的转速,就得有一个测量转速的传 感器,并将结果反馈到控制路线上,下面也将以转速控制为例。

2,PID是比例(P)、积分(I)、微分(D)控制算法。但并不是必须同时具备这三种算法,也可以是PD,PI,甚至只有P算法控制。我以前对于闭环控 制的一个最朴素的想法就只有P控制,将当前结果反馈回来,再与目标相减,为正的话,就减速,为负的话就加速。现在知道这只是最简单的闭环控制算法。

3,比例(P)、积分(I)、微分(D)控制算法各有作用:
比例,反应系统的基本(当前)偏差e(t),系数大,可以加快调节,减小误差,但过大的比例使系统稳定性下降,甚至造成系统不稳定;积分,反应系统的累计偏差 pid控制算法     ,使系统消除稳态误差,提高无差度,因为有误差,积分调 节就进行,直至无误微分,反映系统偏差信号的变化率e(t)-e(t-1),具有预见性,能预见偏差变化的趋势,产生超前的控制作用,在偏差还没有形成之前,已被微分调节作 用消除,因此可以改善系统的动态性能。但是微分对噪声干扰有放大作用,加强微分对系统抗干扰不利。
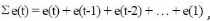
积分和微分都不能单独起作用,必须与比例控制配合。
pid控制算法
pid控制算法

4,控制器的P,I,D项选择。

数字PID控制算法及实现PID控制器的实现

在电子数字计算机直接数字控制系统中,PID控制器是 通过计算机PID控制算法程序实现的。计算机直接数字控制系统大多数是采样-数据控制系统。进入计算机的连续-时间信号,必须经过采样和整量化后,变成数 字量,方能进入计算机的存贮器和寄存器,而在数字计算机中的计算和处理,不论是积分还是微分,只能用数值计算去逼近。

 在数字计算机中,PID控制规律的实现,也必须用数值逼近的方法。当采样周期相当短时,用求和代替积分,用差商代替微商,使PID算法离散化,将描述连续 -时间PID算法的微分方程,变为描述离散-时间PID算法的差分方程。

综上所述,本文已为讲解pid控制算法,相信大家对pid控制算法的认识越来越深入,希望本文能对各位读者有比较大的参考价值

浏览过本文<
pid控制算法>的人也浏览了   

pid控制的算法
http://baike.cntronics.com/abc/3183


单片机控制系统中控制算法
http://club.cntronics.com/space.php?uid=169670&do=blog&id=24899


PID控制器
http://baike.cntronics.com/abc/1406


为您推荐

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖 业界新闻

SC26 重磅|曙光 8000 十万卡国产超集群斩获戈登・贝尔奖,拿下 HPC 领域国际顶奖

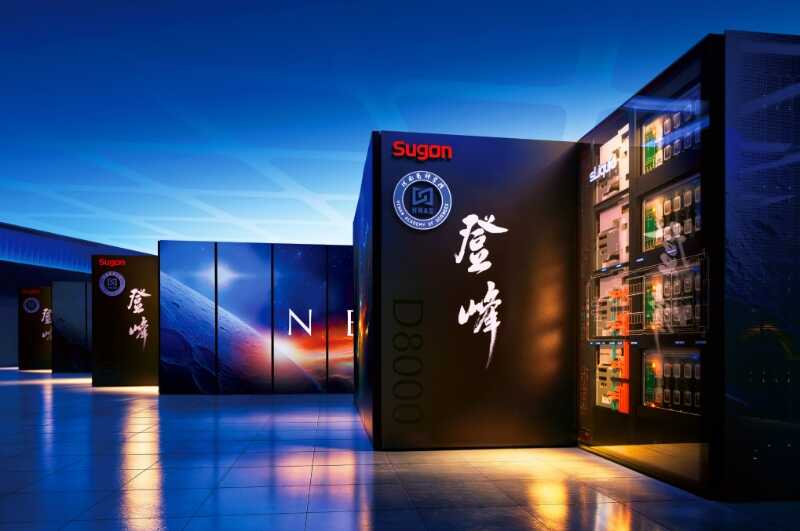
11 月 19 日 SC26 国际超算大会传来重大喜讯,依托全国产十万卡 AI 超集群曙光 8000(登峰)算力支撑的两项科研成果大放异彩:中科大团队的铁钼辅因子量子化学计算成果斩获戈登・贝尔奖,SD3 全球公里级气象模拟系统入围戈登・贝尔气候建模奖决赛。曙光 8000 于今年 7 月投用,采用原生超智融合架构,统一承载科学计算与 AI 计算,上线后高负载稳定运行。本次获奖标志国产超大规模算力,已经从硬件规模突破,走向支撑世界级原创科学发现。

AI&loT 互联技术

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测 新品速递

大华旗下华感科技推出星界一体机 AH210P,225° 旋转折叠屏 + 1500 米超远红外探测

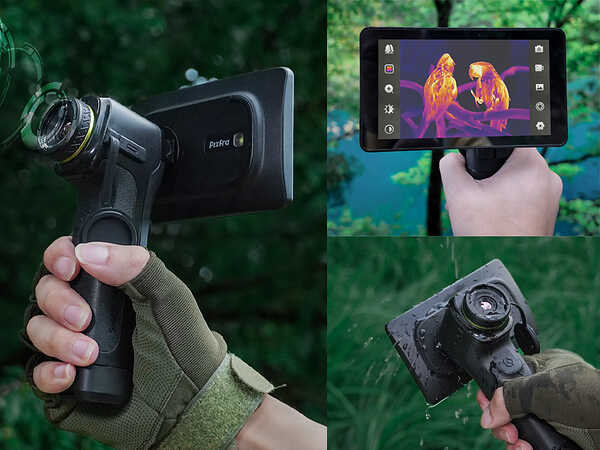
11 月 18 日,大华股份旗下华感科技发布星界一体机 AH210P,作为 AH210 升级款,主打户外探险、夜视观察、搜索救援场景。新品搭载四向 225° 旋转折叠屏,收纳便携;配备等效 21mm 大镜头,最远探测距离可达 1500 米。依托自研 ISP 蝰蛇超分算法、PIPS 3.0 Pro 图像技术与 FPGA 图像处理平台,提升复杂环境下成像细节;同时采用双电智能协同方案实现换电不断电,搭配 IP67 防尘防水,适配山林、沙漠、水域等各类全地形户外环境。电子元件技术网获悉:华感科技注册资本4.42 亿元,业务覆盖国内200+地市、海外180+国家和地区。主导或参与制定国家、行业及团体标准近10项,取得软件著作权逾10项、专利近300项。华感科技致力于用温度感知世界,研发领先的热成像产品和全场景数智解决方案服务于全球客户。

传感技术 温度传感器 传感器 大华电源

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心 技术应用

EtherCAT 伺服控制周期拆解:电流环、总线通信、三环运算如何分配 CPU 核心

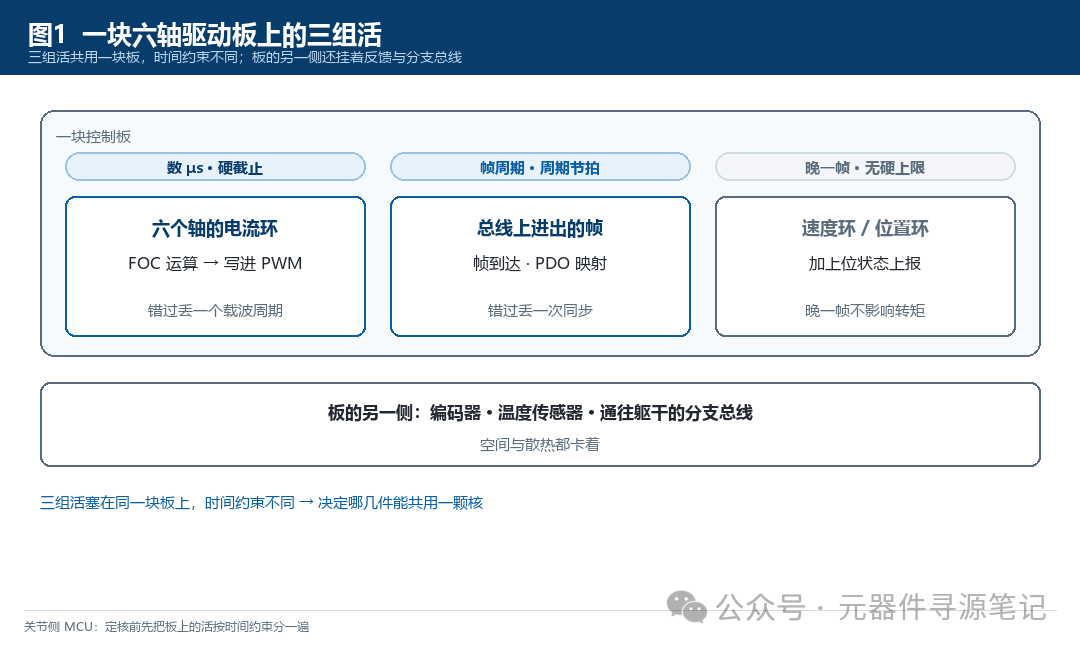
六轴机器人单块驱动板要同时承载六路关节电流采样、编码器反馈、母线电压采集,并以 125μs EtherCAT 同步周期为基准,并行完成三类任务:数微秒硬截止的电流环 FOC 运算、严格帧周期的总线收发、以及速度环 + 位置环与上位状态上报。三类任务实时约束差异极大,再叠加板上编码器、温度采集与分支总线负载,CPU 核心如何划分成为硬件选型首要问题。本文先拆解一个控制周期内五步执行流程,再依次给出单核、双核、三核的任务分配方案,区分同构 / 异构双核的差异,最后给出一套可直接对照硬件参数执行的定核判定流程,仅限关节侧实时 MCU 讨论,不含整机 MPU 主控。

通信广电 互联技术 CPU

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理 电路图集

对比树莓派分立理想二极管,拆解 MPQ5852 浮地驱动 NMOS 核心原理

很多硬件工程师都见过树莓派 3B 上分立器件搭建的理想二极管防倒灌电路,但分立方案存在电流、Vgs、器件匹配等局限。本文换个思路,拆解集成理想二极管芯片 MPQ5852,它支持 5~36V 宽电压输入。文章从芯片内部框图入手,依次讲解使能、电压检测、VS 模拟采样,重点解析它内置开关电源生成浮地电压、驱动 NMOS 上管的巧妙架构,以及三组比较器实现导通 / 关断的控制逻辑,带你弄懂低压降防反灌的实现思路。

能源电路 电源管理 测试测量

特别推荐

更多

行业动态

更多

技术应用

更多

选型替代

更多

产品信息

更多

热门搜索

更多

欢迎登录

没有账号,

账号注册

注册成功!

3S后自动为你跳转登陆