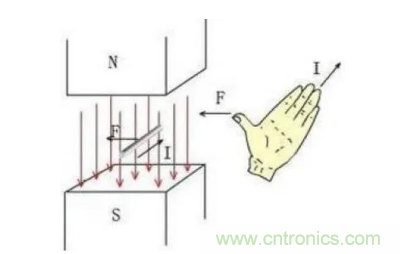
左手定则示意图
▶右手定则
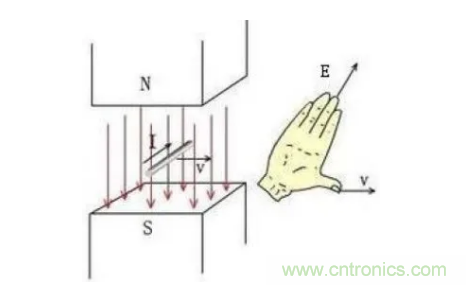
这是产生感生电动势的基础,跟左手定则的相反,磁场中的导体因受到力的牵引切割磁感线产生电动势。让磁感线穿过掌心,大拇指方向为运动方向,手指方向为产生的电动势方向。
右手定则示意图
为什么要讲感生电动势呢?不知道大家有没有类似的经历,把电机的三相线合在一起,用手去转动电机会发现阻力非常大,这就是因为在转动电机过程中产生了感生电动势,从而产生电流,磁场中电流流过导体又会产生和转动方向相反的力,大家就会感觉转动有很大的阻力。不信可以试试。
三相线分开,电机可以轻松转动
三相线合并,电机转动阻力非常大
▶右手螺旋定则
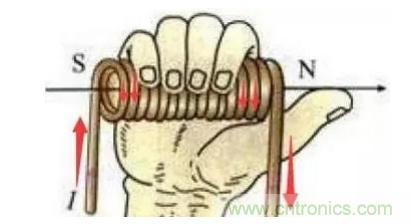
用右手握住通电螺线管,使四指弯曲与电流方向一致,那么大拇指所指的那一端就是通电螺旋管的N极。这个定则是通电线圈判断极性的基础,红色箭头方向即为电流方向。
右手螺旋定则示意图
看完了三大定则,我们接下来先看看电机转动的基本原理。
直流电机模型
我们找到一个中学物理学过的直流电机的模型,通过磁回路分析法来进行一个简单的分析。
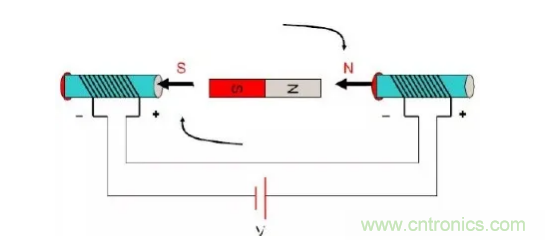
图1 直流电机-状态一
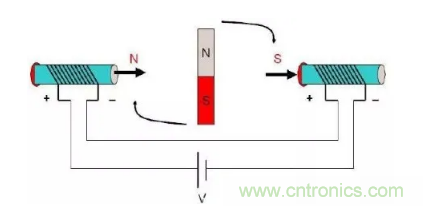
如图1所示,当两头的线圈通上电流时,根据右手螺旋定则,会产生方向指向右的外加磁感应强度B(如粗箭头方向所示);而中间的转子会尽量使自己内部的磁感线方向与外磁感线方向保持一致,以形成一个最短闭合磁力线回路,这样内转子就会按顺时针方向旋转了。
当转子磁场方向与外部磁场方向垂直时,转子所受的转动力矩最大。注意这里说的是“力矩”最大,而不是“力”最大。诚然,在转子磁场与外部磁场方向一致时,转子所受磁力最大,但此时转子呈水平状态,力臂为0,当然也就不会转动了。补充一句,力矩是力与力臂的乘积。其中一个为零,乘积就为零了。
当转子转到水平位置时,虽然不再受到转动力矩的作用,但由于惯性原因,还会继续顺时针转动,这时若改变两头螺线管的电流方向,如图2所示,转子就会继续顺时针向前转动。
图2 直流电机-状态二
如此不断改变两头螺线管的电流方向,内转子就会不停转起来了。改变电流方向的这一动作,就叫做换相。补充一句:何时换相只与转子的位置有关,而与其他任何量无直接关系。
三相二级内转子电机
一般来说,定子的三相绕组有星形联结方式和三角联结方式,而“三相星形联结的二二导通方式”最为常用,这里就用该模型来做个简单分析。
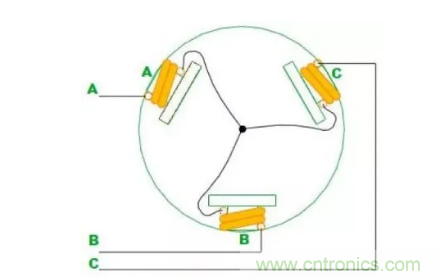
图3 三相星形联结的二二导通方式
图3显示了定子绕组的联结方式(转子未画出假想是个二极磁铁),三个绕组通过中心的连接点以“Y”型的方式被联结在一起。整个电机就引出三根线A、B、C。当它们之间两两通电时,有6种情况,分别是AB、AC、BC、BA、CA、CB。注意这是有顺序的。
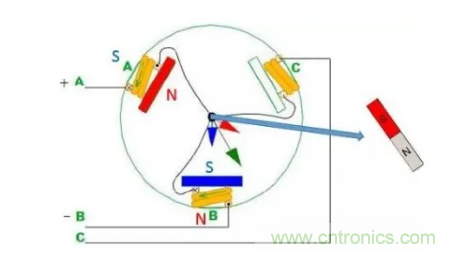
图4 第一阶段:AB相通电情形
如图4所示,当AB相通电,则A极线圈产生的磁感线方向如红色箭头所示,B极产生的磁感线方向如蓝色箭头所示,那么产生的合力方向即为绿色箭头所示。假设其中有一个二极磁铁,根据“中间的转子会尽量使自己内部的磁感线方向与外磁感线方向保持一致”,则N极方向会与绿色箭头所示方向重合。至于C,暂时没它什么事。
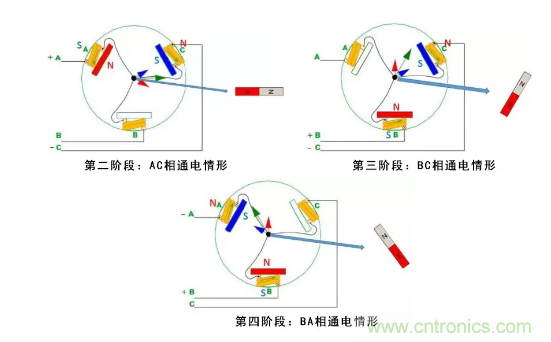
图5 第二、三、四阶段
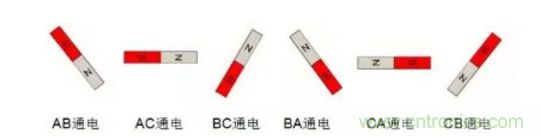
为了节省篇幅,我们就不一一描述CA、CB的模型,大家可以自己类推一下。以下为中间磁铁(转子)的状态图,如图6所示。
图6 中间磁铁(转子)状态图
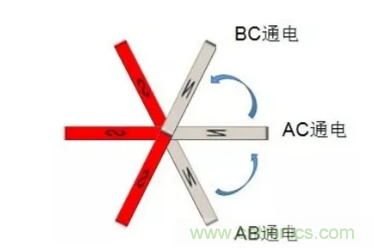
每个过程转子旋转60度,如图7所示。
图7
六个过程即完成了完整的转动,其中6次换相。
三相多绕组多级内转子电机
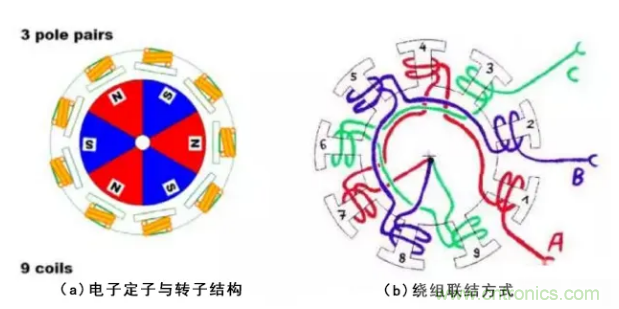
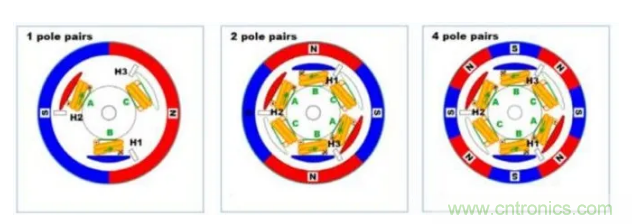
我们再来看一个复杂点的。图8(a)是一个三相九绕组六极(三对极)内转子电机,它的绕组连线方式见图8(b)。从图8(b)可见,其三相绕组也是在中间点连接在一起的,也属于星形联结方式。
一般而言,电机的绕组数量都和永磁极的数量是不一致的(比如用9绕组6极,而不是6绕组6极),这样是为了防止定子的齿与转子的磁钢相吸对齐。
图8 三相九绕组六极内转子电机
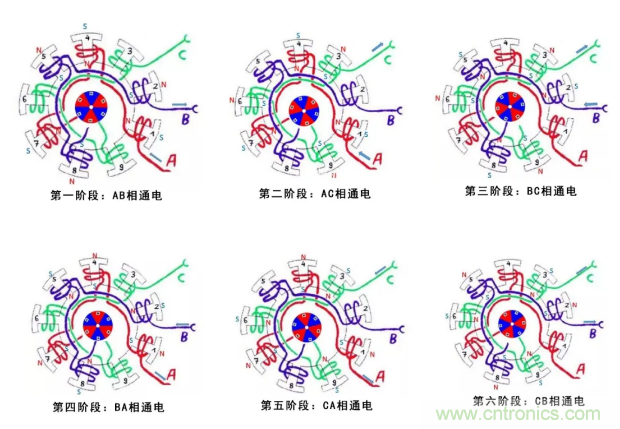
其运动的原则是:转子的N极与通电绕组的S极有对齐的运动趋势,而转子的S极与通电绕组的N极有对齐的运动趋势。即为S与N相互吸引,注意跟之前的分析方法有一定的区别。
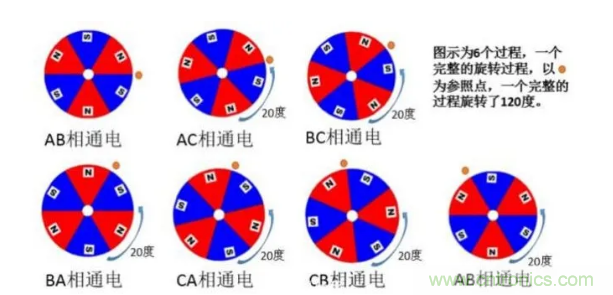
图9 六种通电状态
图9为六个不同的通电状态。其中经历了五个转动过程,每个过程为20度,如图10 所示。
图10 转动过程
外转子无刷直流电机
看完了内转子无刷直流电机的结构,我们再来看外转子的。其区别就在于,外转子电机将原来处于中心位置的磁钢做成一片片,贴到了外壳上,电机运行时,是整个外壳在转,而中间的线圈定子不动。
外转子无刷直流电机较内转子来说,转子的转动惯量要大很多(因为转子的主要质量都集中在外壳上),所以转速较内转子电机要慢,通常KV值在几百到几千之间,也是航模主要运用的无刷电机。
无刷电机KV值定义为:转速/V,意思为输入电压每增加1伏特,无刷电机空转转速增加的转速值。比如说,标称值为1000KV的外转子无刷电机,在11V的电压条件下,最大空载转速即为:11000rpm(rpm的含义是:转/分钟)。
同系列同外形尺寸的无刷电机,根据绕线匝数的多少,会表现出不同的KV特性。绕线匝数多的,KV值低,最高输出电流小,扭力大;绕线匝数少的,KV值高,最高输出电流大,扭力小。我先前测试过穿越机2204电机的极限电流,单电机能彪上25A,而2212系列电机15A都上不了。
图11 外转子无刷直流电机结构
分析方法也和内转子电机类似,大家可以自己分析一下,根据右手螺旋定理判断线圈的N/S极,转子永磁体的N极与定子绕组的S极有对齐(吸引)的趋势,转子永磁体的S极与定子绕组的N极有对齐(吸引)的趋势,从而驱动电机转动。
▶经典无刷电机2212 1000KV电机结构分析
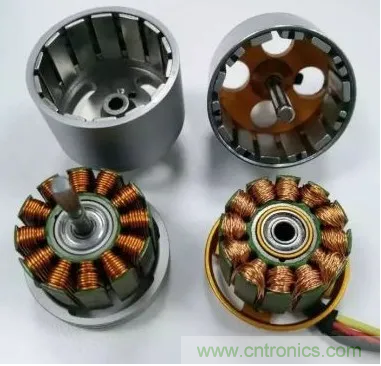
图12 DJI 2312S电机(左)和XXD 2212电机(右)解剖图
其结构如下:定子绕组固定在底座上,转轴和外壳固定在一起形成转子,插入定子中间的轴承。
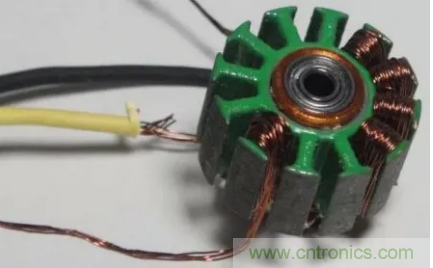
图13 XXD 2212线圈拆解图
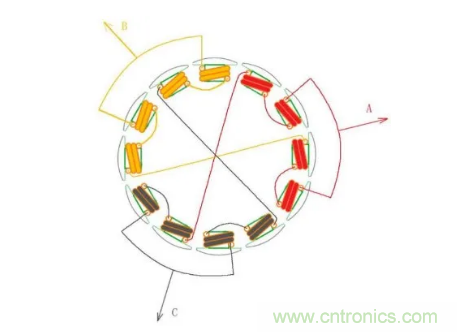
图14 12绕组14极(7对极)电机绕组绕法
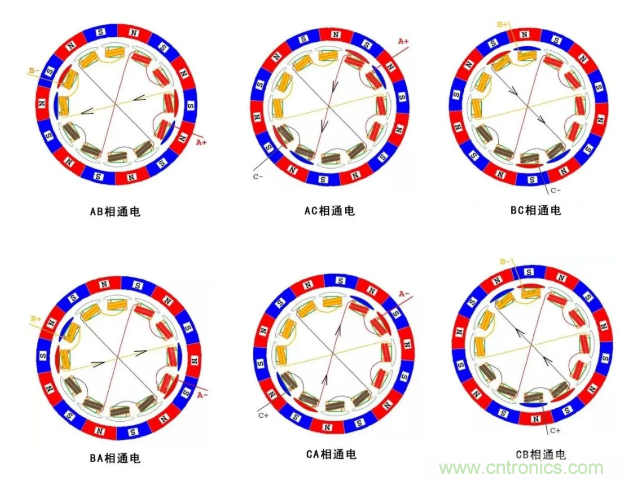
如图15所示,画出了6种两相通电的情形。可以看出,尽管绕组和磁极的数量可以有许多种变化,但从电调控制的角度看,其通电次序其实是相同的,也就是说,不管外转子还是内转子电机,都遵循AB->AC->BC->BA->CA->CB的顺序进行通电换相。
当然,如果你想让电机反转的话,电子方法是按倒过来的次序通电;物理方法直接对调任意两根线,假设A和B对调,那么顺序就是BA->BC->AC->AB->CB->CA,大家有没有发现这里顺序就完全倒过来了。
图15
要说明一下的是,由于每根引出线同时接入两个绕组,所以电流是分两路走的。这里为使问题尽量简单化,图中只画出了主要一路的电流方向,还有一路电流未画出。另一路电流涉及到电路检测换相位置。
(来源:
电子产品世界)



 技术应用



