虽然作者尽量避免涉及到H桥电路、电机控制原理等更深入的理论,但还是希望读者对于基本电子元器件的特性(比如、电阻、电容、电感、电路网络原理等)能够熟知,否则也无法看懂他已经进行简化并通过图例、表格进行梳理的内容。
2.基本结构
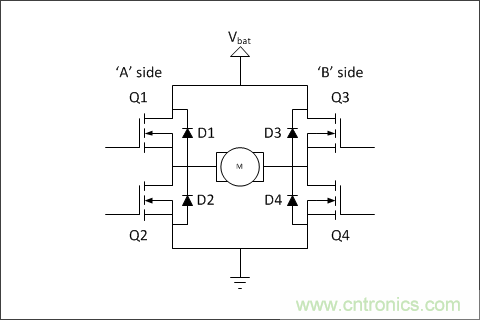
H桥电路与复杂很像中国汉字“「日」”字,如果去掉上下电源与底线,电路结构与英文字母“「H」”相似。在电路两边上下各自放置了四个由功率
晶体管组成的“「电子开关」”,负载(通常是功率器件:比如电机)横亘在左右电子开关中间。电路网络结构与 「惠斯通电桥」[2] 相同。左右两个组开关被称为两个**半桥。
**
▲ H-桥电路基本结构
功率电子开关(Q1,Q2,Q3,Q4)通常使用双极性功率三极管,或者场效应(FET)晶体管。特殊高压场合使用绝缘栅双极性晶体管(IGBT)。四个并联的二极管(D1,D2,D3,D4)通常被称为钳位二极管(Catch Diode),通常使用肖特基二极管。很多功率MOS管内部也都集成有内部反向导通二极管。H-桥电路上下分别连接电源正负极。
四个功率开关可以通过驱动电路被控制打开(Open)或者闭合(Close)。本质上四个功率管的开关状态组合应该有种,但只有其中几种不同的组合才能够真正安全用于负载供电控制。
桥电路可以控制很多负载,但通常情况下会使用脉宽调制(PWM)驱动波形来为直流电机、双极性步进电机等进行高效控制。
02. 工作模式
1. 静态工作状态
下面显示了组成桥电路四个功率开关的不同开关状态组合为负载所提供的不同驱动电源方式。
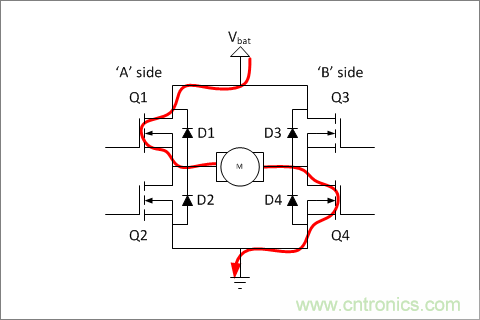
比如下图中:左上右下(Q1,Q4)晶体管闭合,右上左下(Q3,Q4)晶体管断开,负载上施加有左正右负的电源电压(忽略了晶体管的导通电压)。电机正转。
▲ H-桥电路驱动电机正向电压
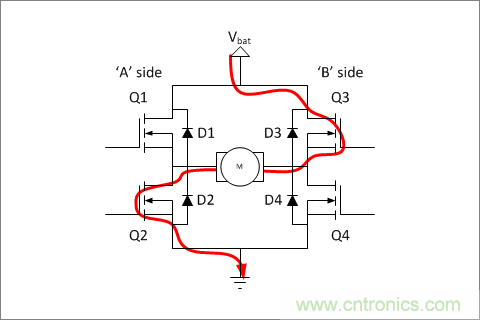
下图是相反的情况,通过Q3、Q2的导通,Q1、Q4的断开,电机负载上施加了相反机型的电源电压。电机反转。
▲ H-桥电路驱动电机反向电压
也有一些组合模式,是不向电机供电。比如当四个晶体开关都断开,此时电机负载相当于两端悬空。如果电机此时在运动,其转子的动能就会在摩擦力的作用下逐步消耗,电机慢慢停止。
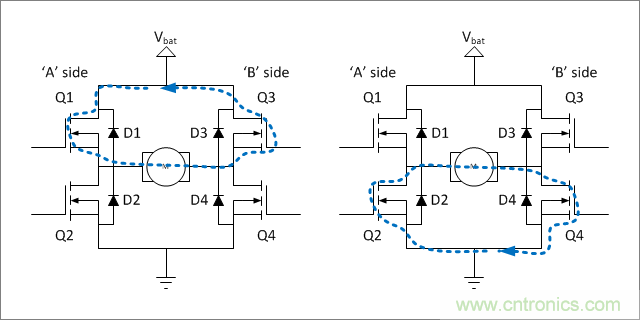
下图所示的两种情况:H桥电路的上半部(或者下半部)的两个晶体管闭合,对应的另外两个晶体管断开。此时电机两端被桥电路实际上是短接在一起。电机两端电压为0。如果此时电机在运动,那么它转子的动能会通过所产生的反向电动势(EMF)在外部短路桥电路回路中形成制动电流,电机会快速制动。
▲ 电机两端电压被桥电路强制短接在一起
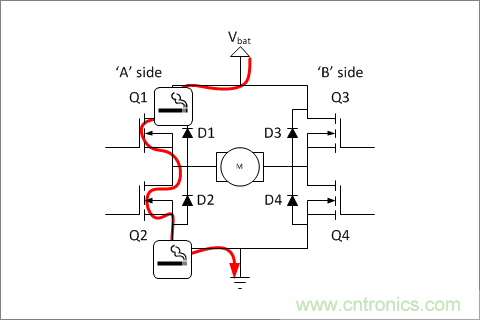
也有一些组合是需要坚决避免的。比如下图所示的,当H-桥电路一边的上下两个晶体管同时导通(同时断开是允许的),电源就会通过这两个晶体管形成短路回路。所产生巨大的短路电流通常会毫不客气的将这两个晶体管给烧毁。
▲ H-桥电路直通
同边桥臂短路情况有时是控制信号不好(没有给足死区时间),有时是功率器件不够坚强(耐压不够被击穿)。但由于关系到H桥电路的生死,所以需要精细避免。
2. 控制电机的两种PWM模式
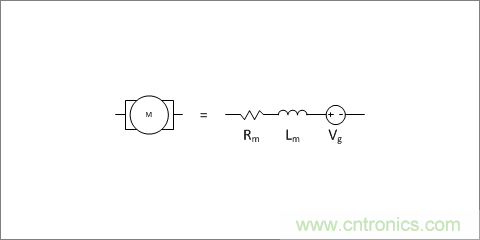
桥电路应用最多的场合是控制电机运动(比如特斯拉电动汽车驱动电路)。电机负载可以使用电阻Rm,电感Lm以及感应电动势Vg的串联来描述。电机运动所需要的转动力矩是由流过串联电路的电枢电流所产生,而电枢电流则是由施加在串联电路上的电压所产生。
由于电机本身带有储能惯性环节(包括有电储能器件Lm以及机械储能部件转子的惯性),因此当使用高频的脉冲电压(PWM)作用在电机两端时,产生转矩的效果实际上由脉冲电压的平均值决定。
▲ 电机的等效模型
为了产生驱动电机不同极性、不同幅值的电压,控制电机PWM波形有两种工作模式:
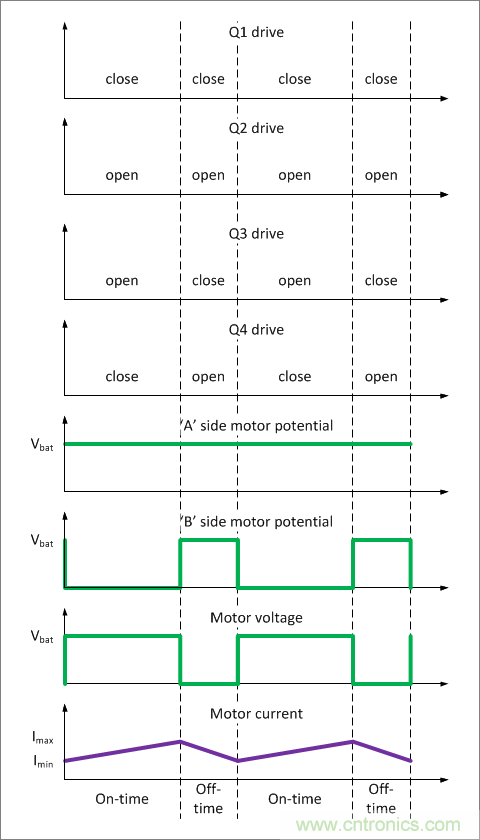
●极性-幅值驱动模式(Sign-Magnitude Drive),也称单极性驱动模式:驱动电机的信号有控制H桥输出极性的方向控制信号和控制PWM占空比幅值的脉冲信号;PWM占空比为0时,输出电压为0。
▲ 极性-幅值驱动模式桥电路的输出与负载电压电流波形
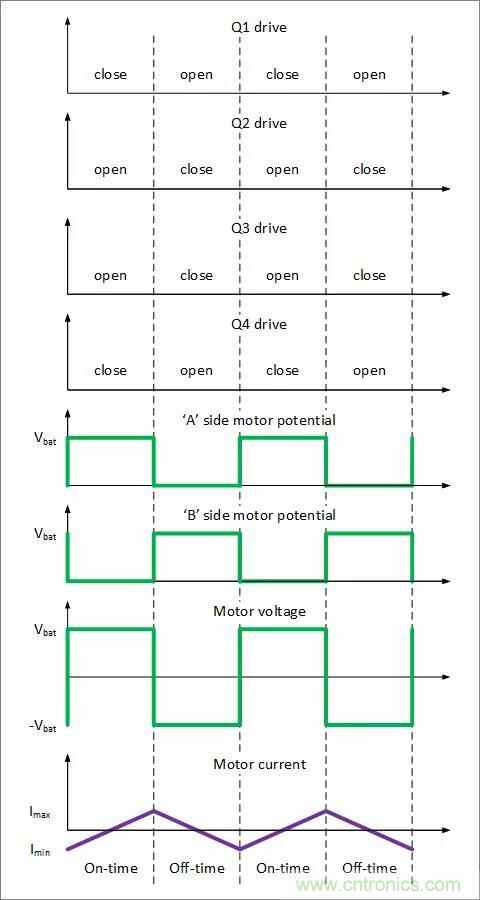
●互锁相位驱动模式(Lock Anti-Phase),也称双极性驱动模式:桥电路两边由极性相反PWM信号驱动。PWM占空比为50%时,输出平均电压为0。
▲ 互锁相位驱动模式下桥电路的输出与负载的电压电流波形
在单极性(极性-幅值)驱动模式下,H桥电路只有通常只有两个晶体管做高频开关动作,电路损耗较小。但往往由于回路中的电阻存在,使得电机电流与PWM波形之间不再是线性关系。可以参见博文 「磁铁驱动反向续流串接电阻的的分析」[3] 中的电路实验结果。
在双极性(互锁相位)驱动模式下,四个功率晶体管都需要同时做高频开关动作,电路损耗相对较大。但电路控制负载的电流输出是线性的关系。
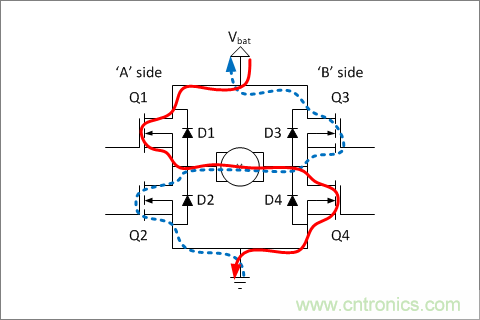
下图给出了电机在双极性驱动模式下,正向电流与反向续流过程中的电流回路。由于两个过程只是极性相反,但电压相同,所以电机的平均电流与PWM的占空比呈现线性正比的关系。
▲ 电机在双极性PWM驱动下正向导通与反向续流的回路
双极性PWM模式还可允许电机工作在四项限(正向运行、正向发电、反向运行、反向发电)的模式下,在驱动大功率电机时会效率更高。
原文作者分别在 「Sign-Magnitude Drive」[4] 和 「Lock Anti-Phase Drive」 博文中给出了两种PWM模式下电机负载的电流与PWM占空比之间的关系。为了不吓走本文一般的读者,就不再引用他的很多结论在这了。感兴趣的同学可以自行推导,或者参见原文。
03. 供电电源
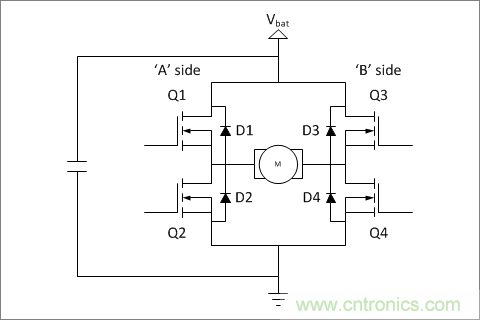
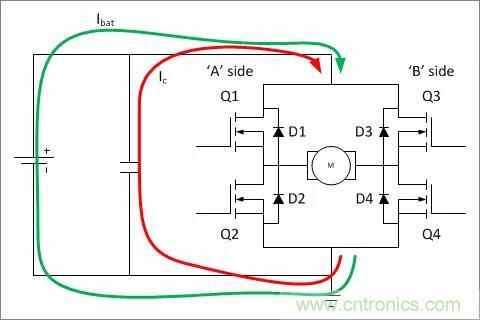
桥电路的供电电源通常会并联有大容量储能电容来稳定电源电压,此时桥电路被称为电压工作模式。与此对应的,也有的桥电路是在电压源线上串联大容量平波电感,此时通常是做逆变电源使用,被称为电流工作模式。
对于桥电路并联的储能电容需要考虑:
●它需要能够Hold的住多大的负载电感所产生的反向电流?
●电路能够容忍多大的电压波动?
●桥电路的开关频率是多少?
▲ 电源带有滤波电容的H桥电路
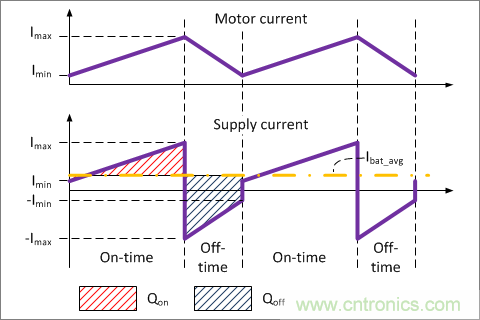
下图显示了由于电机中的电感存在,桥电路不同PWM相位期间桥电路的工作电流波形情况。可以看到在某些情况下,桥电路会反向向电源充入电流的。
▲ 电机电流与桥电路工作电流波形
如果对于电机负载没有施加电流反馈控制的话,桥电路并联电容需要取的更大一些,以此来减轻电机在突然加速和减速过程中所出现的浪涌电流对于电源所造成的波动。下图给出了桥电路电容与电源并联为桥电路提供工作电流。
▲ 桥电路并联电容与电源一起为桥电路供电
原文作者起来他的桥电路三部曲博文中还详细讨论了电机在桥电路驱动下的「过渡过程」、「刹车过程」、「稳态状态」下的电流波形和分析公式。特别分析了电机在制动过程所对应的「动态刹车」、「发电刹车」两种不同状态对于电源的 影响。
04. 后话
虽然我们不能够确认原文作者所有的结论、公式都是正确的。但看到他清晰的话语、生动的插图、详尽的公式分析反映了他从一个需要设计小型电机H桥电路驱动工程出发 ,不停的在思索桥电路工作的各环节的原理和一些控制细节,并最终后总结成博文。可以体会到他内心在整个知识增长过程中的喜悦。
也许每个人都会有这种喜悦。记录、表达这种收获喜悦也许可以继续激励你继续前进。更重要的是,这些记录有可能在你将来遇到新的问题时候会激发出你新的想法。

 业界新闻