【导读】GTC 柏林大会上,NVIDIA 对 Isaac 机器人平台进行大幅升级,思灵同步发布 Agile ONE SN 人形机器人参考平台,搭载 GR00T 模型与 Jetson Thor,后续还将接入 Halos 安全栈。这套参考平台自带灵巧手、多模态感知,把开发者搭建调试周期从数周压缩到数天,预计 2027 年初上市,已经收到多所顶尖高校关注。同时 NVIDIA 新增 Isaac OS、Isaac Lab 3.0、Human 1M 数据集以及配套开源工作流,ABB、KUKA、UR 等众多欧洲机器人厂商都在基于 Isaac、Omniverse、Cosmos 等工具开发自主机器人方案。
NVIDIA GTC 柏林——2026 年 10 月 21 日——NVIDIA 今日宣布对 NVIDIA Isaac™ 开放机器人开发平台进行重大扩展,新增了一款人形机器人参考平台、数据集和运行时,并更新了机器人学习框架。
这些技术共同为开发者提供了一条从数据到部署的集成路径,加速通用机器人走向现实世界。
NVIDIA 创始人兼首席执行官黄仁勋表示:“通用机器人正以惊人的速度发展,机器人的‘ChatGPT 时刻’即将到来。借助 NVIDIA Isaac——我们的全栈开放机器人平台,我们正在为开发者提供模型、数据、仿真工具和计算系统,以将物理 AI 引入全球各大行业。”
Agile ONE SN——面向研究的前沿人形机器人参考平台
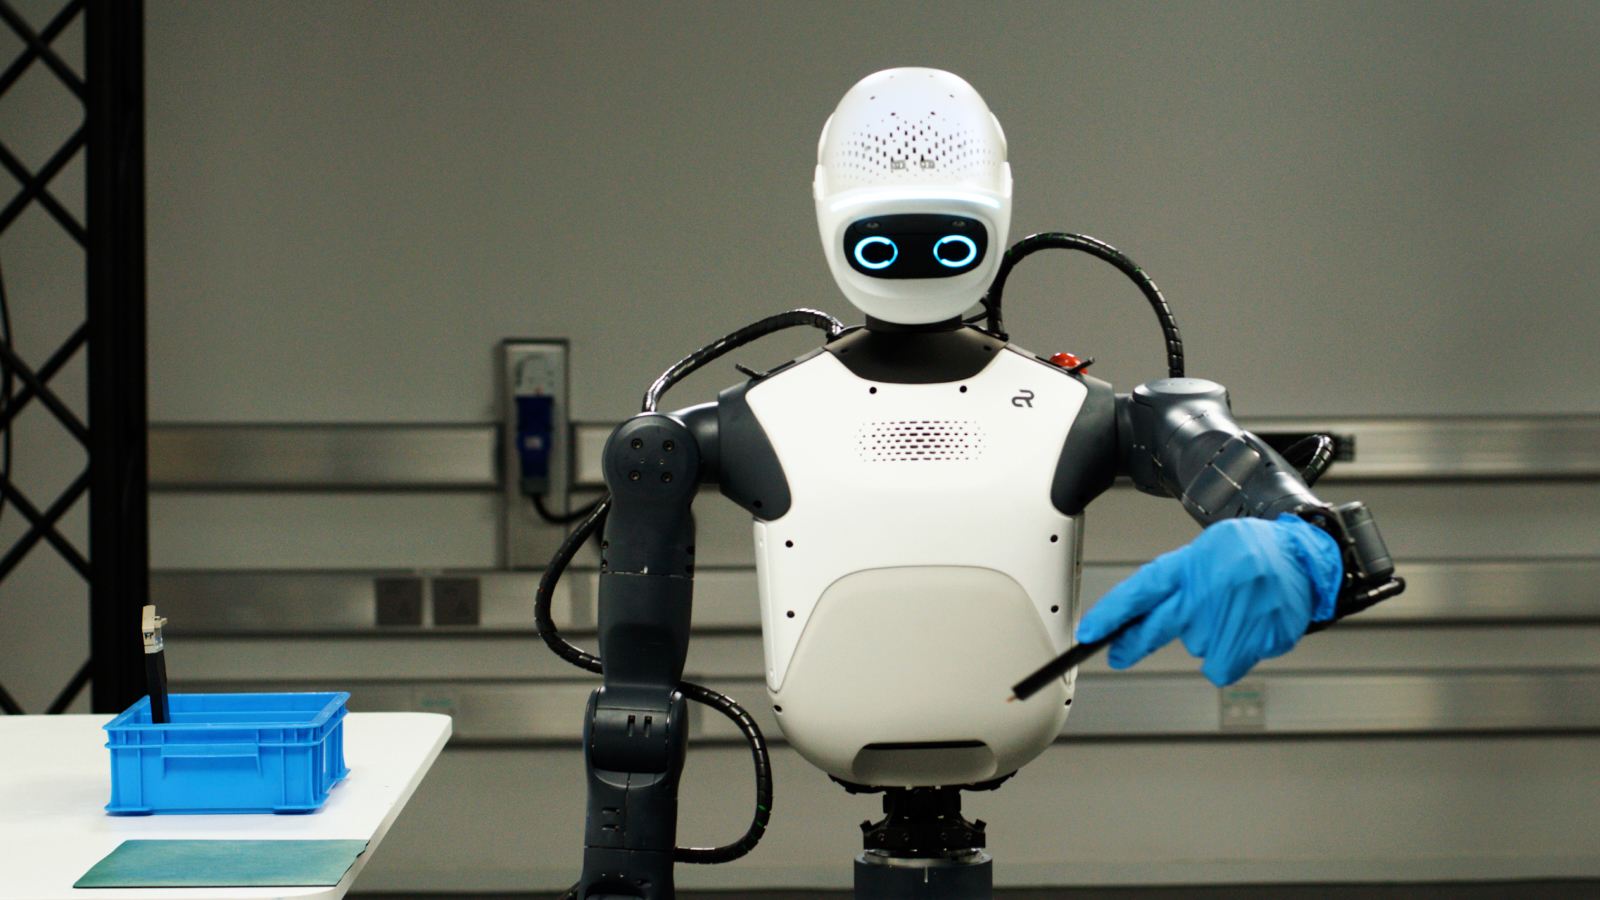
思灵机器人发布了 Agile ONE SN,这是一款预装了 NVIDIA Isaac GR00T,并由 NVIDIA Jetson Thor™ 边缘 AI 平台提供动力的全栈人形机器人参考平台。
机器人研究人员和开发者在整合各自独立的仿真、训练和部署工具时往往面临困难,而这些工具对于将机器人技能从开发阶段推向物理世界至关重要。Agile ONE SN 将上述工具和工作流统一在一个平台上,将搭建时间从数周缩短至数天。
Agile ONE SN 具备以下特性:
Agile ONE S 人形机器人本体,身高 1.40 米(4.59 英尺),重 40 公斤(88 磅),拥有 31 个自由度,单臂负载能力达 3 公斤。
配备两只 WUJI Hand 2 五指灵巧手,每只手拥有 20 个自由度、1kHz 力控和触觉传感,能够实现精细操作。
搭载 NVIDIA Jetson Thor 本体计算平台,提供 2,070 FP4 TFLOPS 的算力和 128GB 统一内存,支持本体推理和实时控制。
具备多模态感知能力,包括头部和腕部摄像头、激光雷达传感器和惯性测量单元,帮助机器人感知并与周围环境交互。
采用 NVIDIA Isaac GR00T 平台,该平台包含 GR00T 基础模型、从数据采集到部署的完整工作流,以及用于协调运动的全身控制功能。
具备安全能力,计划将机器端安全协议与 NVIDIA Halos 机器人全栈安全系统进行集成。
思灵机器人创始人兼首席执行官陈兆芃表示:“人形机器人的突破在于实现大规模实用化:即一台适应性强的机器,能够学习多种技能,并能在为人类打造的环境中跨场景工作。今日思灵机器人推出的 Agile ONE SN,是一款基于 NVIDIA Isaac GR00T 构建、由 Jetson Thor 提供动力的全栈开放式参考人形机器人,为开发者提供了一个现成的系统,可用于创建、训练和验证让人形机器人投入实际工作所需的能力。”
Agile ONE SN 计划于 2027 年初上市,旨在推动前沿人形机器人的研发,目前已获得斯坦福大学和苏黎世联邦理工学院等领先机构的关注。
全新 NVIDIA 技术加速机器人学习——从数据到部署
全新的 NVIDIA 技术可帮助开发者生成训练数据、扩展机器人学习、构建仿真环境并部署机器人应用,从而缩短解决方案的落地时间。
SimReady Central Library 提供超过 2,000 个可用于仿真的机器人和工厂资产;同时,Human 1M 数据集包含多样化的人类活动、同步的三视角视频和 3D 手部追踪数据。这些均可在 Hugging Face 上获取,Cosmos Coalition 合作伙伴可访问完整的 Human 1M 数据集。
NVIDIA Isaac Lab 3.0 现已全面可用。这是一个开源的、支持智能体的学习框架,利用多 GPU 工作流以及包括 Newton 和 NVIDIA PhysX® 在内的物理引擎,支持从桌面端到数据中心训练并优化机器人策略。
NVIDIA Isaac OS 是一款基于 NVIDIA Holoscan 构建的开源运行时框架,它将 AI、传感器、控制系统与机器人硬件无缝连接,从而实现从仿真环境到实体机器人的确定性实时性能。
NVIDIA 发布了针对 NVIDIA DGX Station™ 的三个开源参考工作流,旨在帮助开发者使用强化学习微调 GR00T 1.7 模型,在 NVIDIA Isaac Lab 中训练灵巧操作技能,并利用 ChatGPT Astra 对 NVIDIA Cosmos™ 世界模型进行后训练以生成合成数据。
NVIDIA Halos 提供了一个基于 NVIDIA IGX Thor™ 构建的全栈安全平台,旨在帮助智能汽车和机器人从开发阶段迈向更安全的规模化现实世界部署。
Hugging Face 上的 SimReady Central Library 包含了来自 Comau、FANUC、ForgeCAD、Franka Robotics、LG Electronics、Palatial、Robotiq、Standard Bots、Universal Robots 和 Vertiv 的仿真就绪资产。
在 DGX Station 上运行的 NVIDIA 开源机器人学习参考工作流将获得 1X、思灵机器人、Humanoid、Maven Robotics、Mentee、MicroAGI、Rhoda、Sereact 和 Skild AI 等公司解决方案的支持。
包括思灵机器人、Agility、Dexory、FORT Robotics 和 KION 在内的机器人合作伙伴正在将 NVIDIA Halos 集成至其安全架构中,以保障仓储机器人的安全。此外,SICK 正在评估 Halos 以推进工业机器人的动态安全,帮助机器人对固定区域之外的变化条件做出响应。
Advantech 和 NexCOBOT 正在开发基于 NVIDIA IGX 的工业计算平台;Reynolds & Moore、埃森哲和 TÜV SÜD 正在加速工业物理 AI 安全部署的认证流程。
欧洲机器人领军企业基于 NVIDIA 开放技术进行构建
ABB Robotics 正将 NVIDIA Omniverse™ 库集成到 RobotStudio HyperReality 中,以便在广泛的行业中,在安装前对机器人系统进行仿真与虚拟调试。KUKA Group 正将 Omniverse 库应用于其 Visual Components FactoryLens 中,为工厂仿真工作流添加实时渲染功能。Sereact 则结合 Isaac GR00T 与 Cosmos Transfer,对其运行在 Universal Robots 工业机械臂上的 Cortex 平台进行货物搬运任务的训练与后训练。
Humanoid 使用 Jetson Thor、Holoscan Sensor Bridge、Halos 和 NVIDIA Isaac OS,在工业试点前开发和验证机器人行为;Hexagon Robotics 正在构建 AEON 感知能力,包括遥操作视频、定位、建图和物体位姿检测;Bear Robotics 正在加速 KR1 的感知和模型执行,同时通过 Kino-2 对 Isaac GR00T 进行后训练,以应用于仓储、退货处理和工业工作流。
Toyota Material Handling Europe和 SoftServe 使用 Omniverse 和 NVIDIA Isaac Sim™ 框架开发自主物料搬运解决方案,可将部署时间最高缩短 50%。Idealworks 正利用 NVIDIA 开放模型和 Jetson 为工厂中的自主移动机器人开发记忆能力。Analog Devices Inc.(ADI)正使用 NVIDIA Jetson AGX Orin™ 和 cuVSLAM 库构建自主移动机器人。
Hugging Face 和 Pollen Robotics 使用 NVIDIA Isaac Lab、Isaac Sim 和 Newton 打造 Microduck,这是一款小型开源机器人,旨在帮助开发者和学生训练、修改和分享新的物理行为。Franka Robotics 使用 NVIDIA NIM™ 和 Isaac Sim,将其 Franka FR3 Duo 机器人系统的自然语言请求转化为动作。Bellboy基于 Jetson 和 GR00T 来为其首个机器人队友 Billie 提供动力,该机器人基于 Bellboy 的物理 AI 基础设施构建,目前已部署在万豪、希尔顿、洲际和 OYO 运营的酒店中。
Flexion 使用 Isaac Lab 和 Newton 扩展其统一机器人智能模型 Reflect 的学习能力,该模型结合了推理与全身运动,以实现跨机器人本体的复杂操作。Schaeffler 将其执行器技术作为 Newton 的独家基础组件,助力通过 NVIDIA Isaac Lab 和 Isaac Sim 加速人形机器人的开发。
NEURA Robotics 使用 Isaac Sim 和 Isaac Lab 为其多模态基础模型 Neuron AI 生成合成训练数据并在仿真环境中训练机器人技能。
结论
Isaac 整套工具链补齐了数据集、仿真、运行时、安全等关键环节,形成从合成数据生成、模型训练到真机部署的闭环。Agile ONE SN 作为现成的人形参考硬件,降低了研究机构和开发者的起步门槛。大量工业机器人、人形机器人厂商集中接入,标志着 NVIDIA 开放机器人生态正在成为物理 AI 落地的主流开发底座。