
【导读】在无人机、自主移动机器人(AMR)、人形机器人等自主设备的视觉感知系统中,高动态范围(HDR)成像能力是保障复杂光照环境下可靠导航、避障、识别的核心基石。本文为《面向无人机和机器人的图像传感器教程》教程的第二篇,将系统介绍图像传感器的选型标准和实现HDR的三种方法等。第一篇请查看一文读懂无人机与工业机器人的环境感知需求。
一、图像传感器质量与选型标准
成像性能
在评估适合特定任务的图像传感器时,需依据无人机或机器人的实际应用场景确定性能标准。室内和室外的光照条件截然不同。必须考虑到移动中的物体。商业摄影师可以通过调节快门速度和镜头光圈来达到想要的视觉效果。但测绘、监控、科学观测等应用,对成像设备有着不同的性能要求,尤其是设备自身快门的运用方式。
环境温度会对成像设备的性能造成极大影响,设备供电也会受到影响。图像传感器对热量十分敏感,若工作温度较高且未采用相应的补偿设计,成像画面就会产生噪点。
产品和系统参数
除了尺寸和成本等典型因素外,可靠的功耗管理也至关重要。特别是对于典型的现代无人机云台或人形机器人“头部”这样的多相机系统,成像设备需要具有互操作性。所有成像设备均由电子网络统一管控,因此必须对它们的带宽进行优化。带宽分配过量与带宽占用过载,都会造成严重问题。在传感器中集成尽可能多的功能,将有助于优化性能。
工具和支持
即使是当今顶尖的图像传感器,如果搭配的组件缺少高质量的光学元件、高带宽接口和功能强大的ECU处理器,也无法充分发挥性能。所有成像设备,如同所有用于各种用途的电子元件一样,都必须融入统一的平台中。安森美半导体携手成像生态合作伙伴,确保即便各种平台设备来自不同供应商,也能稳定发挥理想性能,使用顺畅且功能无损。
二、高动态范围的重要性
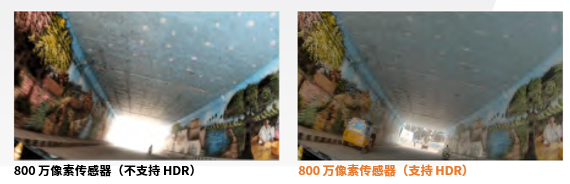
动态范围指传感器捕捉场景中不同亮度层级的能力,涵盖最暗阴影到最亮高光的全部区间。在设计成像系统以补偿强光环境并同时保留暗光细节与对比度时,通常可从三个不同维度选择方案:
时间:同步采集多张不同曝光度的图像,然后压缩图像合成的时间间隔(该操作会削弱信号强度)。
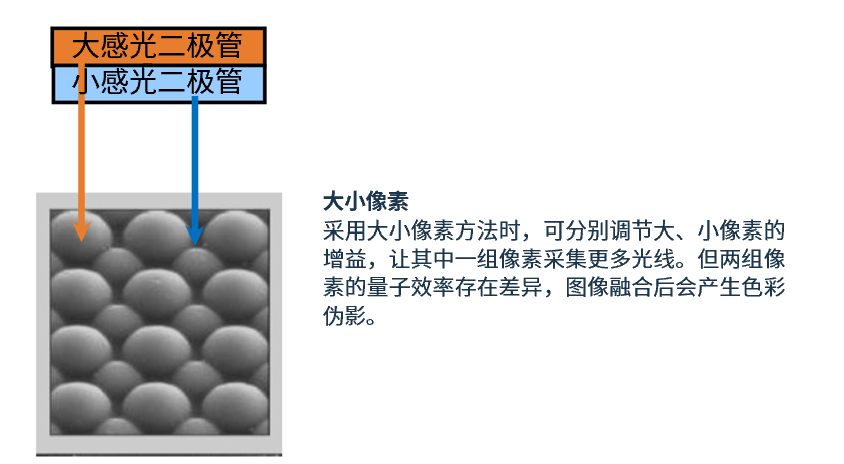
空间:缩小光电二极管的尺寸,或是将像素分区设置,用大尺寸高灵敏度像素搭配相邻的小尺寸低灵敏度子像素,以此减少整体进光量(该操作会削弱信号强度)。
增益:增大图像传感器可读取和存储数据的电容容量,通常做法是加大二极管尺寸并增设电容(该操作会提升信号强度,但会占用更多存储空间与处理时间)。
三、实现优异HDR的三种方法
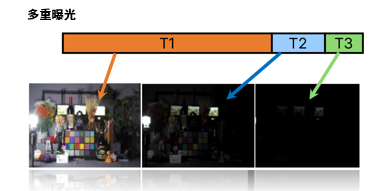
多重曝光方法将三张不同积分时长的图像进行运算合成,最终生成一张高动态范围图像。这种方法存在一个问题:各帧图像的拍摄时间不同,容易产生运动伪影。若拍摄画面中的光源为脉冲式光源,例如LED灯、汽车尾灯,较短的积分时长会引发频闪伪影。对于高分辨率传感器而言,多重曝光方法操作繁琐,甚至会产生热量。缩短成像间隔会进一步加剧运动伪影;LED光源的频闪频率超出人眼识别范围,却仍能被快门捕捉,频闪现象会愈发突出。
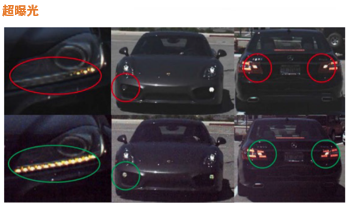
安森美的超曝光方法采用单个光电二极管,在单次积分周期内采集全部图像信息。同时借助像素内多增益技术,在满阱电荷容量极大(饱和前可承载电荷量高)的前提下,实现低本底噪声。
四、嵌入式HDR(eHDR)的优势
高动态范围可依靠图像传感器相邻ECU的处理功能实现,也可将算法内置在传感器当中。若使用高分辨率传感器,并选择在处理器端实现高动态范围,尤其是采用多重曝光方案时,容易造成带宽占用过高。简单计算可知,采用低压差分信号(LVDS)、动态范围达120dB的HDR传感器,单路相机就需要12Gbps的带宽。多数情况下,ECU难以满足相应的处理需求。
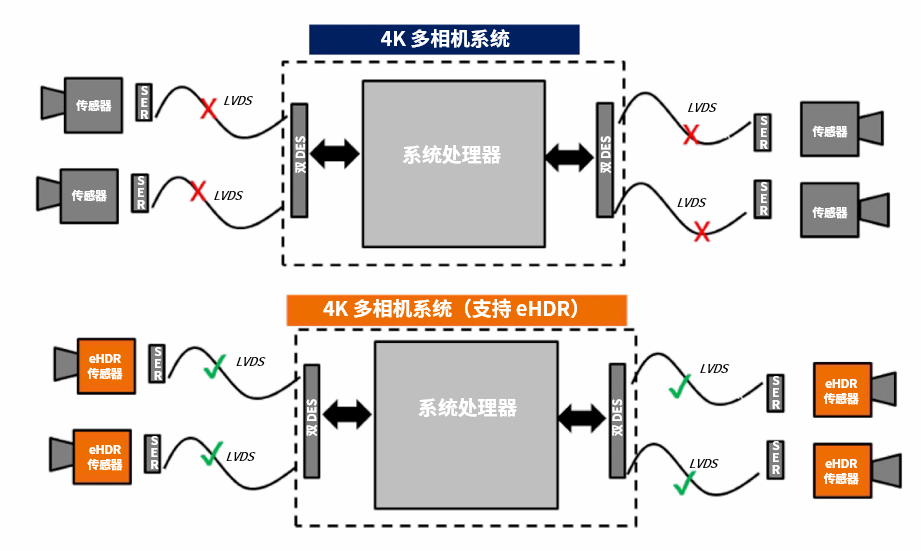
延迟会导致最终成像出现异常,不仅会产生图像伪影,还可能完全丢失快速移动的目标。安森美Hyperlux与Hyperlux LH系列图像传感器,将HDR图像处理功能直接集成在传感器专用集成电路上,可把输出带宽降至原来的五分之一。这样一来,设计工程师就可以选用成本更低、带宽更小的ECU。
五、利用智能线性化实现eHDR
将多帧图像合成为单帧图像以实现高动态范围的常用处理流程,称为线性化。线性化过程通常占用大量内存,并消耗大量的处理器资源。采用传统方式做线性化处理时,画面极易出现多余伪影,拍摄近距离、高亮度运动物体时尤为明显。这类伪影有时是由长曝光切换至短曝光的过渡时长所导致。一种常见伪影表现为:本应是渐变过渡的两种色调之间,出现生硬分界。机器视觉算法可能会将这种分界误判为实体硬边缘。
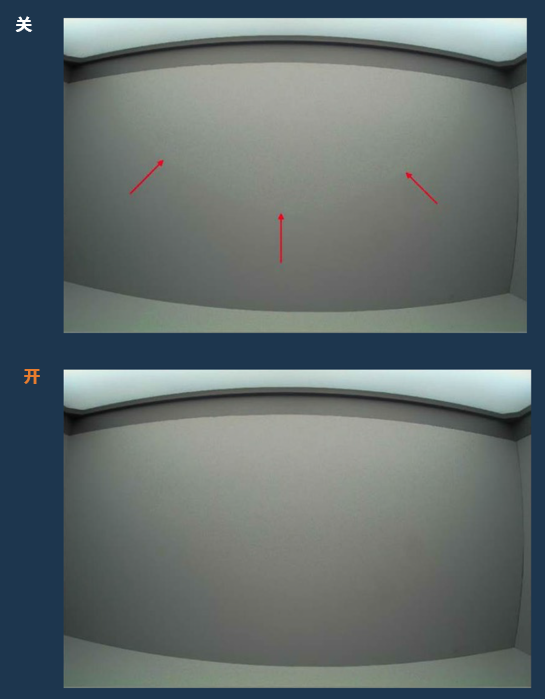
安森美的智能线性化技术可解决以上该问题,方法是动态计算长短曝光切换的信号,精准控制时间以实现平滑的过渡。曝光时长切换更平顺,成像画面也会更自然,伪影随之减少。安森美Hyperlux LH系列图像传感器AR0246与AR0822,在嵌入式HDR(eHDR)技术中应用了智能线性化,以极低资源开销实现了极致位深表现。
结论
对于无人机、自主移动机器人、人形机器人等自主装备,HDR 成像能力是复杂光照环境下导航、避障与目标识别的关键。在图像传感器选型时,除成像指标、功耗、尺寸成本外,还需要综合考虑温度噪声、多相机带宽分配以及配套光学、处理器生态。传统多重曝光 HDR 容易产生运动伪影和 LED 频闪,还会带来巨大带宽与算力开销。安森美的 eHDR 方案把 HDR 处理内置在传感器芯片内,搭配智能线性化技术平滑曝光切换,抑制画面伪影,显著降低输出带宽,减轻后端 ECU 的算力负担,在有限硬件资源条件下获得更高质量的高动态图像,更适合移动自主机器人与无人机视觉系统开发。